
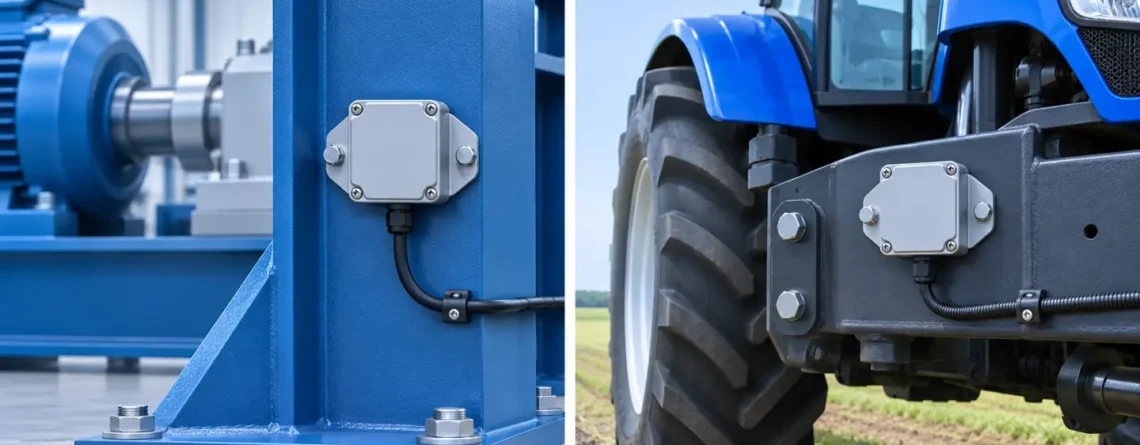
Choisissez un capteur d'inclinaison en définissant the physical angle, the equipment's motion while that angle is needed, and the allowable error and delay at the installed mounting point. Un inclinomètre statique est approprié lorsque l'accélération externe est suffisamment faible pendant la mesure. Un inclinomètre dynamique combinant des mesures d'accélération et de vitesse angulaire peut améliorer le suivi pendant le mouvement, mais ses performances doivent être vérifiées par rapport au mouvement réel. Ni la résolution d'affichage ni une sortie fluide ne prouvent qu'un angle installé est correct.
La première question la plus utile est de savoir si la machine a besoin d'un angle en permanence ou seulement après son arrêt et sa stabilisation. Cette distinction peut modifier davantage le système de détection requis que le choix d’une résolution numérique plus fine. Définissez les états de fonctionnement avant de comparer les spécifications des produits.
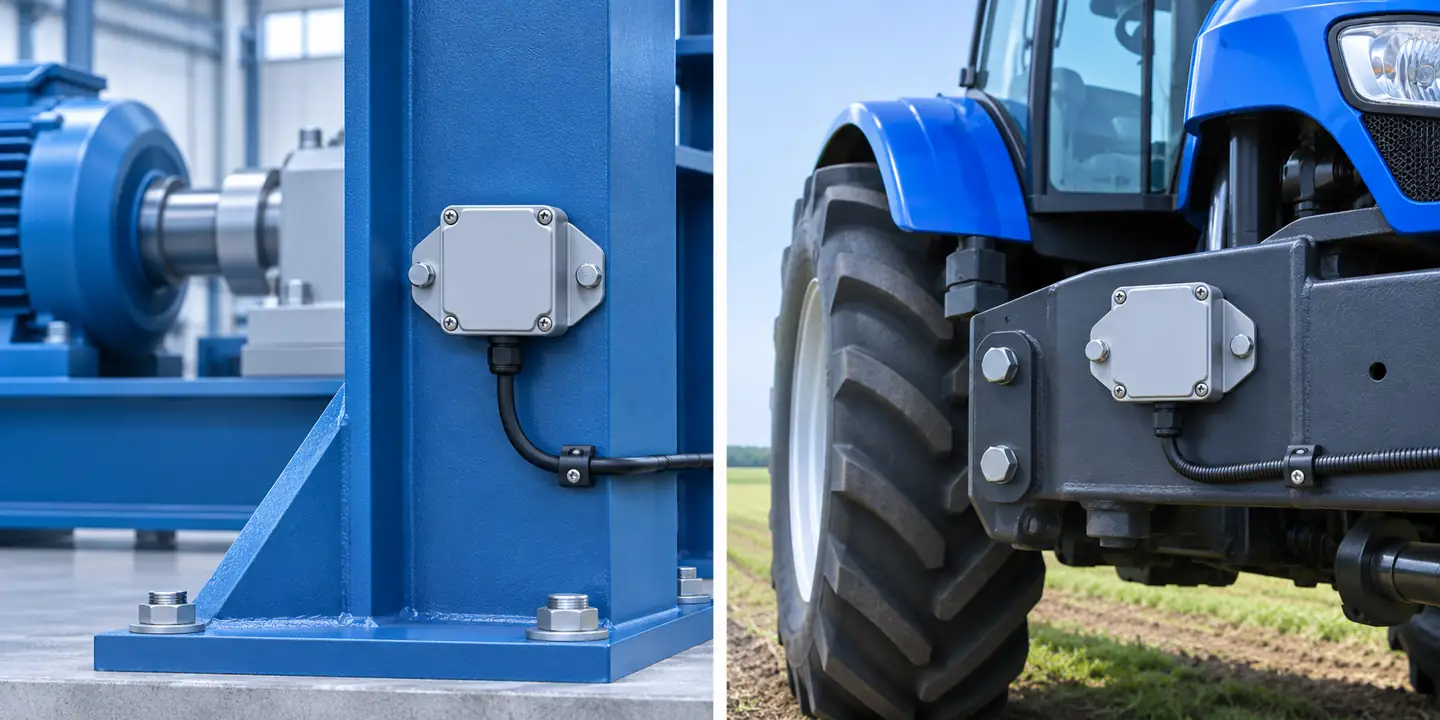
Le nivellement stationnaire et l'inclinaison pendant le déplacement imposent des conditions de mesure différentes. Les scènes d'équipement illustrent ces conditions, sans représenter un produit ou un test particulier.
Commencez par l’angle dont l’équipement a réellement besoin
Un inclinomètre indique normalement l'inclinaison par rapport à la gravité. Un contrôleur de machine peut à la place avoir besoin d'un angle de joint, de l'angle entre deux pièces mobiles ou d'un angle par rapport à une référence d'installation étudiée. Ce sont des mesures différentes. Un capteur sur un châssis de véhicule ne signale pas directement l'angle d'un accessoire articulé, et un capteur sur l'accessoire ne révèle pas directement l'angle d'articulation lorsque le châssis s'incline également.
Écrivez une exigence d'une phrase : « Mesurez la pente transversale de ce cadre rigide par rapport à l'horizontale pendant ces états de fonctionnement. » Remplacez « ce » et « ces » par des parties et des états nommés. Identifiez ensuite l'endroit où le capteur peut être monté et si cet emplacement reste mécaniquement représentatif sous charge. Un panneau de couverture mince peut se déplacer différemment de l'élément structurel concerné.
If the required quantity is relative rotation around a shaft, evaluate a shaft encoder or another joint-position measurement. Gravity-based inclination may still be useful for checking the assembly's orientation, but it answers a different question. Choosing the reference first avoids trying to solve a geometry problem through calibration alone.
Distinguez également une mesure d'angle continue d'un commutateur d'inclinaison binaire. Un commutateur peut indiquer un événement configuré ; il ne fournit pas nécessairement un angle qui peut être enregistré, comparé entre les positions ou utilisé pour un contrôle proportionnel. Spécifiez si le contrôleur a besoin d'un numéro, d'un événement ou des deux, et comment il doit identifier une mesure inutilisable.
Définir les axes, les signes et les unités
Use a drawing to connect the sensor's marked axes to the machine coordinate system. Record positive directions and the zero position. The words pitch and roll are useful only after their conventions are defined. Suppliers can use different angle representations, and the angle associated with a named axis may refer to rotation about that axis or inclination of that axis.
Un accéléromètre à trois axes ne fournit pas automatiquement trois angles d'orientation absolus indépendants. La gravité fournit une référence verticale, mais elle ne peut pas identifier la rotation autour de cette direction verticale. Le titre nécessite donc d'autres informations si cela est nécessaire. Le explication de la technologie ifm illustre cette limitation et ses conventions d'angle.
Gardez les unités explicites tout au long de la chaîne de contrôleurs. Le pourcentage de pente est égal à 100 multiplié par la tangente de l'angle de la pente, plutôt que par l'angle en degrés. A titre d'exemple mathématique, une pente de 10 % correspond à environ 5,71 degrés. Cette conversion décrit la géométrie ; ce n'est pas une pente de fonctionnement autorisée pour aucune machine.
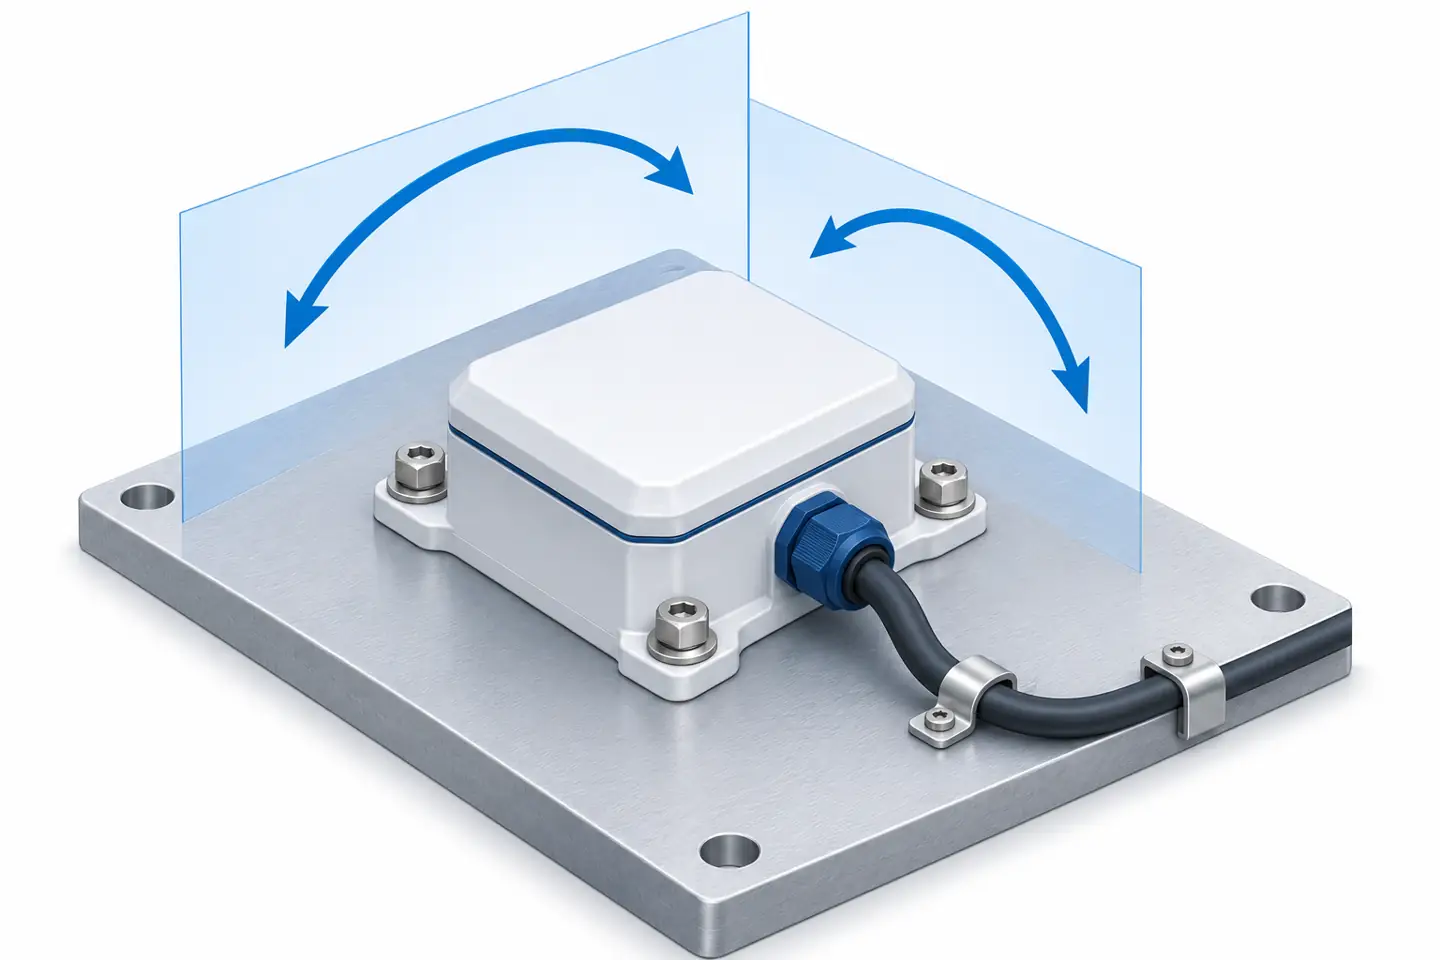
The two arrows indicate distinct tilt directions. Their mapping to output variables must follow the selected sensor's coordinate definition.
Pourquoi l'accélération peut ressembler à un changement d'inclinaison
Un accéléromètre mesure la force spécifique. Dans une installation stationnaire, ses sorties d'axe contiennent les composantes associées à la gravité, permettant un calcul d'angle. Lorsque l’installation accélère, ces résultats changent également en raison du mouvement. Un calcul supposant la gravité seule peut interpréter une partie de ce changement comme une inclinaison.
La limitation essentielle réside dans l'ambiguïté des informations disponibles, plutôt que dans un simple bruit électrique aléatoire. Le freinage, le démarrage, les virages et les vibrations peuvent tous avoir leur importance. La vitesse constante en ligne droite diffère de l'accélération, mais un véhicule se déplaçant à vitesse constante dans un virage subit toujours une accélération. Le mot « en mouvement » seul ne précise donc pas complètement la condition de mesure.
Appareils analogiques AN-1057 explique la projection de la gravité et les effets d'une accélération supplémentaire. Pour un exemple conceptuel simple, supposons une plate-forme plane, une accélération horizontale de 0,05 fois l'accélération gravitationnelle et un calcul d'angle à deux composants qui traite toute la force mesurée comme de la gravité. La magnitude de l'angle apparent résultant est d'environ arctan (0,05), soit 2,86 degrés. Il s'agit d'un calcul idéal, et non d'une erreur de produit mesurée ou d'une limite d'accélération recommandée.
L'exemple montre pourquoi un capteur doté d'une excellente précision stationnaire peut produire un signal inapproprié pendant le mouvement. Cela explique également pourquoi le fait de spécifier davantage de décimales ne résout pas le problème. Une mesure finement résolue peut décrire fidèlement le mauvais angle apparent lorsque les hypothèses sous-jacentes ne sont pas valables.
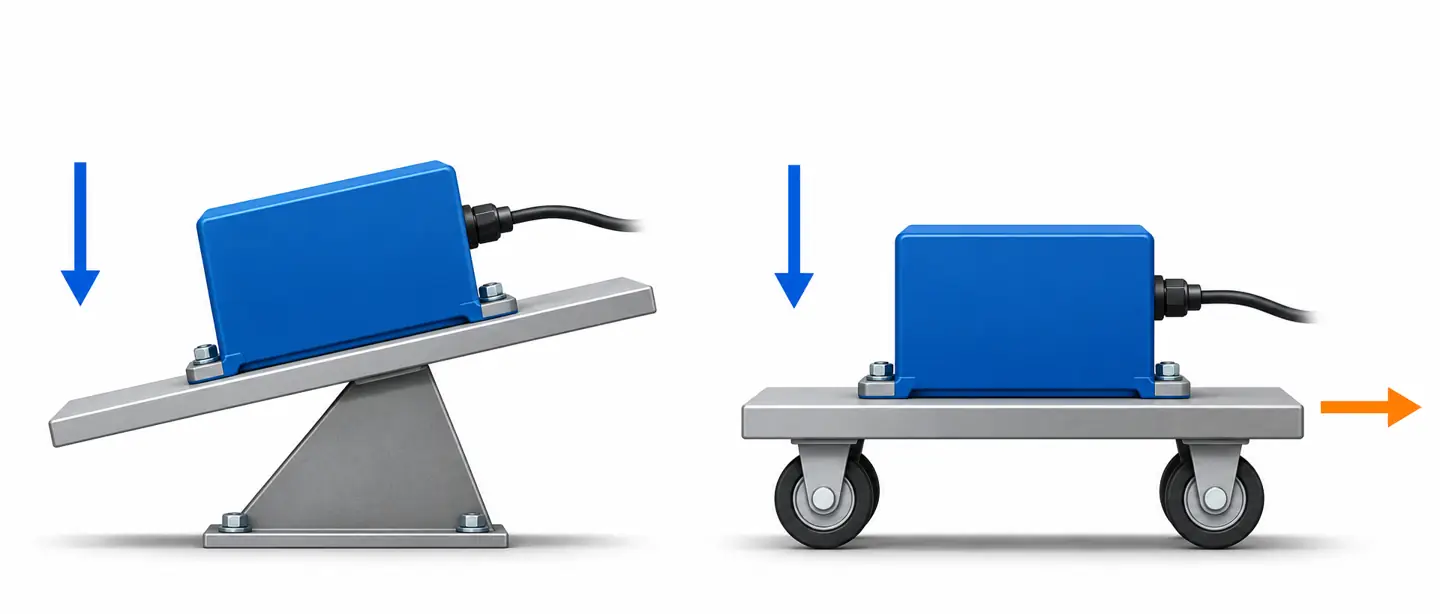
Les flèches bleues verticales représentent la gravité ; la flèche orange horizontale représente une accélération de translation supplémentaire. L'illustration distingue les causes sans montrer de vecteurs mesurés ni de données numériques.
Le filtrage échange la réduction des perturbations contre la réponse
A low-pass filter or moving average can reduce some rapidly changing disturbance. It also changes the response to a real change in inclination. If the angle is needed only after settling, that trade-off may be acceptable. If the controller must follow a changing angle promptly, excessive smoothing can undermine the measurement's usefulness.
La moyenne ne permet pas de distinguer de manière fiable une accélération soutenue de la gravité. Il ne faut pas non plus considérer qu’un signal silencieux pendant une vibration est impartial. Le comportement du capteur, le montage et le traitement du signal doivent être évalués ensemble. Enregistrez la configuration exacte du filtre lors des tests de comparaison ; le modifier modifie le comportement de la mesure, même si le matériel reste le même.
Un exercice d'acceptation utile sépare deux questions : le résultat reste-t-il suffisamment précis lorsque l'angle physique est constant et qu'une perturbation est présente, et suit-il un véritable changement d'angle dans le temps requis ? En cochant un seul, vous pouvez sélectionner un paramètre qui échoue à l’autre.
Choisissez la détection statique ou dynamique par état de fonctionnement
Les inclinomètres statiques utilisent une référence gravitationnelle dans des conditions statiques ou quasi statiques. La détection d'accélération MEMS est courante, tandis que des approches fluides, électrolytiques et pendulaires existent également. Ces technologies ont des détails de mise en œuvre différents ; aucun ne doit être sélectionné uniquement parce que le nom d’une technologie semble plus précis. Comparez les instruments complets dans les conditions pertinentes.
Un inclinomètre dynamique combine généralement les données de l'accéléromètre avec les données du gyroscope et un algorithme d'estimation. La vitesse angulaire permet de suivre la rotation à court terme, tandis que la référence gravitationnelle permet de limiter l'inclinaison à long terme. L'intégration de la vitesse angulaire à elle seule accumule des erreurs en cas de biais. Fusion gère ces différentes forces et limites plutôt que de créer une référence indépendante illimitée.
Le Papier de fusion de capteurs TE Connectivity discute de cette approche et met l’accent sur la réduction des effets d’accélération à court terme. La performance appartient toujours au système particulier et aux conditions de mouvement. Demandez comment il se comporte en cas d'accélération prolongée, de virages répétés, de vibrations, de démarrage et de récupération après une perturbation, plutôt que d'accepter le terme « dynamique » comme spécification complète.
Les symboles de masse d'épreuve et de rotation représentent des fonctions de mesure combinées dans un estimateur. Il s'agit d'un concept fonctionnel et non de la construction interne d'un périphérique nommé.
| Quand l'angle est nécessaire | Approche de départ | Preuve requise avant acceptation |
|---|---|---|
| Une fois qu'un cadre stationnaire s'est installé | Inclinomètre statique | Erreur installée, répétabilité et stabilisation aux températures pertinentes |
| Sur un assemblage lentement repositionné | Statique ou dynamique, selon le délai autorisé | Erreur d'angle pendant le mouvement et après l'arrêt |
| Pendant le démarrage, le freinage et le déplacement du véhicule | Système dynamique qualifié pour ce mouvement | Erreur transitoire, décalage, récupération et comportement de validité des mesures |
| Lors de longues périodes d’accélération ou de rotation complexe | Système d'orientation spécifique à l'application | Limites du fabricant, informations complémentaires nécessaires et tests de comparaison représentatifs |
| Uniquement pour un événement d'inclinaison configuré | Disposition appropriée d'un interrupteur ou d'un contrôleur de mesure | Répétabilité des événements, hystérésis et comportement défini des signaux invalides |
Une même machine peut occuper plusieurs rangées. Une machine mobile peut utiliser une inclinaison stationnaire pour la configuration mais nécessiter une estimation différente pendant le déplacement. Le contrôleur doit savoir quelles conditions de mesure sont remplies. Une commande d'arrêt ne constitue pas en soi une preuve que les vibrations et la stabilisation mécanique ont pris fin.
Lire les spécifications de précision comme un ensemble de conditions
La résolution est le plus petit incrément de sortie. La répétabilité décrit la régularité avec laquelle un instrument revient à une condition. Les spécifications de précision concernent l’accord avec une référence dans des conditions définies. Ces propriétés sont liées mais non interchangeables. Un capteur peut renvoyer à plusieurs reprises presque le même résultat biaisé ou fournir de nombreux incréments numériques dans une bande d’erreur plus large.
Demandez quelles erreurs le numéro de précision inclut : décalage initial, facteur d'échelle, non-linéarité, effets transversaux, température, incertitude d'étalonnage ou autres termes. Identifiez si le numéro est typique ou garanti, s'il s'applique à toute la gamme et s'il décrit des tests statiques. Si la fiche technique est ambiguë, enregistrez la condition manquante plutôt que de l'interpréter silencieusement favorablement.
Le Guide de sélection MEMS d'Analog Devices identifie le biais, le comportement en température, le bruit, la répétabilité et la rectification des vibrations comme des considérations d'inclinaison importantes. Ses exemples de périphériques nommés ne doivent pas être transférés vers un capteur packagé sans rapport. Les spécifications d'achat doivent décrire l'instrument livré, y compris son traitement et son interface configurés.
Géométrie de portée et d'angle
Spécifiez l’enveloppe opérationnelle complète requise, y compris les décalages d’installation et le mouvement attendu dans les deux axes ensemble. « Deux axes » ne signifie pas automatiquement que la gamme complète à axe unique est disponible dans toutes les orientations combinées. Demandez la définition de l'angle et toutes les régions invalides ou positions singulières.
Vérifiez le comportement de sortie autour des limites. Une valeur qui passe d'une limite positive à une limite négative peut représenter une convention de bouclage plutôt qu'un saut physique. Un contrôleur calculant les différences doit gérer cette convention de manière appropriée. Testez à proximité des positions que l'équipement atteindra réellement, y compris les transitions à travers toute limite de représentation.
Un capteur sélectionné pour une plage étroite autour du niveau ne doit pas être considéré comme également efficace à proximité d'une orientation très différente. AN-1057 explique que la sensibilité d'une projection gravitationnelle sur un seul axe change avec l'angle. Les produits multiaxes complets peuvent utiliser différents calculs, vérifiez donc leur enveloppe utilisable spécifiée au lieu d'appliquer une formule à tous les appareils.
Température et comportement à long terme
La plage de température de fonctionnement vous indique où un appareil est destiné à fonctionner ; cela ne garantit pas automatiquement l’exactitude du titre sur toute cette plage. Survie électronique séparée, validité des mesures et précision compensée. Incluez le démarrage à froid, le réchauffement sous tension et les changements de température si ceux-ci se produisent dans l'application.
La température peut également modifier l’angle de montage physique. Pour le suivi structurel, ce mouvement peut faire partie de la quantité étudiée. La suppression d'une corrélation entre la température et l'angle peut accidentellement supprimer le comportement structurel réel. Le Documentation géophysique Leeman discute explicitement des effets de la température sur l’étalonnage et l’expansion de la surface de montage.
Conservez les lectures de base et les informations de référence indépendantes avant d’appliquer des corrections. Si l’objectif est de séparer la dérive du capteur du mouvement de la structure, une tendance isolée ne constitue généralement pas une preuve suffisante. Planifiez les contrôles de références et les inspections de montage qui permettront de distinguer ces explications ultérieurement.
Attribuer une erreur au système installé
Le capteur contribue au résultat final. L'alignement du montage, la déformation du support, l'incertitude de référence, la conversion de sortie et le traitement du contrôleur peuvent également avoir une importance. Commencez par l'erreur maximale que l'application peut tolérer et réservez de la place à ces contributeurs avant de choisir la spécification du capteur.
Pour une exigence stationnaire illustrative d'une erreur totale admissible de 0,5 degrés, une allocation prudente proposée pourrait réserver 0,2 degrés pour le capteur, 0,1 pour l'alignement de l'installation, 0,1 pour les effets structurels et 0,1 pour les effets de référence et de conversion. Il s’agit d’allocations hypothétiques et non de spécifications de produits. Ils montrent que l’achat d’un capteur avec une limite de 0,5 degré ne laisserait aucune marge pour le reste de cet exemple de système.
Ne combinez pas chaque erreur par somme racine carrée sans comprendre sa signification statistique et son indépendance. Un décalage de montage persistant et un biais persistant lié à la température peuvent agir dans le même sens. Pour une décision d'acceptation, indiquez si le budget est le pire des cas, une analyse d'incertitude ou une comparaison empirique dans des conditions définies.
Inclure le délai et la validité des données dans la spécification
Un taux de mise à jour décrit la fréquence à laquelle une valeur est livrée. Il ne décrit pas entièrement l’ancienneté des informations sous-jacentes ni la rapidité avec laquelle l’angle suit un changement. Le filtrage interne, l'estimation, la transmission, l'interrogation et le traitement du contrôleur contribuent tous à la réponse utilisable.
Demandez une description de la réponse étape par étape ou une comparaison dans le domaine temporel sous le mouvement pertinent. Spécifiez si le contrôleur utilise chaque échantillon, une valeur interrogée périodiquement ou une autre moyenne. Lorsque plusieurs capteurs sont comparés, synchronisez suffisamment les horodatages pour l’analyse prévue ; un décalage temporel pendant le mouvement peut apparaître comme un désaccord d'angle.
Vérifiez délibérément le comportement au démarrage et aux pannes. L'appareil signale-t-il un état d'initialisation ? Une panne de communication peut-elle laisser la dernière valeur valide à l'écran ? Comment les angles hors plage ou invalides sont-ils représentés ? Un numéro plausible et obsolète peut être plus difficile à détecter qu'une valeur manquante évidente. Le système récepteur a donc besoin d'un contrôle de fraîcheur approprié à sa tâche.
Le Contribution de Pepperl+Fuchs à la newsletter CAN illustre les indicateurs de validité d'angle et la configuration pour un produit dynamique particulier. Cela démontre le type d'informations à demander, plutôt que d'établir que chaque inclinomètre fournit les mêmes diagnostics.
Monter et connecter le capteur dans le cadre de la mesure
Use a rigid, repeatable mounting surface on the part whose angle matters. Follow the product's specified fasteners, tightening guidance and mounting orientation. An enclosure bolted to a flexible bracket can correctly report the bracket's motion while poorly representing the machine frame. Check the bracket under relevant loads, rather than only while the machine is unloaded.
Empêchez les forces du câble de déplacer le capteur ou son support. Prévoyez un réducteur de tension et acheminez le câble de manière à ce qu'un mouvement de routine ne tire pas sur le connecteur. Inspectez les surfaces de montage pour déceler les débris, les contacts inégaux et les changements causés par la maintenance. Une fonction d'alignement reproductible peut faciliter la vérification d'un remplacement futur.
Évitez d'ajouter un tampon d'isolation souple simplement parce que le signal est bruyant. L'isolement modifie la connexion mécanique et le mouvement qui en résulte peut modifier la relation entre le capteur et l'objet. Si une isolation est nécessaire, évaluez son comportement de transfert et sa stabilité angulaire dans l'installation réelle. Commencez par identifier la perturbation et vérifiez une option de montage rigide.
For electrical integration, verify supply limits at the sensor, connector pin assignments and the receiving input's requirements. With an analog signal, confirm the documented angle-to-output mapping and inspect conversion in the controller. With a digital interface, verify signed values, scaling, units, byte interpretation, identifiers and status information against the device documentation. Matching connector shapes does not establish compatibility.
Un indice de protection du boîtier comporte également des conditions. Confirmez le connecteur, le câble et la disposition d'installation prévus pour l'exposition réelle. La protection contre la pénétration d'eau à elle seule n'établit pas de résistance aux produits chimiques, aux dommages aux connecteurs ou à la fatigue des câbles. Rédiger l'exigence environnementale en termes de conditions d'assemblage et de maintenance installées.
Trois exemples de sélection autour de la tâche réelle
Nivellement de machine stationnaire
Considérons un cadre de traitement hypothétique qui est ajusté lors de l'installation, puis vérifié à l'arrêt. Le candidat initial peut être un inclinomètre statique, car la lecture utile est prise une fois le réglage effectué. Le plan d'acceptation doit couvrir la répétabilité du montage, la plage autour du niveau, les conditions de température et l'accord avec une référence indépendante appropriée.
La distinction importante se situe entre la mise à niveau du capteur et la mise à niveau du cadre. Un bouton zéro pratique peut masquer un décalage de montage sans montrer que le cadre est physiquement horizontal. Établissez d'abord la référence, enregistrez le décalage et vérifiez plusieurs positions. Si la machine fonctionne pendant la surveillance, ajoutez les conditions de vibration de fonctionnement à l'évaluation.
Équipement mobile pendant le voyage
Pour un véhicule agricole hypothétique ayant besoin d’informations sur les pentes transversales pendant la conduite, une vérification de la précision à l’arrêt n’est que le début. La comparaison doit inclure des démarrages, des arrêts, des virages et des perturbations de surface représentatifs dans le cadre d'un plan d'essai approuvé. Un inclinomètre dynamique peut fournir un signal plus utile, mais le critère est l'erreur d'angle et le retard lors de ces événements.
Comparez le capteur sur le même corps rigide que la référence indépendante. Enregistrez le mouvement, la position de montage, la configuration et les horodatages. Si la référence est une autre unité d'inclinaison uniquement composée d'un accéléromètre, les deux peuvent afficher une erreur similaire liée à l'accélération ; l’accord entre eux n’établit pas le véritable angle. Choisissez un équipement de référence dont les performances sont adéquates pour la comparaison dynamique.
Un changement structurel lent
Pour un hypothétique point de surveillance à long terme sur une structure de support, la résolution à court terme n’est qu’une exigence. Le plan doit préserver la direction de référence, l'historique des températures, l'état de montage, les interruptions de courant et les enregistrements d'entretien. Un changement de lecture peut résulter d'un mouvement réel, d'une perturbation croissante ou du comportement du capteur.
Une remise à zéro devrait donc être un événement documenté plutôt qu’un moyen routinier de redresser la tendance. Conservez la ligne de base originale et expliquez tout remplacement ou correction. Un seul angle local ne décrit pas non plus la forme ou l’état complet d’une structure ; le placement et l’interprétation des mesures doivent correspondre à la question de surveillance réelle.
Vérifiez l’instrument avant de vous fier à sa sortie
Commencez sur un banc contrôlé avec une référence d'angle indépendante adaptée à la comparaison requise. Son incertitude et sa stabilité doivent être adéquates pour le critère d'acceptation. N'utilisez pas un écran de téléphone non vérifié comme seule référence pour une réclamation de précision.
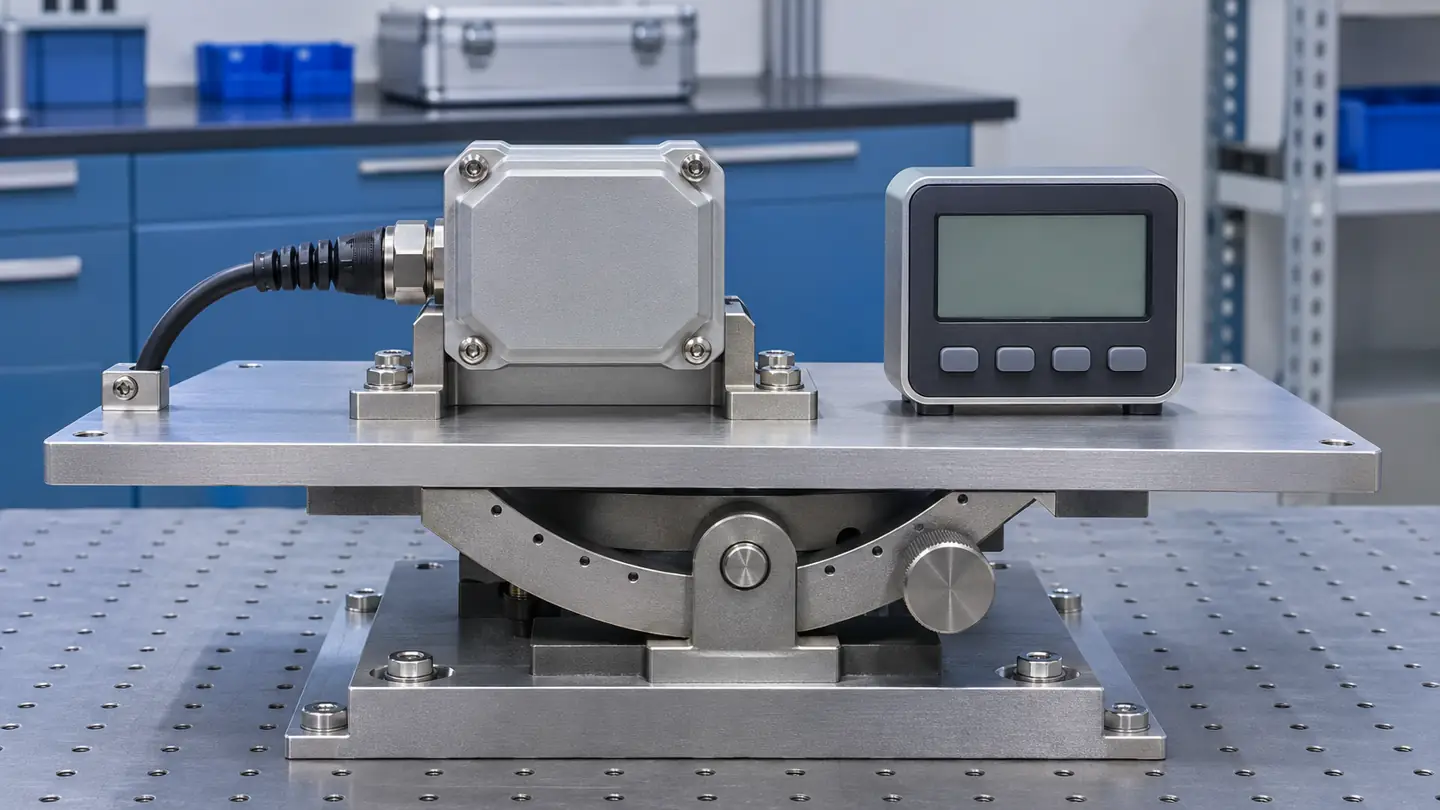
Les deux instruments partagent le même plan de référence rigide. Les affichages vides évitent d’impliquer des résultats mesurés ; la référence appropriée dépend de la précision et du mouvement requis.
Une séquence de vérification pratique est la suivante :
- Enregistrez l'identité de l'appareil, le micrologiciel, le mode d'angle, la plage, les paramètres de filtre, la configuration de sortie et l'équipement de référence.
- Vérifiez la position zéro par rapport à la référence sans forcer immédiatement un réglage du zéro. Conservez le résultat original.
- Appliquez plusieurs positions connues sur la plage requise, en les approchant des deux directions. Répétez les positions pertinentes des axes combinés.
- Observer le retour à zéro, la répétabilité et la stabilisation après mouvement. Vérifiez les valeurs du contrôleur ainsi que tout affichage local.
- Répétez les vérifications appropriées après le remontage ou le redémarrage lorsque ces événements font partie d'une utilisation normale.
- Ajoutez la température et les conditions de mouvement représentatives requises par l'application, à l'aide d'un équipement de référence approprié et d'une configuration approuvée.
- Comparez les résultats avec les limites d'acceptation écrites pour l'erreur, le délai et la validité, et enregistrez la configuration complète avec la décision.
Un passage au banc établit uniquement les conditions testées. Répétez les contrôles clés après l'installation, car le support, le câble, l'alimentation et le logiciel de réception font désormais partie de la chaîne. Ne compensez pas un écart inexpliqué tant que la référence, la géométrie et les unités n'ont pas été vérifiées.
Dépanner le modèle avant de modifier l'étalonnage
| Comportement observé | Explication possible à enquêter | Chèque de séparation utile |
|---|---|---|
| Décalage similaire à de nombreuses positions stationnaires | Montage du zéro, non-concordance de référence ou décalage du capteur | Comparez les plans de référence définis avant d'appliquer zéro |
| L'erreur change dans la plage | Échelle, convention d'angle ou non-linéarité | Comparez plusieurs positions connues indépendamment |
| Un axe change lorsque seul l'autre est déplacé | Désalignement des axes, géométrie ou réponse transversale | Vérifier la définition des coordonnées et le mouvement des appareils |
| L'erreur apparaît principalement lors de l'accélération | Ambiguïté gravité-mouvement ou limitation de l'estimateur | Comparez les résultats de référence stationnaires et dynamiques |
| Le signal semble stable mais suit tardivement | Filtrage excessif ou retard de communication/contrôleur | Comparez la réponse horodatée à un changement d'angle réel |
| La tendance suit la température | Comportement de la température du capteur ou mouvement réel du support | Comparez les références contrôlées et les preuves accumulées |
| La valeur se fige sans faute évidente | Données obsolètes, perte de communication ou comportement d'affichage | Vérifier la fraîcheur et l'état de diagnostic au niveau du récepteur |
Il s’agit là de possibilités de diagnostic et non de conclusions tirées d’un seul symptôme. Modifiez une condition pertinente à la fois et conservez les résultats précédents. Une correction du zéro peut masquer un décalage, mais elle ne peut pas réparer une convention d'axe, supprimer un support flexible ou établir des performances dynamiques.
Une feuille de travail sur les exigences pour comparer les candidats
Utilisez la même feuille de travail remplie pour chaque candidat. Il rend visibles les conditions omises et donne aux tests d’acceptation un objectif clair.
| Exigence | Quoi enregistrer |
|---|---|
| Définition de la mesure | Corps rigide nommé, plan de référence, axes, signes, zéro et unités |
| États de fonctionnement | Stationnement, repositionnement, déplacement, virage et transitions pertinentes |
| Enveloppe d'angle | Plage d'axes individuels et combinés, limites et régions invalides |
| Qualité des mesures | Erreur d'installation requise, conditions de répétabilité et de température |
| Comportement temporel | Comportement autorisé en matière de délai, de stabilisation, de démarrage et de récupération |
| Installation mécanique | Emplacement de montage, rigidité, fixations, support de câble et alignement de remplacement |
| Intégration électrique | Gestion de l'approvisionnement, de la sortie, du protocole, de l'état et de la fraîcheur |
| Environnement | Température, vibration, choc, exposition et disposition des connecteurs |
| Vérification | Référence indépendante, positions testées, conditions de mouvement et critères de réussite |
| Cycle de vie | Enregistrements de base, sauvegarde de la configuration, déclencheurs d'inspection et de revérification |
Pour les choix au niveau des composants tels que la plage d'accélération, le bruit et la bande passante d'acquisition, consultez le Guide de sélection de l'accéléromètre Sensor1stop. Ramenez ces choix à l'exigence d'angle complète avant de sélectionner l'instrument final.
Questions fréquemment posées
Un inclinomètre statique peut-il fonctionner sur une machine en mouvement ?
Parfois, si la lecture requise est prise dans des conditions avec une accélération externe suffisamment faible et une stabilisation appropriée. Un déplacement en ligne droite stable diffère d'un virage ou d'un freinage. Définissez quand la lecture est utilisée et vérifiez ces conditions au lieu de classer l'application uniquement en fonction de la vitesse du véhicule.
Un inclinomètre dynamique est-il toujours plus précis ?
Non. Il peut améliorer le suivi d'angle lors de certains mouvements, tandis qu'un instrument statique peut satisfaire une tâche stationnaire avec une intégration plus simple. Comparez la précision, le retard, le comportement en température et la configuration installés dans les mêmes conditions. Le label dynamique à lui seul ne classe pas deux instruments pour chaque application.
Le filtrage peut-il remplacer un gyroscope ?
Le filtrage peut réduire certaines perturbations, mais retarde également les changements réels et ne peut pas supprimer de manière fiable une accélération soutenue. Un gyroscope ajoute des informations de vitesse angulaire, ce qui est différent du lissage des mêmes mesures d'accélération. La nécessité de ces informations supplémentaires dépend des exigences de mouvement et de réponse.
L'étalonnage en usine supprime-t-il le besoin de vérifications d'installation ?
Factory calibration addresses the delivered sensor under specified conditions. Installation introduces a mounting reference, mechanical behavior and a receiving signal chain. Verify those elements, even if no additional sensor calibration is necessary. Preserve the manufacturer's calibration and distinguish a mounting-zero adjustment from a full calibration.
Quel angle doit déclencher un arrêt de sécurité de la machine ?
There is no universal trip angle for a tilt sensor. A permissible operating condition depends on the equipment, load, configuration and its engineered protection system. Sensor selection must follow that system's defined measurement and diagnostic requirements. An accurate angle output alone does not establish a complete safety function.
Quand faut-il vérifier à nouveau un capteur d'inclinaison ?
Use the equipment's verification plan and evidence from service conditions. Replacement, remounting, impact, unexplained drift, firmware changes or changed filtering can justify another check. Record the event and compare with the retained baseline so that a changed measurement is not mistaken for a changed machine angle.




Laisser une réponse