
가속도계를 선택하세요 측정해야 하는 동작, 가속도 범위 및 주파수 대역, 센서 장착 및 판독 방법. A three-axis MEMS device that measures gravity and slow tilt may be suitable for orientation monitoring. A piezoelectric vibration sensor may be a better fit for a particular machine's dynamic frequency range. The actual datasheet and installed measurement chain determine suitability; neither technology label guarantees the performance of a complete system.
Start by describing the decision: detect a change in a motor bearing, measure a shock, monitor slow structural motion, or estimate a stationary object's tilt. Then define the expected amplitude, relevant frequencies, environment, sensor location and output. This approach makes the range, noise, mounting and sampling requirements measurable instead of selecting a sensor solely because it has a familiar name.
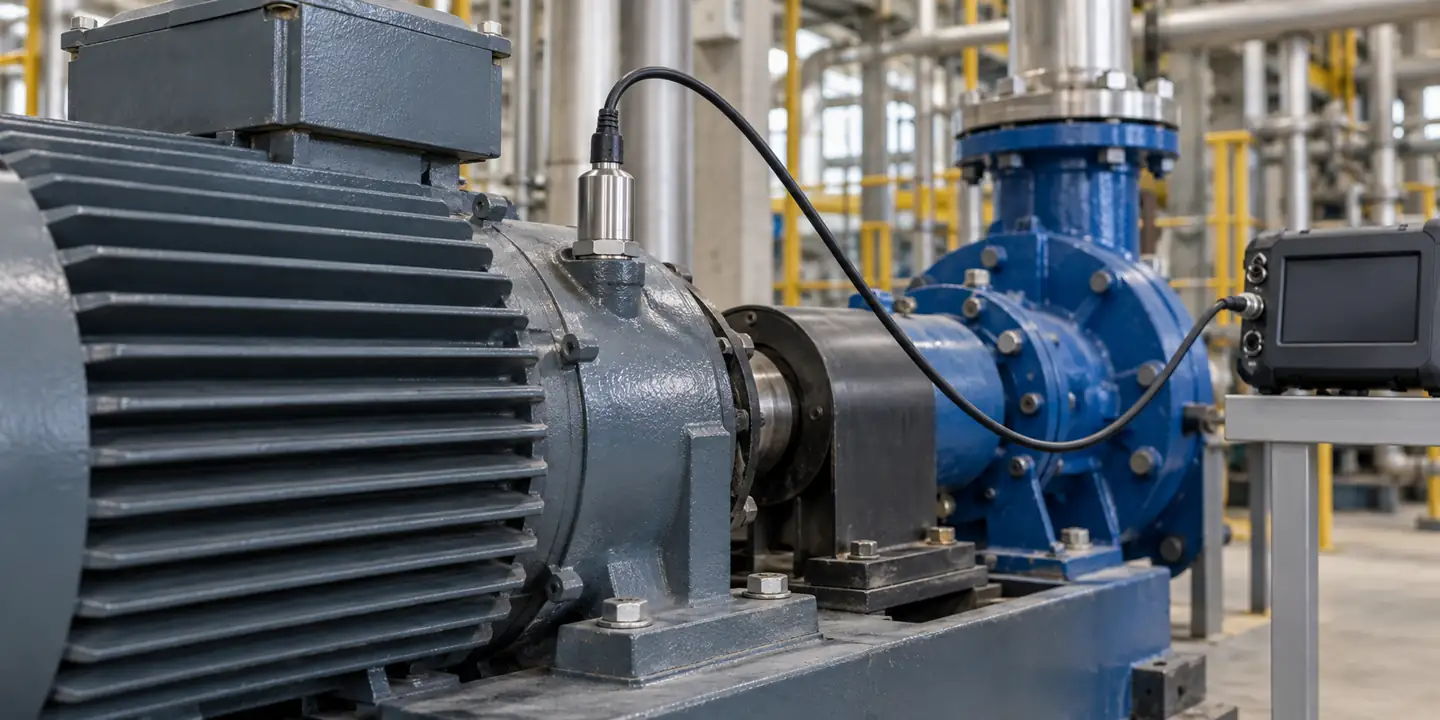
가속도계가 측정하는 것
가속도계는 자유 낙하와 관련하여 감지 요소가 겪는 가속도를 측정합니다. 적절한 가속. At rest on a table, a DC-responsive accelerometer senses the support force associated with gravity. In free fall, an ideal accelerometer reads approximately zero even though the object accelerates relative to Earth. The sign and axis depend on the device's orientation and its coordinate convention.
정지해 있거나 천천히 움직이는 물체의 경우 축 전체의 중력 구성요소를 사용하여 기울기를 추정할 수 있습니다. 변환, 진동 또는 급속 회전 중에 측정된 신호에는 모션 관련 가속도도 포함됩니다. 단일 순간 판독으로 선형 가속도와 기울기를 항상 구별할 수는 없습니다. 동적 방향 시스템은 일반적으로 가속도계 데이터를 다른 측정 및 적절한 추정 알고리즘과 결합합니다. 적절한 접근 방식은 정확도와 작동 조건에 따라 달라집니다.
가속도계는 변위나 속도를 직접 측정하지 않습니다. 이는 적절한 조건에서 가속도 신호를 통합하여 추정할 수 있지만 바이어스, 노이즈, 알 수 없는 초기 조건 및 필터링으로 인해 큰 오류가 발생할 수 있습니다. 특정 기계 진단의 경우 가속도, 속도, 변위 또는 기타 양이 필요한지 여부와 이를 도출하는 방법을 확인합니다.
| 측정과제 | 유용한 측정 | 기본 선택 질문 |
|---|---|---|
| 고정식 틸트 | 중력 구성 요소 및 안정적인 무중력 동작. | 장치가 DC에 응답합니까? 바이어스 및 온도 효과란 무엇입니까? |
| 기계 진동 | 정의된 주파수 범위에 대한 동적 가속입니다. | 설치된 센서와 마운트가 주파수와 진폭을 포괄합니까? |
| 충격 또는 충격 | 빠른 이벤트 중 피크 및 시간 기록입니다. | 전체 체인이 클리핑을 방지하고 과도 현상을 적절하게 샘플링할 수 있습니까? |
| 모션 감지 | 활동을 식별하는 데 사용되는 가속도 변경입니다. | 축, 범위, 전력 및 결정 대기 시간이 적합한가요? |
| 구조적 모니터링 | 종종 낮은 주파수와 장기간에 걸쳐 작은 신호가 발생합니다. | 어떤 소음, 드리프트, 동기화 및 환경 제어가 필요합니까? |
감지 요소가 신호를 생성하는 방법
Many accelerometers contain a proof mass supported by a mechanical structure. Acceleration changes the force on that mass, and a sensing mechanism converts the resulting deformation or displacement to an electrical signal. The sensor's mechanical response, electronics, package and filter all influence the result.
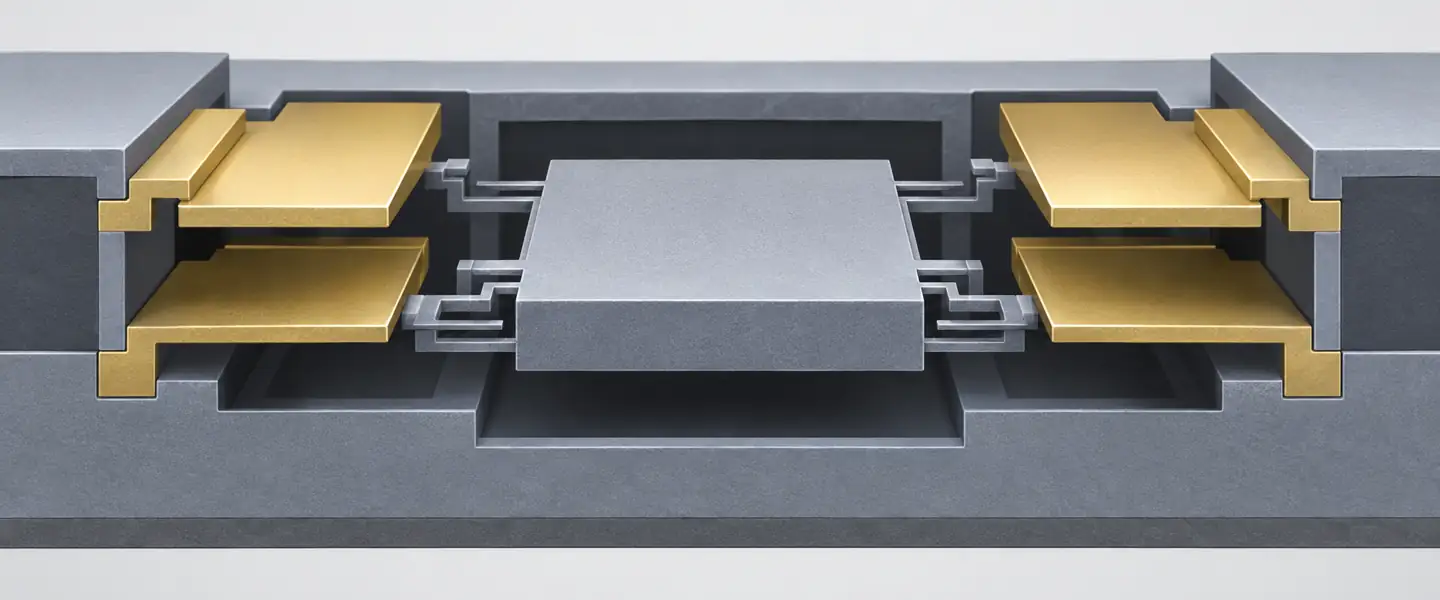
용량성 MEMS 장치에서 움직임은 센서 구조 간의 정전용량을 변경합니다. 전자 장치는 해당 변경 사항을 아날로그 또는 디지털 출력으로 변환합니다. 많은 설계에서 정적 가속도를 측정할 수 있지만 대역폭, 잡음, 범위 및 출력은 특정 장치에 따라 다릅니다. MEMS는 제조 규모와 기계 구조를 설명합니다. 이는 단일 성능 등급이 아닙니다.
압전 가속도계는 감지 요소에 스트레스가 가해졌을 때 생성된 전하를 사용합니다. 동적 진동 및 충격에 널리 사용됩니다. 사용 가능한 저주파 응답은 센서 및 신호 조절에 따라 달라집니다. 기존의 AC 결합 압전 시스템은 정적 기울기에 대한 지속적인 DC 중력 판독값을 제공하지 않습니다. 짧은 과도 응답을 안정적인 틸트 출력으로 처리하기보다는 전체 센서 및 컨디셔닝 사양을 확인하세요.
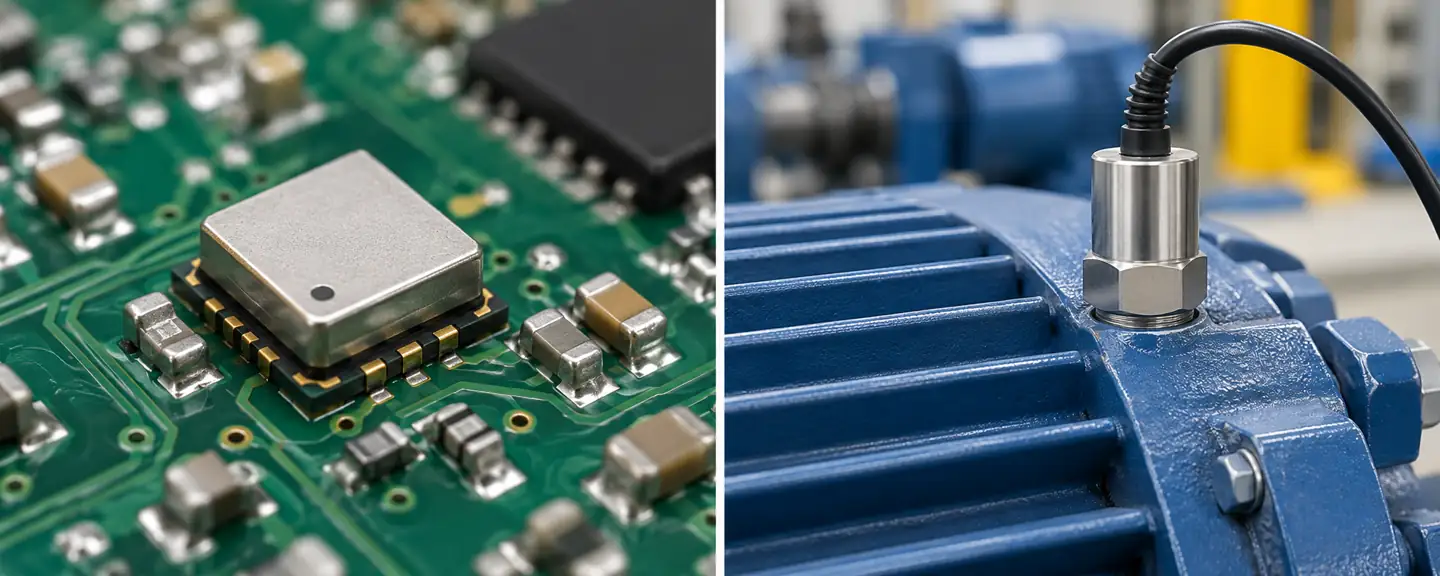
그만큼 Analog Devices MEMS 선택 가이드 대역폭, 범위, 노이즈 및 바이어스가 애플리케이션마다 다르게 중요한 이유를 설명합니다. PCB Piezotronics' introduction describes piezoelectric vibration sensors and their conditioning. Use those principles to interpret an exact model's specifications rather than copying one example into a general requirement.
범위, 감도 및 클리핑
가속도 범위는 장치가 측정하도록 지정된 입력 간격입니다. 이벤트가 범위를 초과하면 센서가 포화되거나 클리핑되어 실제 피크를 잃고 기록된 파형이 왜곡될 수 있습니다. 기계적 충격 생존성 등급은 측정 범위와 동일하지 않습니다. 센서는 정확하게 기록할 수 없는 이벤트에서도 살아남을 수 있습니다. 감지 요소와 획득 전자 장치를 모두 확인하십시오.
예상되는 정상적인 진동과 적절한 마진을 갖춘 신뢰할 수 있는 과도 현상을 포함하는 범위를 선택하십시오. 범위가 매우 크면 장치 및 출력 구성에 따라 작은 신호에 유용한 분해능이 줄어들 수 있습니다. 반대로 안정적인 작동 중에 잘 작동하는 좁은 범위는 시작이나 충격 중에 잘릴 수 있습니다. 시스템이 선택 가능한 범위를 제공하는 경우 설정에 따라 감도, 노이즈, 출력 형식 및 교정이 어떻게 변경되는지 확인하십시오.
감도는 mV/g 또는 디지털 카운트/g와 같이 정의된 조건 하에서 가속도 변화에 대한 출력 변화를 나타냅니다. 그 자체로는 감지할 수 있는 가장 작은 가속도가 아닙니다. 100mV/g 감도를 갖는 예시 센서의 경우 2g 동적 신호는 가정된 선형 조건에서 200mV에 해당합니다. 실제 출력 한계, 바이어스, 주파수 응답 및 신호 컨디셔너를 계속 확인해야 합니다.
하나의 표준 중력(g)은 일반적으로 약 9.80665m/s²입니다. 진동 수치가 피크, 피크-피크 또는 RMS 수량인지 지정합니다. 이는 서로 다른 속성을 설명하므로 파형을 알지 못한 채 상호 교환해서는 안 됩니다. 피크와 RMS 사이의 단일 변환 계수는 이상적인 정현파와 같은 특정 파형에만 적용됩니다. 무작위 기계 진동이나 충격에 대한 일반적인 규칙은 아닙니다.
잡음 밀도, 대역폭 및 가장 작은 유용한 신호
잡음은 작은 신호를 무작위 출력 변화와 구별하는 능력을 제한합니다. 제조업체는 잡음 밀도(μg/√Hz)와 정의된 대역폭 및 필터 하의 총 RMS 잡음을 인용할 수 있습니다. 대략적으로 균일한 잡음 밀도와 이상적인 등가 잡음 대역폭의 경우 총 RMS 잡음은 대략 해당 대역폭의 제곱근에 따라 확장됩니다. 실제 필터 모양과 기타 노이즈 소스가 중요합니다.
예를 들어, 100Hz의 등가 잡음 대역폭에 걸쳐 50μg/√Hz의 가상 평면 밀도는 해당 구성요소에서만 약 500μg RMS를 제공합니다(50에 √100을 곱함). 이는 예시적인 계산이며 센서 사양이나 피크 감지 보장이 아닙니다. 다른 필터, 주파수 종속 노이즈 또는 전자 노이즈로 인해 결과가 변경됩니다. Analog Devices' definitions 장치의 맥락에서 잡음 밀도와 대역폭을 설명합니다.
대역폭을 줄이면 통합 노이즈를 줄일 수 있지만 필터 컷오프 위의 유용한 모션도 제거됩니다. 대역을 좁히기 전에 결정에 필요한 주파수 내용을 정의합니다. 틸트의 경우 바이어스 안정성과 온도 관련 오프셋이 고주파수 대역폭보다 더 중요할 수 있습니다. 진동의 경우 분석 대역, 장착 및 신호 체인 내의 소음이 지배적일 수 있습니다. ADC 또는 디지털 출력의 분해능만으로는 측정 정확도나 노이즈 플로어가 설정되지 않습니다.
주파수 응답은 설치된 시스템에 속합니다
An accelerometer's frequency response states how its output changes with input frequency, often with a tolerance around a reference sensitivity. A datasheet's resonance frequency is not automatically the upper frequency limit for accurate measurement. Near resonance, response can be amplified and phase can change. Use the specified usable frequency range and tolerance for the exact model and mounting arrangement.
센서는 마운트를 통해 구조물에 기계적으로 연결됩니다. 스터드, 접착제, 자석, 브래킷 및 휴대용 프로브는 강성, 질량 및 공명을 변경할 수 있습니다. 연결이 부드럽거나 느슨하면 고주파 동작이 약화되거나 왜곡될 수 있습니다. 무거운 센서는 가벼운 테스트 구조의 동작을 변경할 수도 있습니다. 마운팅을 순전히 기계적인 편의로 취급하기보다는 센서와 마운팅 어셈블리를 측정 대상과 비교하십시오.
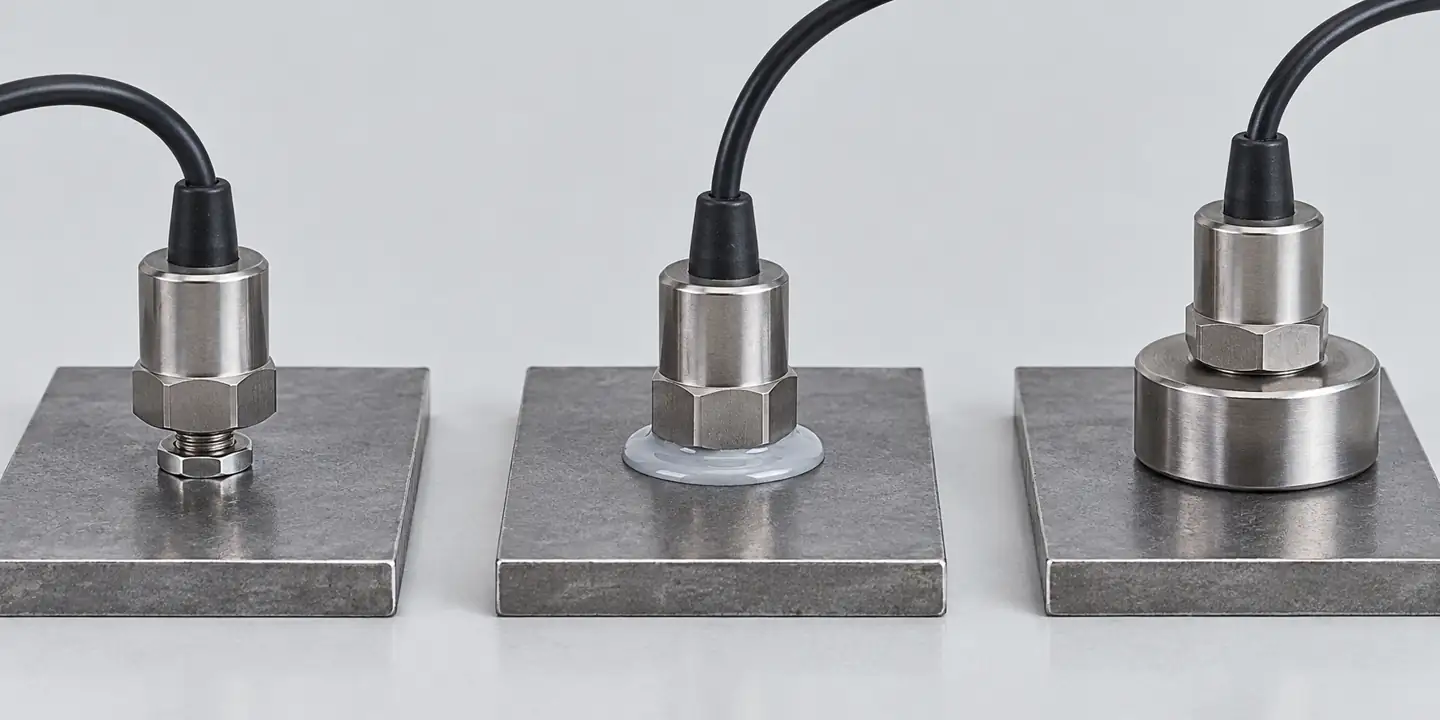
PCB Piezotronics' mounting guidance describes how mounting affects the usable response. A properly prepared stud mount can provide a stiff connection, but the right method also depends on access, surface, sensor design, safety and whether the installation is temporary. Follow the specific manufacturer's surface preparation, mounting hardware and torque instructions. Do not apply a generic torque or frequency limit to an unidentified sensor.
샘플링 및 앨리어싱
신호를 너무 느리게 샘플링하면 나이퀴스트 주파수보다 높은 주파수 구성 요소가 더 낮고 잘못된 주파수에 나타날 수 있습니다. 나이퀴스트 한계는 샘플링 속도의 절반이지만 관심 있는 최고 주파수의 정확히 두 배 속도를 선택하면 실제 앤티앨리어스 필터에 대한 실제 전이 대역이 남지 않습니다. 속도, 아날로그 또는 디지털 필터링과 분석 대역폭을 함께 선택하세요. 센서 또는 획득 장치 내부에 이미 어떤 필터링이 있고 무엇이 남아 있는지 확인하십시오.
출력 데이터 속도와 센서 대역폭은 서로 관련되어 있지만 서로 다른 사양입니다. 디지털 가속도계는 내부 필터가 사용 가능한 신호 대역을 제한하는 동안 높은 속도로 샘플을 보고할 수 있습니다. 반대로, 부적절하게 필터링된 획득 경로로 들어가는 고주파 소음이나 진동은 관심 대역에 앨리어싱될 수 있습니다. 그만큼 Analog Devices 잡음 성능 노트 특정 모델에 대한 필터링 및 대역폭을 보여줍니다. 그 수치는 보편적인 설정이 아닙니다.
분석 기간이 중요한 이유
샘플링 속도는 인근 주파수를 얼마나 잘 구별할 수 있는지 결정하지 않습니다. 기록된 시간 창의 길이와 분석 방법도 중요합니다. 단순 푸리에 변환의 경우 주파수-빈 간격은 샘플 속도를 샘플 수로 나눈 값이며, 이는 기록 기간의 역수와 동일합니다. 2초 레코드에는 0.5Hz 간격의 공칭 빈이 있습니다. 윈도우잉, 노이즈 및 신호 동작도 중요하기 때문에 이 설명만으로는 서로 밀접하게 배치된 두 구성 요소를 해결할 수 있다고 보장할 수 없습니다.
짧은 기록에서는 간헐적인 이벤트를 놓칠 수 있습니다. 긴 레코드는 다양한 시스템 상태를 혼합할 수 있습니다. 작동 속도와 하중을 기록하고 질문에 적합한 분석 설정을 사용하십시오. 측정 중에 기계가 가속되면 기록 중에 주파수 피크가 이동할 수 있습니다. 일정한 속도로 수집된 기준선은 차이를 인지하지 않고 자동으로 과도 상태와 비교되어서는 안 됩니다.
처리 체인은 보고된 진폭을 변경할 수도 있습니다. 고역 통과 필터는 느린 추세를 억제할 수 있는 반면 평균화는 일시적인 영향을 숨길 수 있습니다. 가능한 경우 샘플링 속도, 필터, 창 및 단위와 함께 원시 데이터 또는 가장 적게 처리된 데이터를 저장합니다. 이러한 컨텍스트를 통해 다른 엔지니어는 계산을 재현하고 이후 변경이 물리적인 것인지 아니면 구성 업데이트로 인해 발생한 것인지 결정할 수 있습니다.
축, 위치 및 장착 방향
A single-axis sensor measures along its sensitive direction. A three-axis device supplies multiple components, but its axes still need to be aligned and documented. Mark the sensor's coordinate system relative to the machine or structure. A change in orientation can change a trend even when the underlying motion is unchanged. Cross-axis sensitivity and alignment error also matter when comparing small components.
진단과 관련된 동작이 센서로 안정적으로 전달되는 기계 진동 센서를 배치합니다. 주로 관심 있는 베어링이나 구성요소 근처에 배치합니다. 얇은 가드, 느슨한 커버 또는 유연한 브래킷에는 고유한 진동 반응이 있을 수 있습니다. 가장 좋은 위치는 기계, 결함 메커니즘 및 모니터링 방법에 따라 다릅니다. 편리한 패널의 센서가 반드시 베어링을 대표하는 것은 아닙니다.
경량 구성 요소의 경우 센서, 케이블 및 마운트의 질량 부하를 평가합니다. 케이블이 센서를 당기거나 움직이는 부품에 마찰을 일으키거나 움직임을 일으키지 않도록 케이블을 배선하십시오. 환경에 맞게 커넥터 밀봉 및 스트레인 릴리프를 확인하십시오. 추세 비교가 중요한 경우 동일한 위치, 축 및 장착 방법으로 측정을 반복하십시오.
전기 출력 및 획득 호환성
MEMS 가속도계는 아날로그 전압, 디지털 직렬 데이터 또는 모듈 수준 산업용 출력을 제공할 수 있습니다. 수신기를 사용하여 공급 전압, 출력 형식, 스케일링, 샘플링 속도 및 타이밍을 확인하십시오. 정확한 구성을 위해서는 감도와 선택한 범위를 사용하여 디지털 값을 변환해야 합니다. 필터링이나 데이터 속도를 변경하는 펌웨어 변경 사항은 측정 기록과 함께 기록되어야 합니다.
압전 시스템은 적절한 전하 증폭기가 필요한 전하 출력을 사용하거나 호환 가능한 정전류 여기 및 신호 조절이 필요한 IEPE와 같은 통합 전자 설계를 사용할 수 있습니다. 배선 및 공급 요구 사항이 다릅니다. 표준 전압 입력은 IEPE 센서에 올바르게 전력을 공급한다고 가정할 수 없으며, 전하 출력 센서는 일반 전력 전압 송신기로 취급할 수 없습니다. 전체 조합에 대해서는 센서 및 획득 설명서를 참조하세요.
그만큼 NI 진동 가이드 센서 유형, 자극, 커플링 및 데이터 수집 간의 관계를 설명합니다. 감지 요소와 해당 전자 장치의 온도 제한을 확인하고 명시된 케이블 길이 또는 커넥터 배열이 설치에 영향을 미치는지 확인하십시오.
전력, 온도 및 전체 인클로저를 고려하십시오.
The sensor's storage temperature, operating temperature and range over which accuracy is specified may be different. A device that survives a hot machine enclosure does not necessarily meet its room-temperature accuracy there. Check temperature effects on sensitivity and zero, as well as connector, cable and mounting limits. Repeated thermal cycles may also change a mount or cable routing even when the electronics continue to operate.
습도, 세척, 오일 및 전자기 간섭은 설치된 시스템에 영향을 미칠 수 있습니다. 인클로저 등급은 정의된 테스트 조건에 따라 해석되어야 합니다. 특정 세척 화학물질이나 지속적인 침수와의 호환성을 자동으로 설정하지 않습니다. 실외 또는 배터리 구동 설치의 경우 획득 장치, 통신 및 인클로저는 물론 센서 자체도 고려하십시오.
저전력 장치를 비교할 때 실제 출력 속도, 필터 설정 및 작동 모드에 대한 전류 소비를 사용하십시오. Wake-on-Motion 기능은 평균 전력을 줄일 수 있지만 임계값 및 깨우기 대기 시간에 따라 이벤트 기록을 놓치거나 변경할 수 있습니다. 시스템이 전체 파형을 유지해야 하는지 아니면 이벤트에만 플래그를 지정해야 하는지 결정하고 의도한 구성에서 해당 동작을 테스트합니다.
추세에 의존하기 전에 확인하세요
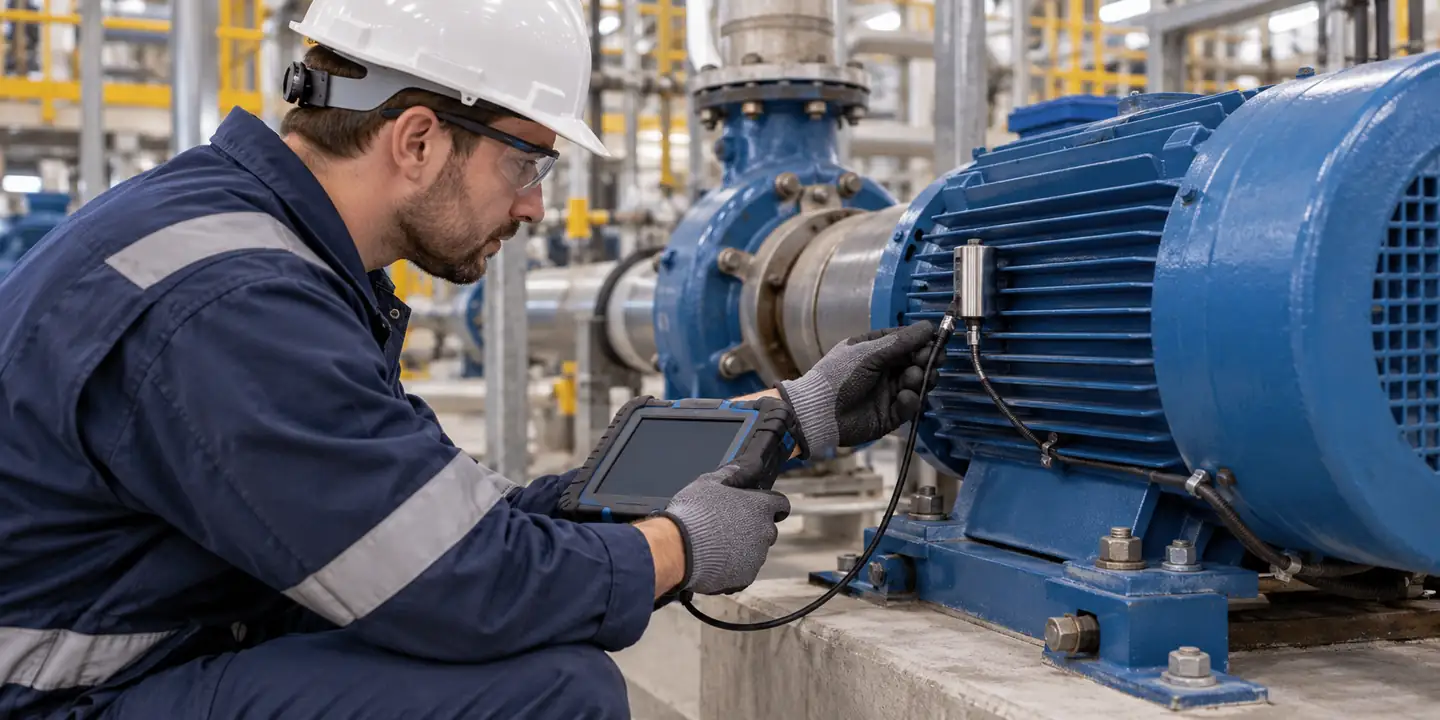
Record the sensor model, serial number, sensitive axis, mounting position, orientation, hardware, range, sample rate, filter settings and date of installation. Confirm that the instrument reports the expected units and that the acquisition channel uses the correct sensitivity. A value can appear plausible with a factor-of-ten scaling error, so verify the configured conversion against the sensor's calibration information.
기울기에 사용되는 DC 응답 가속도계의 경우 중력에 대한 제어된 방향 확인을 통해 축 또는 총 스케일링 실수를 밝힐 수 있습니다. 그 자체로는 동적 주파수 응답, 저잡음 성능 또는 전체 교정을 설정하지 않습니다. 진동 측정의 경우 지정된 조건 내에서 적합한 기준 또는 교정기를 사용하십시오. 입력, 주파수, 센서 구성 및 관찰된 출력을 기록합니다. 해당 제조업체 또는 실험실 절차를 따르십시오.
| 징후 | 가능한 기여자 | 유용한 첫 번째 확인 |
|---|---|---|
| 평평한 봉우리 | 센서, 증폭기 또는 ADC 클리핑. | 원시 파형, 범위 및 출력 헤드룸을 검토합니다. |
| 예상치 못한 고주파 변화 | 마운트 느슨함, 케이블 움직임, 센서 반응 또는 실제 구조 변화. | 동일한 기계 상태에서 장착을 검사하고 비교하십시오. |
| 명백한 저주파 드리프트 | 지지대의 바이어스, 온도, 통합 또는 모션. | 통합하기 전에 온도와 원시 가속도를 검토하세요. |
| 주파수가 잘못된 대역에 나타남 | 앨리어싱 또는 잘못된 샘플링 속도 구성. | 필터, 데이터 속도 및 획득 설정을 확인하십시오. |
| 교체 후 다른 결과 | 축, 마운트, 감도 또는 처리가 변경되었습니다. | 설치 기록과 구성을 비교합니다. |
교정은 명시된 조건에서 추적성을 지원합니다. 설치의 장착, 대역폭 또는 위치가 올바른지 보장할 수 없습니다. 의미 있는 승인 확인은 감지, 조절, 샘플링, 처리 및 디스플레이를 통해 기계 인터페이스의 신호를 따릅니다.
선택 워크시트
발의안과 결정사항을 먼저 적어보세요. 그런 다음 주파수 대역 및 진폭 범위, DC 응답이 필요한지 여부, 축 수, 관련 소음 및 바이어스 제한, 장착 표면, 환경 조건, 케이블 요구 사항 및 사용 가능한 획득 인터페이스를 지정합니다. 가장 신뢰할 수 있는 일시적인 변화와 중요한 가장 작은 변화를 포함합니다.
정확한 부품 번호, 주파수 응답 허용 오차, 측정 범위, 충격 생존 가능성, 소음 및 온도 조건을 확인하려면 공급업체에 문의하세요. 제안된 구성에 대한 장착 및 전기적 요구 사항을 요청하십시오. 필터, 장착 베이스 또는 외부 컨디셔너가 필요한 경우 평가에 포함하십시오. 센서 전용 사양은 설치된 전체 응답을 설명할 수 없습니다.
가능한 경우 대표적인 조건에서 파일럿을 실행하십시오. 장착된 출력을 적절한 참조와 비교하고 클리핑, 느슨한 장착, 앨리어싱 및 일관되지 않은 작동 상태를 확인하십시오. 추세 적용의 경우 원시 데이터를 보존하고 처리 설정을 문서화하여 향후 판독값을 동일한 기준으로 비교할 수 있습니다.
세 가지 선택 경로 예시
고정된 인클로저의 천천히 기울어짐. DC 응답 센서와 정의된 방향 범위로 시작하십시오. 무중력 오프셋, 감도 오류, 축 정렬 및 온도가 추론된 각도에 어떤 영향을 미치는지 물어보세요. 알려진 방향과 예상 온도 조건에서 판독값을 확인합니다. 우수한 고주파수 응답을 갖춘 센서는 각도 결정에 바이어스 안정성이 부적절할 경우 거의 가치를 추가하지 못할 수 있습니다.
모터의 일상적인 진동 추세. 베어링 또는 측정 지점, 예상되는 기계 속도, 주파수 대역 및 정상 작동 조건을 식별합니다. 적절한 설치 응답 및 동적 범위를 갖춘 센서 및 장착 배열을 선택하십시오. 획득 시스템이 필요한 경우 올바른 자극을 제공하는지 확인하십시오. 반복 가능한 하중과 속도로 기준선을 설정합니다. 수치 변경은 적절한 진단 컨텍스트 없이는 특정 베어링 결함을 식별하지 못합니다.
제품에 대한 짧은 영향. 신뢰할 수 있는 피크 및 이벤트 기간을 추정한 다음 측정 범위와 생존 가능성을 모두 확인합니다. 센서, 컨디셔너 및 ADC에는 모두 충분한 헤드룸이 필요합니다. 샘플링 및 필터링을 선택하여 관심 있는 이벤트 특징을 보존하고 이벤트를 실질적으로 변경하지 않고 개체를 따르는 장착 배열을 사용합니다. 피크를 보고하기 전에 클리핑에 대한 원시 파형을 검사하십시오.
이러한 예는 범용 부품 권장 사항이 아닌 설계 시작점입니다. 다양한 위치, 축 또는 작동 모드를 캡처하려면 시스템에 여러 센서나 추가 측정이 필요할 수 있습니다. 카탈로그에서 선택하는 경우 현장 질문과 해당 불확실성 요구 사항을 따라야 합니다.
견적을 수락하기 전에 물어볼 질문
제안된 장착 구성에 어떤 주파수 응답 허용 오차가 적용됩니까? 인용된 범위는 선형 측정 범위입니까, 아니면 생존 가능한 충격 한계입니까? 잡음은 밀도 또는 총 RMS로 표시되며 어떤 대역폭과 필터가 사용되었습니까? 온도에 따른 민감도와 제로 변화는 무엇입니까? 디지털 장치의 경우 어떤 출력 데이터 속도와 내부 필터가 선택됩니까? IEPE 시스템의 경우 어떤 여기 및 입력 결합이 필요합니까?
또한 센서가 어떻게 교정되는지, 어떤 기준 주파수가 사용되는지, 교정 인증서가 전체 어셈블리에 적용되는지 아니면 센서에만 적용되는지 물어보십시오. 이러한 질문을 통해 유사한 카탈로그 항목을 비교할 수 있게 만들고 별도의 장착 또는 구입 비용이 필요할 수 있는 위치를 알 수 있습니다.
시간이 지남에 따라 측정값을 비교 가능하게 유지
For a monitoring program, give each measurement location a stable identifier and retain photographs or drawings of the sensor position and orientation. Record the machine's speed, load and operating mode at the time of the reading. A change in sensor position or processing can create an apparent trend even if the machine itself has not changed.
센서가 교체되면 가능한 대표적인 조건에서 새 장치를 이전 측정 배열과 비교하십시오. 감도, 보정, 케이블, 마운트 및 필터 설정을 문서화합니다. 정확한 비교가 불가능한 경우 두 데이터 시리즈를 자동으로 결합하는 대신 변경 사항에 주석을 추가합니다. 유용한 추세는 변화된 내용을 설명할 수 있을 만큼 측정 조건이 잘 알려진 추세입니다.
자주 묻는 질문
가속도계로 기울기를 측정할 수 있나요?
DC 응답 가속도계는 중력 구성요소로부터 고정 기울기를 추정할 수 있습니다. 움직이는 동안 선형 가속도와 진동이 추정에 영향을 줄 수 있습니다. 동적 방향 조정에는 추가 센서와 처리가 필요할 수 있습니다.
MEMS는 항상 압전보다 성능이 떨어지나요?
No. MEMS and piezoelectric devices span different ranges of performance. Compare the particular sensor's bandwidth, noise, range, temperature behavior and interface against the task.
높은 샘플링 속도가 정확한 고주파수 데이터를 보장합니까?
아니요. 센서 반응, 장착 공진, 앤티 앨리어스 필터링 및 획득 대역폭도 유용한 측정 대역을 제한합니다. 높은 출력 속도는 장착된 센서가 정확하게 측정할 수 없는 움직임을 복구할 수 없습니다.
감도와 해상도의 차이점은 무엇입니까?
감도는 입력 가속도의 변화를 출력의 변화와 연관시킵니다. 분해능은 명시된 조건에서 식별 가능한 가장 작은 변화에 관한 것이며 잡음, 대역폭 및 신호 처리에 따라 달라집니다.
변위를 얻기 위해 가속도를 통합할 수 있나요?
적절한 조건에서는 가능하지만 오프셋, 노이즈, 필터링 및 알 수 없는 초기 조건으로 인해 상당한 드리프트가 발생할 수 있습니다. 의도한 주파수 대역과 결정에 대한 결과 변위를 검증합니다.
마그네틱 마운트는 스터드 마운트와 동일합니까?
Not necessarily. The added mass and stiffness of the mount affect mechanical response, particularly at higher frequencies. Test and use the manufacturer's guidance for the actual mounting assembly.





답장을 남겨주세요