
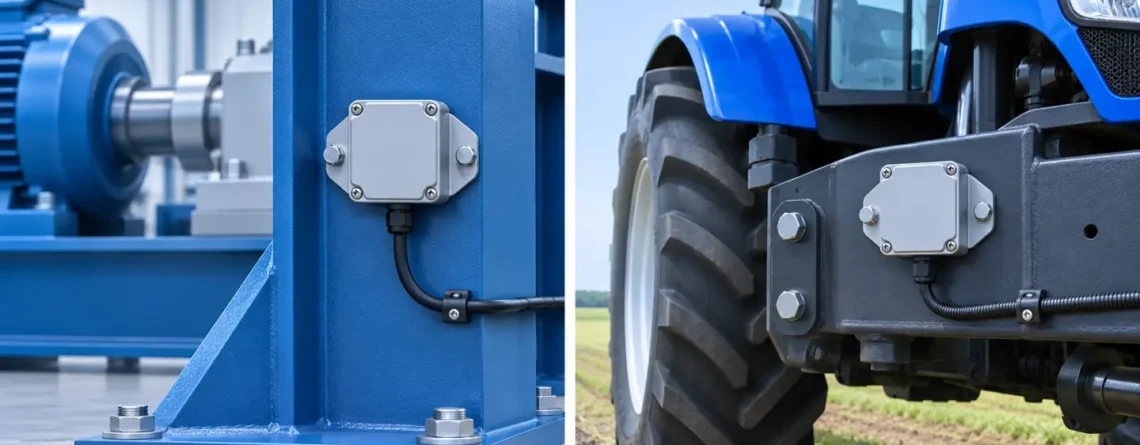
Escolha um sensor de inclinação definindo the physical angle, the equipment's motion while that angle is needed, and the allowable error and delay at the installed mounting point. Um inclinômetro estático é apropriado quando a aceleração externa é suficientemente pequena durante a medição. Um inclinômetro dinâmico que combina medições de aceleração e taxa angular pode melhorar o rastreamento durante o movimento, mas seu desempenho deve ser verificado em relação ao movimento real. Nem a resolução da tela nem uma saída suave provam que o ângulo instalado está correto.
A primeira pergunta mais útil é se a máquina precisa de um ângulo continuamente ou somente depois de parar e estabilizar. Essa distinção pode alterar mais o sistema de detecção necessário do que escolher uma resolução numérica mais precisa. Defina os estados operacionais antes de comparar as especificações do produto.
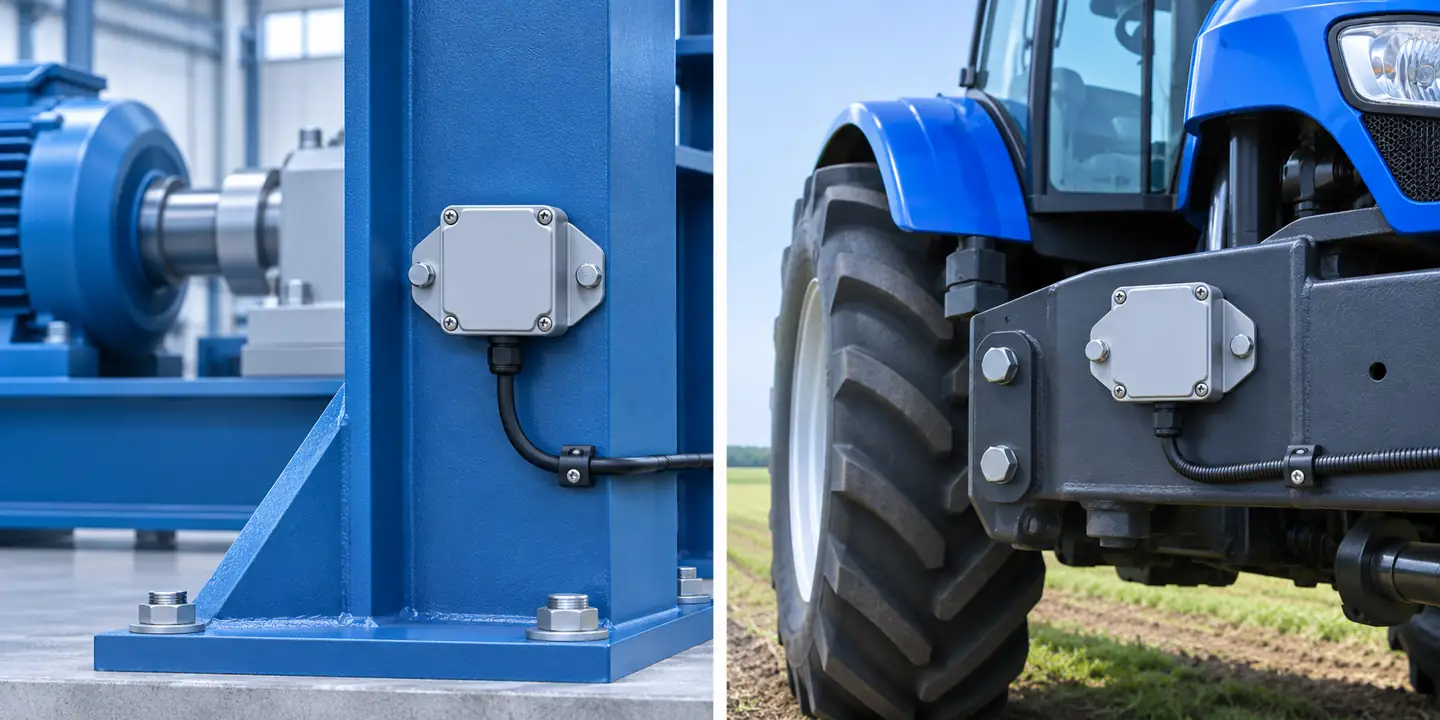
O nivelamento estacionário e a inclinação durante o deslocamento impõem diferentes condições de medição. As cenas dos equipamentos ilustram essas condições, sem representar um produto ou teste específico.
Comece com o ângulo que o equipamento realmente precisa
Um inclinômetro normalmente informa a inclinação em relação à gravidade. Em vez disso, um controlador de máquina pode precisar de um ângulo de junta, do ângulo entre duas peças móveis ou de um ângulo relativo a uma referência de instalação pesquisada. São medidas diferentes. Um sensor no chassi de um veículo não informa diretamente o ângulo de um acessório articulado, e um sensor no acessório não revela diretamente o ângulo da articulação quando o chassi também inclina.
Escreva um requisito de uma frase: “Meça a inclinação transversal desta estrutura rígida em relação à horizontal durante esses estados operacionais”. Substitua “isto” e “estes” por partes e estados nomeados. Em seguida, identifique onde o sensor pode ser montado e se esse local permanece mecanicamente representativo sob carga. Um painel de cobertura fino pode mover-se de forma diferente do membro estrutural que importa.
If the required quantity is relative rotation around a shaft, evaluate a shaft encoder or another joint-position measurement. Gravity-based inclination may still be useful for checking the assembly's orientation, but it answers a different question. Choosing the reference first avoids trying to solve a geometry problem through calibration alone.
Distinga também uma medição de ângulo contínua de uma chave de inclinação binária. Um switch pode indicar um evento configurado; não fornece necessariamente um ângulo que possa ser registrado, comparado entre posições ou usado para controle proporcional. Especifique se o controlador precisa de um número, um evento ou ambos, e como deve identificar uma medição inutilizável.
Definir eixos, sinais e unidades
Use a drawing to connect the sensor's marked axes to the machine coordinate system. Record positive directions and the zero position. The words pitch and roll are useful only after their conventions are defined. Suppliers can use different angle representations, and the angle associated with a named axis may refer to rotation about that axis or inclination of that axis.
Um acelerômetro de três eixos não fornece automaticamente três ângulos de orientação absolutos independentes. A gravidade fornece uma referência vertical, mas não consegue identificar a rotação em torno dessa direção vertical. O título, portanto, requer outras informações, se necessário. O explicação da tecnologia ifm ilustra esta limitação e suas convenções de ângulo.
Mantenha as unidades explícitas em toda a cadeia do controlador. A inclinação percentual é 100 multiplicada pela tangente do ângulo de inclinação, em vez do ângulo em graus. Como exemplo matemático, uma inclinação de 10% corresponde a aproximadamente 5,71 graus. Esta conversão descreve a geometria; não é uma inclinação operacional permitida para nenhuma máquina.
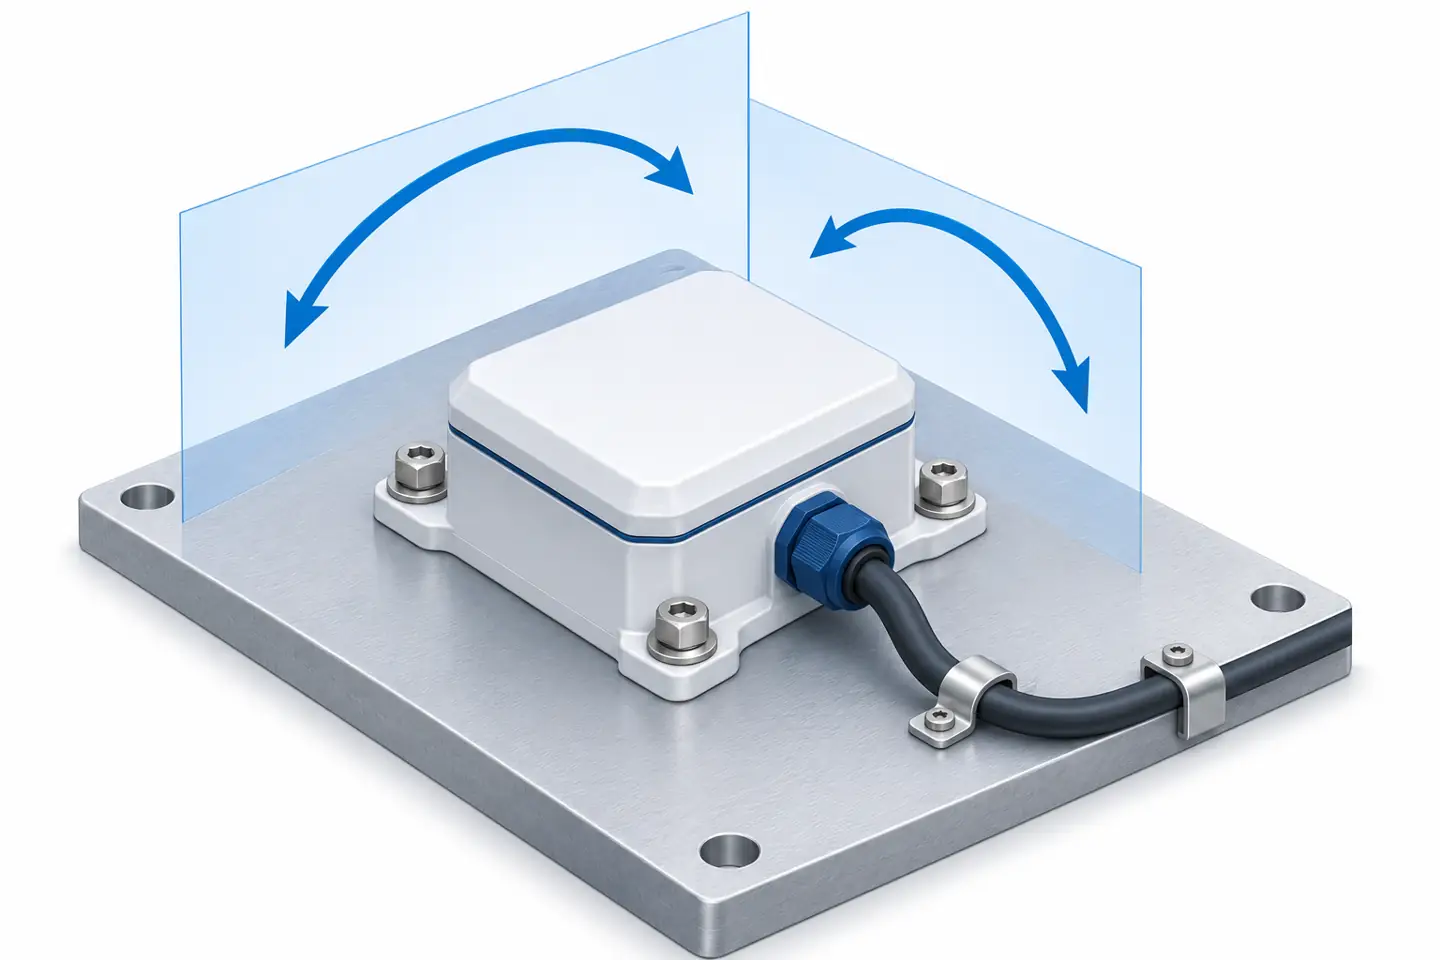
The two arrows indicate distinct tilt directions. Their mapping to output variables must follow the selected sensor's coordinate definition.
Por que a aceleração pode parecer uma mudança na inclinação
Um acelerômetro mede a força específica. Numa instalação estacionária, as saídas dos seus eixos contêm os componentes associados à gravidade, permitindo o cálculo do ângulo. Quando a instalação acelera, essas saídas também mudam devido ao movimento. Um cálculo assumindo apenas a gravidade pode interpretar parte dessa mudança como inclinação.
A limitação essencial é uma ambiguidade nas informações disponíveis, em vez de um mero ruído elétrico aleatório. Frenagem, partida, giro e vibração podem ser importantes. A velocidade constante em linha reta difere da aceleração, mas um veículo que se move a uma velocidade constante em uma curva ainda experimenta aceleração. A palavra “em movimento” por si só, portanto, não especifica completamente a condição de medição.
Dispositivos Analógicos AN-1057 explica a projeção da gravidade e os efeitos da aceleração adicional. Para um exemplo conceitual simples, suponha uma plataforma nivelada, aceleração horizontal de 0,05 vezes a aceleração gravitacional e um cálculo de ângulo de dois componentes que trata toda a força medida como gravidade. A magnitude do ângulo aparente resultante é aproximadamente Arctan (0,05) ou 2,86 graus. Este é um cálculo ideal, não um erro medido do produto ou um limite de aceleração recomendado.
O exemplo mostra por que um sensor com excelente precisão estacionária pode produzir um sinal inadequado durante o movimento. Também explica por que especificar mais casas decimais não resolve o problema. Uma medição bem resolvida pode descrever fielmente o ângulo aparente errado quando as suposições subjacentes não são válidas.
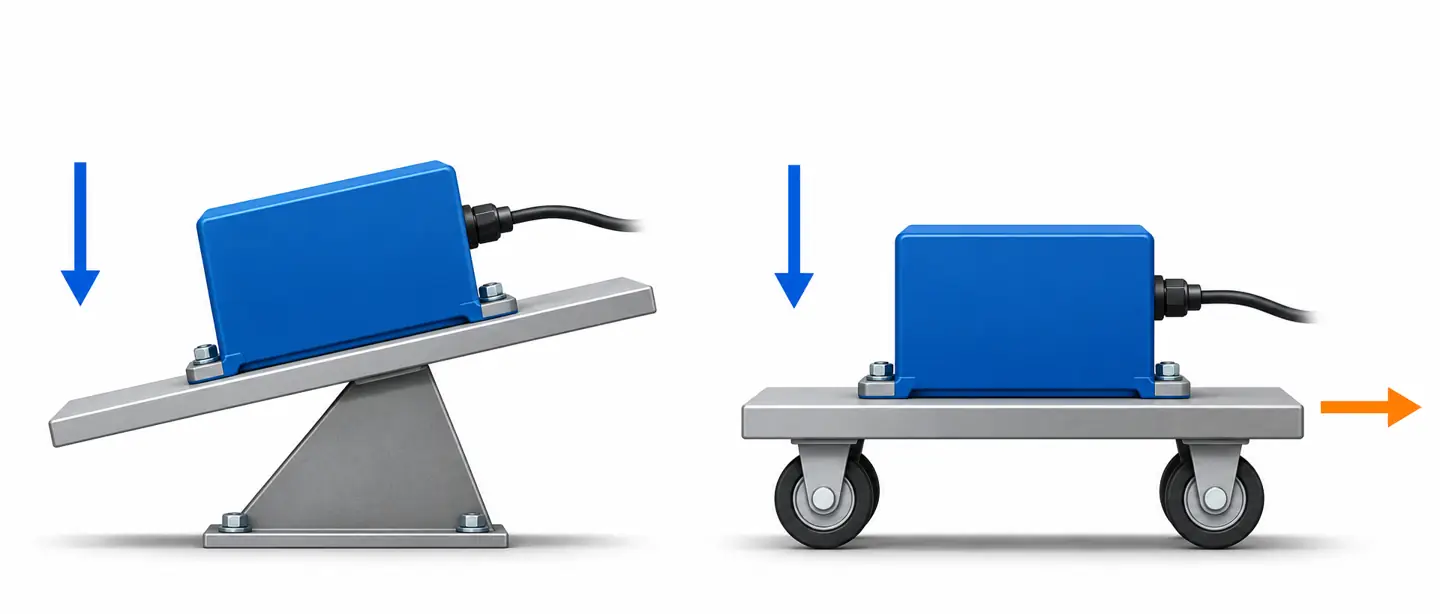
As setas azuis verticais representam a gravidade; a seta laranja horizontal representa aceleração translacional adicional. A ilustração distingue as causas sem mostrar vetores medidos ou dados numéricos.
Filtragem de redução de distúrbios comerciais em relação à resposta
A low-pass filter or moving average can reduce some rapidly changing disturbance. It also changes the response to a real change in inclination. If the angle is needed only after settling, that trade-off may be acceptable. If the controller must follow a changing angle promptly, excessive smoothing can undermine the measurement's usefulness.
A média não distingue de forma confiável a aceleração sustentada da gravidade. Nem deve um sinal silencioso durante a vibração ser considerado imparcial. O comportamento do sensor, a montagem e o processamento do sinal precisam ser avaliados em conjunto. Registre a configuração exata do filtro durante os testes de comparação; alterá-lo altera o comportamento da medição, mesmo que o hardware permaneça o mesmo.
Um exercício de aceitação útil separa duas questões: a saída permanece suficientemente precisa quando o ângulo físico é constante e a perturbação está presente, e segue uma mudança genuína de ângulo dentro do tempo requerido? Marcar apenas um pode selecionar uma configuração que falha na outra.
Escolha detecção estática ou dinâmica por estado operacional
Os inclinômetros estáticos usam uma referência de gravidade sob condições estáticas ou quase estáticas. A detecção de aceleração MEMS é comum, embora também existam abordagens fluidas, eletrolíticas e de pêndulo. Estas tecnologias possuem diferentes detalhes de implementação; nenhum deve ser selecionado apenas porque o nome da tecnologia parece mais preciso. Compare instrumentos completos nas condições relevantes.
Um inclinômetro dinâmico geralmente combina dados do acelerômetro com dados do giroscópio e um algoritmo de estimativa. A taxa angular ajuda a rastrear a rotação de curto prazo, enquanto a referência gravitacional ajuda a restringir a inclinação de longo prazo. A integração da taxa angular sozinha acumula erros quando o viés está presente. O Fusion gerencia esses diferentes pontos fortes e limitações em vez de criar uma referência independente e ilimitada.
O Papel de fusão de sensor TE Connectivity discute esta abordagem e enfatiza a redução dos efeitos de aceleração de curto prazo. O desempenho ainda pertence ao sistema específico e às condições de movimento. Pergunte como ele se comporta durante acelerações prolongadas, curvas repetidas, vibração, partida e recuperação de perturbações, em vez de aceitar “dinâmico” como uma especificação completa.
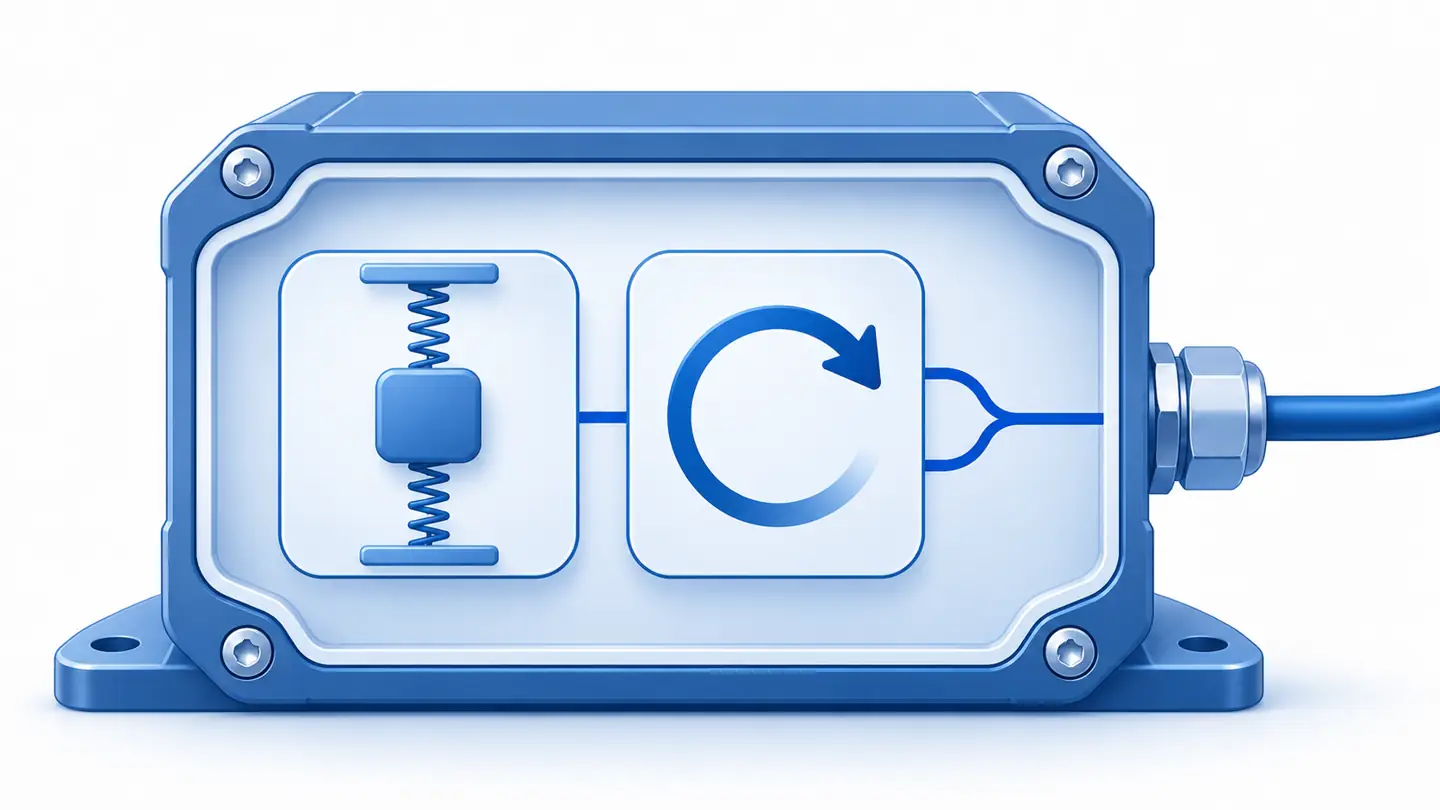
Os símbolos de massa de prova e rotação representam funções de medição combinadas em um estimador. Este é um conceito funcional, não a construção interna de um dispositivo nomeado.
| Quando o ângulo é necessário | Abordagem inicial | Evidências exigidas antes da aceitação |
|---|---|---|
| Depois que um quadro estacionário se estabeleceu | Inclinômetro estático | Erro instalado, repetibilidade e estabilização em temperaturas relevantes |
| Em uma montagem reposicionada lentamente | Estático ou dinâmico, dependendo do atraso permitido | Erro de ângulo durante o movimento e após parar |
| Durante a partida, frenagem e deslocamento do veículo | Sistema dinâmico qualificado para esse movimento | Erro transitório, atraso, recuperação e comportamento de validade de medição |
| Durante longos períodos de aceleração ou rotação complexa | Sistema de orientação específico da aplicação | Limites do fabricante, informações de auxílio necessárias e testes de comparação representativos |
| Somente para um evento de inclinação configurado | Interruptor adequado ou arranjo de medição mais controlador | Repetibilidade de eventos, histerese e comportamento de sinal inválido definido |
A mesma máquina pode ocupar várias filas. Uma máquina móvel pode usar inclinação estacionária para configuração, mas requer uma estimativa diferente durante o deslocamento. O controlador deve saber quais condições de medição são satisfeitas. Um comando de parada não é por si só uma prova de que a vibração e o assentamento mecânico terminaram.
Leia as especificações de precisão como um conjunto de condições
A resolução é o menor incremento de saída. A repetibilidade descreve a consistência com que um instrumento retorna a uma condição. As especificações de precisão abordam a concordância com uma referência sob condições definidas. Essas propriedades estão relacionadas, mas não são intercambiáveis. Um sensor pode retornar quase o mesmo resultado tendencioso repetidamente ou fornecer muitos incrementos numéricos dentro de uma faixa de erro maior.
Pergunte quais erros o número de precisão inclui: deslocamento inicial, fator de escala, não linearidade, efeitos de eixo cruzado, temperatura, incerteza de calibração ou outros termos. Identifique se o número é típico ou garantido, se se aplica a todo o intervalo e se descreve testes estáticos. Se a folha de dados for ambígua, registre a condição ausente em vez de interpretá-la silenciosamente de maneira favorável.
O Guia de seleção de MEMS de dispositivos analógicos identifica polarização, comportamento de temperatura, ruído, repetibilidade e retificação de vibração como considerações importantes de inclinação. Seus exemplos de dispositivos nomeados não devem ser transferidos para um sensor empacotado não relacionado. A especificação de compra deve descrever o instrumento entregue, incluindo seu processamento e interface configurados.
Geometria de alcance e ângulo
Especifique o envelope operacional completo necessário, incluindo deslocamentos de instalação e movimento esperado em ambos os eixos juntos. “Dois eixos” não significa automaticamente que toda a faixa de eixo único esteja disponível em todas as orientações combinadas. Peça a definição do ângulo e quaisquer regiões inválidas ou posições singulares.
Verifique o comportamento da saída em torno dos limites. Um valor que muda de um limite positivo para um limite negativo pode representar uma convenção de quebra em vez de um salto físico. Um controlador que calcula diferenças deve lidar adequadamente com essa convenção. Teste perto das posições que o equipamento realmente alcançará, incluindo transições através de qualquer limite de representação.
Um sensor selecionado para uma faixa estreita em torno do nível não deve ser considerado igualmente eficaz perto de uma orientação muito diferente. AN-1057 explica que a sensibilidade de uma projeção gravitacional de eixo único muda com o ângulo. Produtos multieixos completos podem usar cálculos diferentes, portanto, verifique o envelope utilizável especificado em vez de aplicar uma fórmula a todos os dispositivos.
Temperatura e comportamento a longo prazo
A faixa de temperatura operacional informa onde um dispositivo deve operar; não garante automaticamente a precisão do título em todo esse intervalo. Sobrevivência eletrônica separada, validade de medição e precisão compensada. Inclui inicialização a frio, aquecimento sob potência e mudanças de temperatura, se ocorrerem na aplicação.
A temperatura também pode alterar o ângulo físico de montagem. Para o monitoramento estrutural, esse movimento pode fazer parte do quantitativo em estudo. A remoção de uma correlação entre temperatura e ângulo pode remover acidentalmente o comportamento estrutural real. O Documentação geofísica Leeman discute explicitamente os efeitos da temperatura na calibração e na expansão da superfície de montagem.
Mantenha leituras de base e informações de referência independentes antes de aplicar correções. Se o objetivo é separar o desvio do sensor do movimento da estrutura, uma tendência única e isolada geralmente é uma evidência insuficiente. Planeje as verificações de referência e as inspeções de montagem que permitirão distinguir essas explicações posteriormente.
Alocar erro ao sistema instalado
O sensor é um contribuidor para o resultado final. O alinhamento de montagem, a deformação do suporte, a incerteza de referência, a conversão de saída e o processamento do controlador também podem ser importantes. Comece com o erro máximo que o aplicativo pode tolerar e reserve espaço para esses contribuintes antes de escolher a especificação do sensor.
Para um requisito estacionário ilustrativo de 0,5 graus de erro total permitido, uma alocação conservadora proposta poderia reservar 0,2 graus para o sensor, 0,1 para alinhamento da instalação, 0,1 para efeitos estruturais e 0,1 para efeitos de referência e conversão. Estas são alocações hipotéticas, não especificações de produtos. Eles mostram que comprar um sensor com limite de 0,5 graus não deixaria margem para o resto desse sistema de exemplo.
Não combine todos os erros por raiz-soma quadrada sem compreender seu significado estatístico e independência. Um deslocamento de montagem persistente e uma tendência persistente relacionada à temperatura podem atuar na mesma direção. Para uma decisão de aceitação, indique se o orçamento é um limite do pior caso, uma análise de incerteza ou uma comparação empírica sob condições definidas.
Incluir atraso e validade dos dados na especificação
Uma taxa de atualização descreve a frequência com que um valor é entregue. Não descreve completamente a idade da informação subjacente ou a rapidez com que o ângulo segue uma mudança. Filtragem interna, estimativa, transmissão, pesquisa e processamento do controlador contribuem para a resposta utilizável.
Peça uma descrição de resposta passo a passo ou uma comparação no domínio do tempo sob o movimento relevante. Especifique se o controlador usa todas as amostras, um valor pesquisado periodicamente ou outra média. Quando vários sensores forem comparados, sincronize suficientemente os carimbos de data/hora para a análise pretendida; uma incompatibilidade de tempo durante o movimento pode parecer uma discordância de ângulo.
Verifique deliberadamente o comportamento de inicialização e falha. O dispositivo relata um estado de inicialização? Uma interrupção nas comunicações pode deixar o último valor válido na tela? Como os ângulos fora do intervalo ou inválidos são representados? Um número obsoleto plausível pode ser mais difícil de detectar do que um valor ausente óbvio, portanto, o sistema receptor precisa de uma verificação de atualização apropriada para sua tarefa.
O Contribuição da Pepperl+Fuchs no boletim informativo CAN ilustra sinalizadores de validade de ângulo e configuração para um produto dinâmico específico. Isto demonstra o tipo de informação a ser solicitada, em vez de estabelecer que cada inclinômetro fornece o mesmo diagnóstico.
Monte e conecte o sensor como parte da medição
Use a rigid, repeatable mounting surface on the part whose angle matters. Follow the product's specified fasteners, tightening guidance and mounting orientation. An enclosure bolted to a flexible bracket can correctly report the bracket's motion while poorly representing the machine frame. Check the bracket under relevant loads, rather than only while the machine is unloaded.
Evite que as forças do cabo movam o sensor ou seu suporte. Forneça alívio de tensão e direcione o cabo de forma que o movimento rotineiro não puxe o conector. Inspecione as superfícies de montagem quanto a detritos, contato irregular e alterações causadas pela manutenção. Um recurso de alinhamento repetível pode facilitar a verificação de futuras substituições.
Evite adicionar uma almofada de isolamento macia simplesmente porque o sinal é ruidoso. O isolamento altera a conexão mecânica e o movimento resultante pode alterar a relação entre o sensor e o objeto. Se for necessário isolamento, avalie seu comportamento de transferência e estabilidade angular na instalação real. Comece identificando o distúrbio e verificando uma opção de montagem rígida.
For electrical integration, verify supply limits at the sensor, connector pin assignments and the receiving input's requirements. With an analog signal, confirm the documented angle-to-output mapping and inspect conversion in the controller. With a digital interface, verify signed values, scaling, units, byte interpretation, identifiers and status information against the device documentation. Matching connector shapes does not establish compatibility.
Uma classificação de proteção de gabinete também possui condições. Confirme o conector, cabo e disposição de instalação pretendidos para a exposição real. A proteção contra entrada de água por si só não estabelece resistência a produtos químicos, danos ao conector ou fadiga do cabo. Escreva os requisitos ambientais em termos de montagem instalada e condições de manutenção.
Três exemplos de seleção em torno da tarefa real
Nivelamento de máquina estacionária
Considere uma estrutura de processamento hipotética que é ajustada durante a instalação e depois verificada enquanto estacionária. O candidato inicial pode ser um inclinômetro estático, porque a leitura útil é feita após o ajuste ser estabelecido. O plano de aceitação deve abranger a repetibilidade da montagem, a faixa em torno do nível, as condições de temperatura e a concordância com uma referência independente adequada.
A distinção importante é entre nivelar o sensor e nivelar a estrutura. Um prático botão zero pode ocultar um deslocamento de montagem sem mostrar que o quadro está fisicamente horizontal. Estabeleça primeiro a referência, registre o deslocamento e verifique diversas posições. Se a máquina funcionar durante o monitoramento, adicione a condição de vibração operacional à avaliação.
Equipamento móvel durante viagens
Para um veículo agrícola hipotético que necessita de informações de inclinação transversal durante a condução, uma verificação de precisão estacionária é apenas o começo. A comparação deve incluir partidas, paradas, curvas e perturbações de superfície representativas dentro de um plano de teste aprovado. Um inclinômetro dinâmico pode fornecer um sinal mais útil, mas o critério é o erro angular e o atraso durante esses eventos.
Compare o sensor no mesmo corpo rígido que a referência independente. Grave movimento, posição de montagem, configuração e carimbos de data/hora. Se a referência for outra unidade de inclinação apenas do acelerômetro, ambas poderão mostrar erros semelhantes relacionados à aceleração; o acordo entre eles não estabelece o ângulo verdadeiro. Escolha equipamentos de referência cujo desempenho seja adequado para a comparação dinâmica.
Mudança estrutural lenta
Para um hipotético ponto de monitorização a longo prazo numa estrutura de apoio, a resolução a curto prazo é apenas um requisito. O plano deve preservar a direção de referência, o histórico de temperatura, as condições de montagem, as interrupções de energia e os registros de serviço. Uma alteração na leitura pode surgir de movimento real, perturbação de montagem ou comportamento do sensor.
Uma reposição a zero deve, portanto, ser um evento documentado e não uma forma rotineira de controlar a tendência. Mantenha a linha de base original e explique qualquer substituição ou correção. Um único ângulo local também não descreve toda a forma ou condição de uma estrutura; o posicionamento e a interpretação da medição devem corresponder à questão real do monitoramento.
Verifique o instrumento antes de confiar em sua saída
Comece em uma bancada controlada com uma referência de ângulo independente adequada para a comparação necessária. Sua incerteza e estabilidade de fixação devem ser adequadas ao critério de aceitação. Não use um display de telefone não verificado como única referência para uma reclamação de precisão.
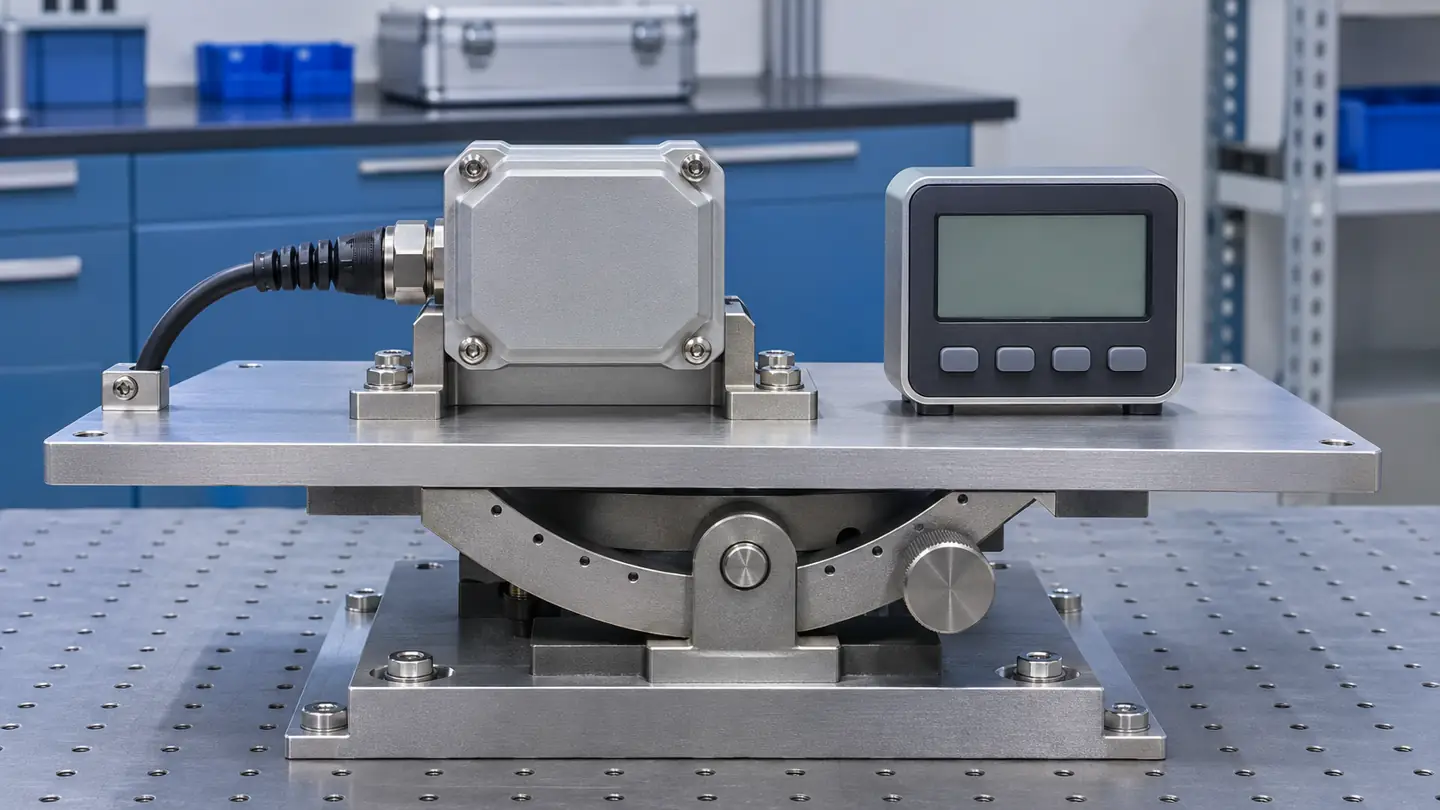
Ambos os instrumentos compartilham o mesmo plano de referência rígido. Exibições em branco evitam implicar resultados medidos; a referência apropriada depende da precisão e do movimento necessários.
Uma sequência prática de verificação é:
- Registre a identidade do dispositivo, firmware, modo de ângulo, alcance, configurações de filtro, configuração de saída e equipamento de referência.
- Verifique a posição zero em relação à referência sem forçar imediatamente um ajuste zero. Preservar o resultado original.
- Aplique diversas posições conhecidas em toda a faixa necessária, aproximando-as em ambas as direções. Repita as posições relevantes do eixo combinado.
- Observe o retorno a zero, a repetibilidade e o assentamento após o movimento. Verifique os valores do controlador, bem como qualquer exibição local.
- Repita as verificações relevantes após remontar ou desligar e ligar novamente quando esses eventos fizerem parte do uso normal.
- Adicione temperatura e condições de movimento representativas exigidas pela aplicação, usando equipamento de referência adequado e uma configuração aprovada.
- Compare os resultados com os limites de aceitação escritos para erro, atraso e validade e salve a configuração completa com a decisão.
Uma aprovação no banco estabelece apenas as condições testadas. Repita as verificações principais após a instalação, pois o suporte, o cabo, a fonte de alimentação e o software receptor agora fazem parte da cadeia. Não compense uma discrepância inexplicável até que a referência, a geometria e as unidades tenham sido verificadas.
Solucione o padrão antes de alterar a calibração
| Comportamento observado | Possível explicação para investigar | Verificação de separação útil |
|---|---|---|
| Deslocamento semelhante em muitas posições estacionárias | Montagem de zero, incompatibilidade de referência ou deslocamento do sensor | Compare os planos de referência definidos antes de aplicar zero |
| Mudanças de erro em todo o intervalo | Escala, convenção de ângulo ou não linearidade | Compare várias posições conhecidas de forma independente |
| Um eixo muda quando apenas o outro é movido | Desalinhamento do eixo, geometria ou resposta do eixo cruzado | Verifique a definição de coordenadas e o movimento do acessório |
| O erro aparece principalmente durante a aceleração | Ambiguidade do movimento gravitacional ou limitação do estimador | Compare resultados de referência estacionários e dinâmicos |
| O sinal parece estável, mas chega tarde | Filtragem excessiva ou atraso na comunicação/controlador | Compare a resposta com registro de data e hora a uma mudança de ângulo real |
| A tendência segue a temperatura | Comportamento da temperatura do sensor ou movimento real da montagem | Compare referências controladas e evidências de montagem |
| O valor congela sem uma falha óbvia | Dados obsoletos, perda de comunicação ou comportamento de exibição | Verifique a atualização e o status de diagnóstico no receptor |
Estas são possibilidades diagnósticas e não conclusões de um único sintoma. Altere uma condição relevante de cada vez e retenha os resultados anteriores. Uma correção zero pode ocultar um deslocamento, mas não pode reparar uma convenção de eixo, remover um suporte flexível ou estabelecer um desempenho dinâmico.
Uma planilha de requisitos para comparar candidatos
Use a mesma planilha preenchida para todos os candidatos. Torna visíveis as condições omitidas e dá aos testes de aceitação um alvo claro.
| Exigência | O que gravar |
|---|---|
| Definição de medição | Nomeado corpo rígido, plano de referência, eixos, sinais, zero e unidades |
| Estados operacionais | Estacionário, reposicionamento, deslocamento, giro e transições relevantes |
| Envelope angular | Intervalo de eixos individuais e combinados, limites e regiões inválidas |
| Qualidade de medição | Erro instalado necessário, repetibilidade e condições de temperatura |
| Comportamento temporal | Comportamento permitido de atraso, liquidação, inicialização e recuperação |
| Instalação mecânica | Local de montagem, rigidez, fixadores, suporte de cabos e alinhamento de substituição |
| Integração elétrica | Fornecimento, escalonamento de saída, protocolo, status e tratamento de atualização |
| Ambiente | Temperatura, vibração, choque, exposição e disposição do conector |
| Verificação | Referência independente, posições testadas, condições de movimento e critérios de aprovação |
| Vida útil | Registros de linha de base, backup de configuração, gatilhos de inspeção e reverificação |
Para opções em nível de componente, como faixa de aceleração, ruído e largura de banda de aquisição, consulte o Guia de seleção do acelerômetro Sensor1stop. Traga essas escolhas de volta ao requisito de ângulo completo antes de selecionar o instrumento final.
Perguntas frequentes
Um inclinômetro estático pode funcionar em uma máquina em movimento?
Às vezes, se a leitura necessária for feita sob condições com aceleração externa suficientemente pequena e assentamento adequado. O deslocamento constante em linha reta difere de uma curva ou frenagem. Defina quando a leitura será utilizada e verifique essas condições em vez de classificar a aplicação apenas pela velocidade do veículo.
Um inclinômetro dinâmico é sempre mais preciso?
Não. Ele pode melhorar o rastreamento do ângulo durante determinados movimentos, enquanto um instrumento estático pode satisfazer uma tarefa estacionária com integração mais simples. Compare a precisão instalada, o atraso, o comportamento da temperatura e a configuração nas mesmas condições. O rótulo dinâmico por si só não classifica dois instrumentos para cada aplicação.
A filtragem pode substituir um giroscópio?
A filtragem pode reduzir algumas perturbações, mas também atrasa mudanças reais e não pode remover de forma confiável a aceleração sustentada. Um giroscópio adiciona informações de taxa angular, o que é diferente de suavizar as mesmas medidas de aceleração. A necessidade dessas informações extras depende dos requisitos de movimento e resposta.
A calibração de fábrica elimina a necessidade de verificações de instalação?
Factory calibration addresses the delivered sensor under specified conditions. Installation introduces a mounting reference, mechanical behavior and a receiving signal chain. Verify those elements, even if no additional sensor calibration is necessary. Preserve the manufacturer's calibration and distinguish a mounting-zero adjustment from a full calibration.
Qual ângulo deve acionar uma parada de segurança da máquina?
There is no universal trip angle for a tilt sensor. A permissible operating condition depends on the equipment, load, configuration and its engineered protection system. Sensor selection must follow that system's defined measurement and diagnostic requirements. An accurate angle output alone does not establish a complete safety function.
Quando um sensor de inclinação deve ser verificado novamente?
Use the equipment's verification plan and evidence from service conditions. Replacement, remounting, impact, unexplained drift, firmware changes or changed filtering can justify another check. Record the event and compare with the retained baseline so that a changed measurement is not mistaken for a changed machine angle.





Deixe uma resposta