
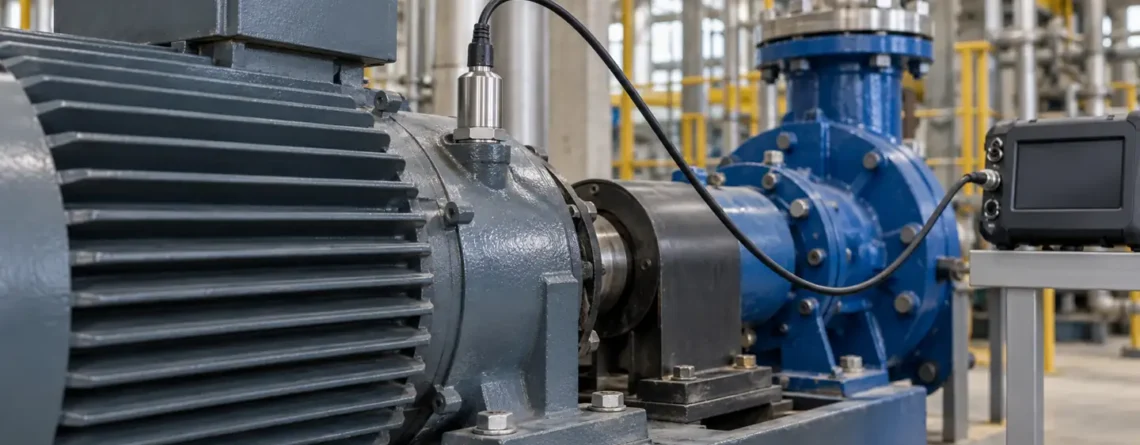
Wählen Sie einen Beschleunigungsmesser aus die Bewegung, die Sie messen müssen, den Beschleunigungsbereich und das Frequenzband sowie die Art und Weise, wie der Sensor montiert und gelesen wird. A three-axis MEMS device that measures gravity and slow tilt may be suitable for orientation monitoring. A piezoelectric vibration sensor may be a better fit for a particular machine's dynamic frequency range. The actual datasheet and installed measurement chain determine suitability; neither technology label guarantees the performance of a complete system.
Start by describing the decision: detect a change in a motor bearing, measure a shock, monitor slow structural motion, or estimate a stationary object's tilt. Then define the expected amplitude, relevant frequencies, environment, sensor location and output. This approach makes the range, noise, mounting and sampling requirements measurable instead of selecting a sensor solely because it has a familiar name.
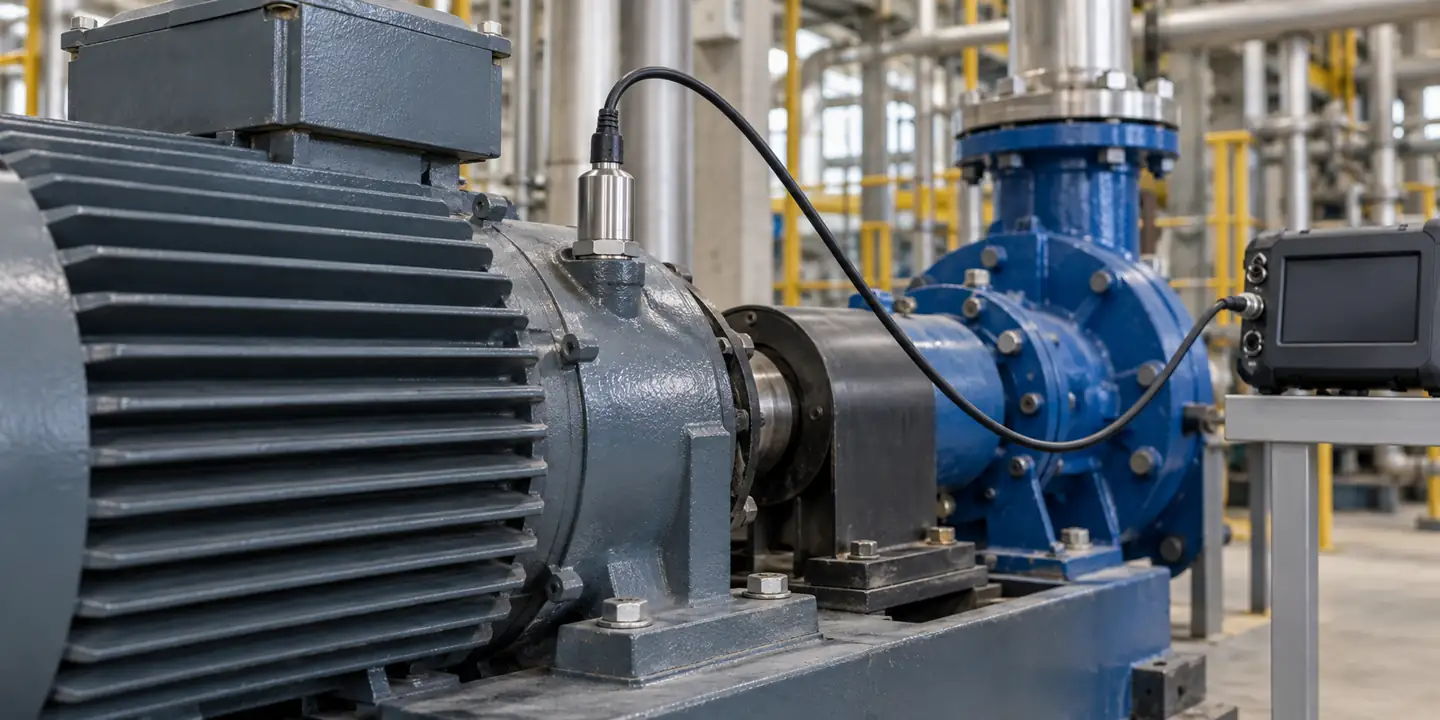
Was ein Beschleunigungsmesser misst
Ein Beschleunigungsmesser misst die Beschleunigung, die sein Sensorelement im Verhältnis zum freien Fall erfährt richtige Beschleunigung. At rest on a table, a DC-responsive accelerometer senses the support force associated with gravity. In free fall, an ideal accelerometer reads approximately zero even though the object accelerates relative to Earth. The sign and axis depend on the device's orientation and its coordinate convention.
Bei einem stationären oder sich langsam bewegenden Objekt können die Schwerkraftkomponenten über die Achsen hinweg zur Schätzung der Neigung verwendet werden. Bei Translation, Vibration oder schneller Rotation enthält das Messsignal auch bewegungsbedingte Beschleunigungen. Ein einzelner Momentanwert kann nicht immer zwischen Neigung und linearer Beschleunigung unterscheiden. Dynamische Orientierungssysteme kombinieren üblicherweise Beschleunigungsmesserdaten mit anderen Messungen und einem geeigneten Schätzalgorithmus; Der geeignete Ansatz hängt von der Genauigkeit und den Betriebsbedingungen ab.
Ein Beschleunigungsmesser misst die Verschiebung oder Geschwindigkeit nicht direkt. Diese können durch Integration eines Beschleunigungssignals unter geeigneten Bedingungen geschätzt werden, aber Bias, Rauschen, unbekannte Anfangsbedingungen und Filterung können zu großen Fehlern führen. Überprüfen Sie für eine spezifische Maschinendiagnose, ob Beschleunigung, Geschwindigkeit, Weg oder eine andere Größe erforderlich ist und wie diese abgeleitet wird.
| Messaufgabe | Nützliche Messung | Primäre Auswahlfragen |
|---|---|---|
| Stationäre Neigung | Schwerkraftkomponenten und stabiles Null-G-Verhalten. | Reagiert das Gerät auf Gleichstrom? Was sind Bias- und Temperatureffekte? |
| Maschinenvibration | Dynamische Beschleunigung über einen definierten Frequenzbereich. | Decken der verbaute Sensor und die Halterung die Frequenzen und Amplituden ab? |
| Aufprall oder Schock | Spitzen- und Zeitverlauf während eines schnellen Ereignisses. | Kann die gesamte Kette ein Clipping vermeiden und den Transienten ausreichend abtasten? |
| Bewegungserkennung | Beschleunigungsänderungen zur Identifizierung der Aktivität. | Sind Achse, Reichweite, Leistung und Entscheidungslatenz geeignet? |
| Strukturüberwachung | Oft kleine Signale über niedrige Frequenzen und lange Zeiträume. | Welche Geräusch-, Drift-, Synchronisations- und Umgebungskontrollen sind erforderlich? |
Wie das Sensorelement ein Signal erzeugt
Many accelerometers contain a proof mass supported by a mechanical structure. Acceleration changes the force on that mass, and a sensing mechanism converts the resulting deformation or displacement to an electrical signal. The sensor's mechanical response, electronics, package and filter all influence the result.
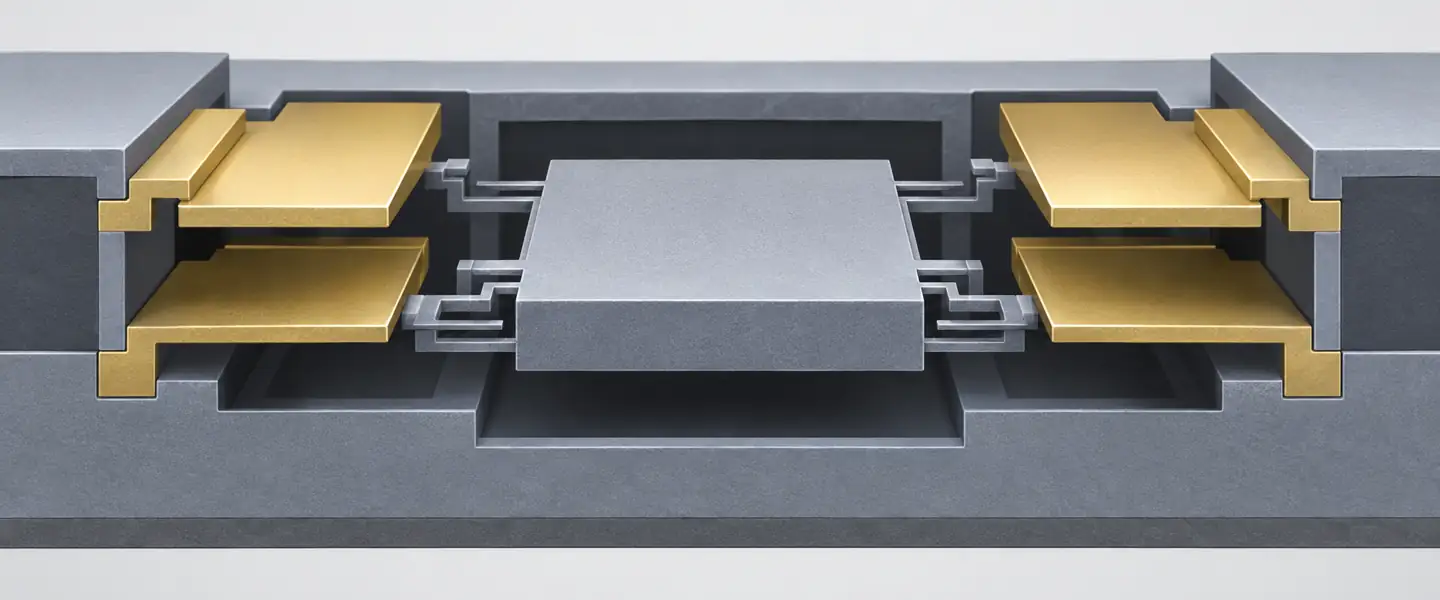
In einem kapazitiven MEMS-Gerät ändert Bewegung die Kapazität zwischen Strukturen im Sensor. Die Elektronik wandelt diese Änderung in einen analogen oder digitalen Ausgang um. Viele Designs können die statische Beschleunigung messen, aber Bandbreite, Rauschen, Reichweite und Leistung hängen vom jeweiligen Gerät ab. MEMS beschreibt den Fertigungsmaßstab und die mechanische Struktur; es handelt sich nicht um eine einzelne Leistungsnote.
Ein piezoelektrischer Beschleunigungsmesser nutzt die Ladung, die entsteht, wenn ein Sensorelement belastet wird. Es wird häufig für dynamische Vibrationen und Stöße eingesetzt. Sein nutzbarer Tieffrequenzgang hängt vom Sensor und der Signalaufbereitung ab. Herkömmliche wechselstromgekoppelte piezoelektrische Systeme liefern keine kontinuierliche Gleichstrom-Schwerkraftmessung für statische Neigung. Überprüfen Sie die vollständigen Sensor- und Konditionierungsspezifikationen, anstatt eine kurze Übergangsreaktion als stabile Neigungsausgabe zu behandeln.
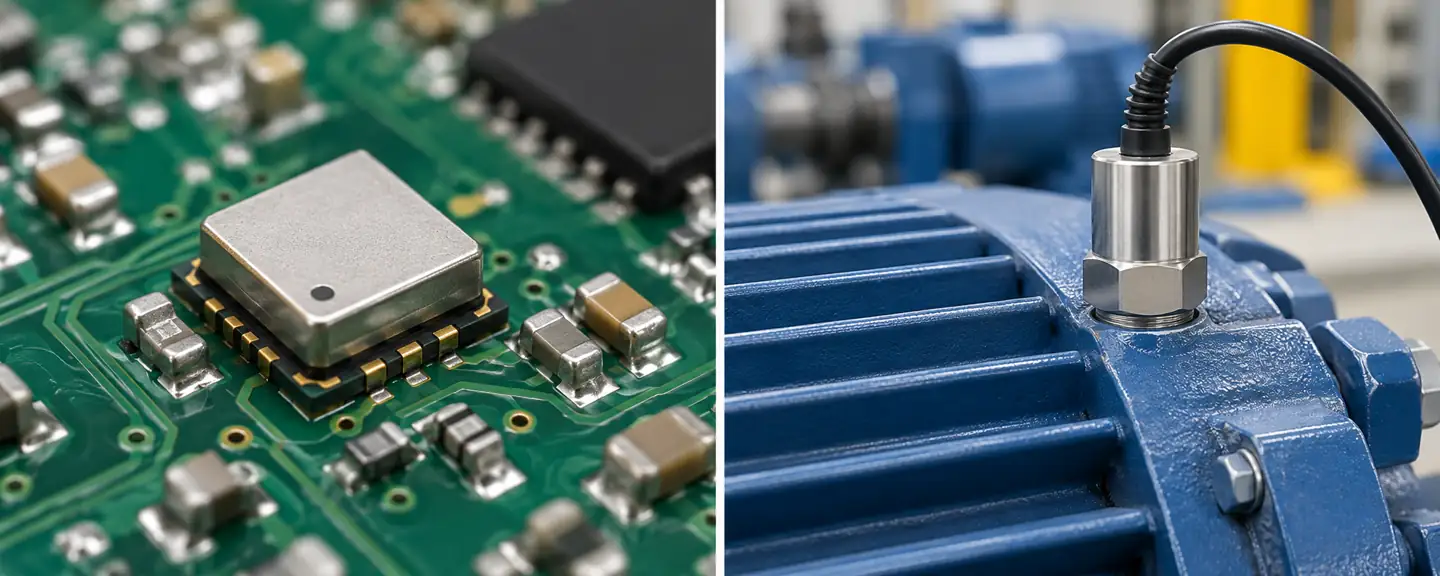
Der Auswahlhilfe für MEMS von Analog Devices erklärt, warum Bandbreite, Reichweite, Rauschen und Bias je nach Anwendung unterschiedlich wichtig sind. PCB Piezotronics' introduction describes piezoelectric vibration sensors and their conditioning. Use those principles to interpret an exact model's specifications rather than copying one example into a general requirement.
Reichweite, Empfindlichkeit und Clipping
Der Beschleunigungsbereich ist das Eingabeintervall, über das das Gerät messen soll. Ein Sensor kann in die Sättigung gehen oder abschneiden, wenn ein Ereignis seinen Bereich überschreitet, wodurch der tatsächliche Spitzenwert verloren geht und die aufgezeichnete Wellenform verzerrt wird. Eine Bewertung der Widerstandsfähigkeit gegen mechanische Stöße ist nicht dasselbe wie ein Messbereich: Ein Sensor könnte ein Ereignis überstehen, das er nicht genau aufzeichnen kann. Überprüfen Sie sowohl das Sensorelement als auch die Erfassungselektronik.
Wählen Sie einen Bereich, der erwartete normale Vibrationen und glaubwürdige Transienten mit geeignetem Spielraum umfasst. Ein sehr großer Bereich kann je nach Gerät und Ausgangskonfiguration die nutzbare Auflösung für ein kleines Signal verringern. Umgekehrt kann es bei einem schmalen Bereich, der im Dauerbetrieb gut funktioniert, beim Start oder beim Aufprall zu Übersteuerungen kommen. Wenn das System auswählbare Bereiche bietet, überprüfen Sie, wie sich Empfindlichkeit, Rauschen, Ausgabeformat und Kalibrierung mit der Einstellung ändern.
Die Empfindlichkeit beschreibt die Leistungsänderung bei einer Beschleunigungsänderung unter definierten Bedingungen, z. B. mV/g oder digitale Zählwerte/g. Es handelt sich an sich nicht um die kleinste erkennbare Beschleunigung. Für einen beispielhaften Sensor mit einer Empfindlichkeit von 100 mV/g entspricht ein dynamisches Signal von 2 g 200 mV unter den angenommenen linearen Bedingungen. Die tatsächlichen Ausgangsgrenzen, Bias, Frequenzgang und Signalaufbereiter müssen noch überprüft werden.
Eine Standardschwerkraft, g, beträgt herkömmlicherweise etwa 9,80665 m/s². Geben Sie an, ob es sich bei einer Schwingungszahl um eine Spitzen-, Spitze-zu-Spitze- oder RMS-Größe handelt. Diese beschreiben unterschiedliche Eigenschaften und sollten nicht ohne Kenntnis der Wellenform vertauscht werden. Ein einzelner Umrechnungsfaktor zwischen Spitze und Effektivwert gilt nur für eine bestimmte Wellenform, beispielsweise eine ideale Sinuskurve; Dies ist keine allgemeine Regel für zufällige Vibrationen oder Stöße von Maschinen.
Rauschdichte, Bandbreite und kleinstes Nutzsignal
Rauschen schränkt die Fähigkeit ein, ein kleines Signal von zufälligen Ausgangsschwankungen zu unterscheiden. Hersteller können die Rauschdichte in µg/√Hz und ein Gesamt-RMS-Rauschen unter einer definierten Bandbreite und einem definierten Filter angeben. Bei einer annähernd flachen Rauschdichte und einer idealisierten äquivalenten Rauschbandbreite skaliert das gesamte RMS-Rauschen ungefähr mit der Quadratwurzel dieser Bandbreite. Die tatsächliche Filterform und andere Rauschquellen sind wichtig.
Beispielsweise ergibt eine hypothetische flache Dichte von 50 µg/√Hz über eine äquivalente Rauschbandbreite von 100 Hz etwa 500 µg RMS allein aus dieser Komponente: 50 multipliziert mit √100. Hierbei handelt es sich um eine beispielhafte Berechnung, nicht um eine Sensorspezifikation oder eine Spitzenerkennungsgarantie. Ein anderer Filter, frequenzabhängiges Rauschen oder Elektronikrauschen verändert das Ergebnis. Analog Devices' definitions Beschreiben Sie Rauschdichte und Bandbreite im Kontext seiner Geräte.
Durch die Reduzierung der Bandbreite kann das integrierte Rauschen reduziert werden, es werden aber auch nützliche Bewegungen oberhalb der Filtergrenze entfernt. Definieren Sie den für die Entscheidung erforderlichen Frequenzinhalt, bevor Sie das Band einschränken. Für die Neigung können Vorspannungsstabilität und temperaturbedingter Offset wichtiger sein als die Hochfrequenzbandbreite. Bei Vibrationen kann Rauschen innerhalb des Analysebandes, der Montage und der Signalkette dominieren. Die Auflösung in einem ADC oder Digitalausgang allein bestimmt weder die Messgenauigkeit noch das Grundrauschen.
Der Frequenzgang gehört zum installierten System
An accelerometer's frequency response states how its output changes with input frequency, often with a tolerance around a reference sensitivity. A datasheet's resonance frequency is not automatically the upper frequency limit for accurate measurement. Near resonance, response can be amplified and phase can change. Use the specified usable frequency range and tolerance for the exact model and mounting arrangement.
Der Sensor ist über eine Halterung mechanisch mit der Struktur verbunden. Bolzen, Kleber, Magnete, Halterungen und Handsonden können Steifigkeit, Masse und Resonanz verändern. Eine weiche oder lockere Verbindung kann hochfrequente Bewegungen dämpfen oder verzerren. Ein schwerer Sensor kann auch das Verhalten einer leichten Teststruktur verändern. Vergleichen Sie die Sensor- und Montagebaugruppe mit dem zu messenden Objekt, anstatt die Montage als rein mechanischen Zweck zu betrachten.
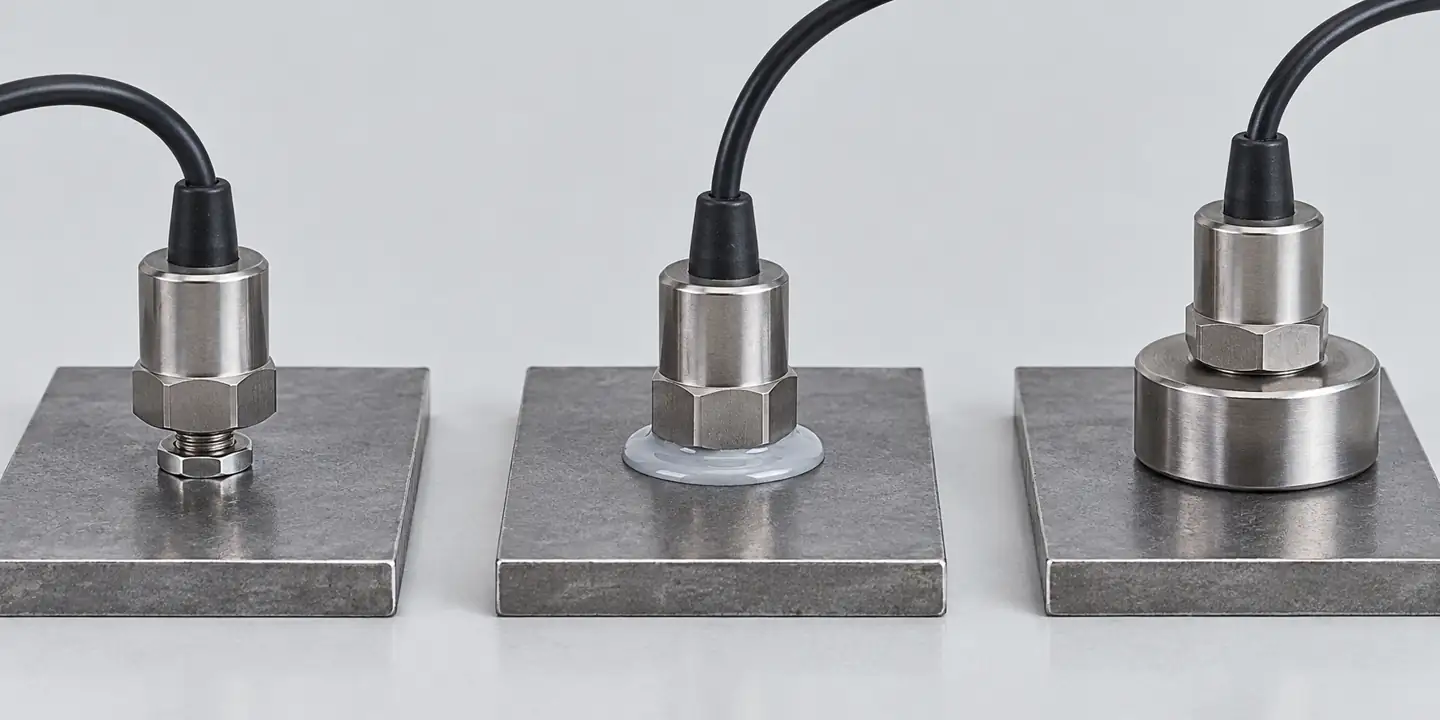
PCB Piezotronics' mounting guidance describes how mounting affects the usable response. A properly prepared stud mount can provide a stiff connection, but the right method also depends on access, surface, sensor design, safety and whether the installation is temporary. Follow the specific manufacturer's surface preparation, mounting hardware and torque instructions. Do not apply a generic torque or frequency limit to an unidentified sensor.
Sampling und Aliasing
Eine zu langsame Abtastung eines Signals kann dazu führen, dass Frequenzkomponenten oberhalb der Nyquist-Frequenz bei niedrigeren, falschen Frequenzen erscheinen. Die Nyquist-Grenze liegt bei der Hälfte der Abtastrate, aber die Wahl einer Rate, die genau doppelt so hoch ist wie die höchste interessierende Frequenz, lässt kein praktisches Übergangsband für einen echten Anti-Aliasing-Filter übrig. Wählen Sie gemeinsam die Rate, die analoge oder digitale Filterung und die Analysebandbreite aus. Überprüfen Sie, welche Filterung bereits im Sensor oder Erfassungsgerät vorhanden ist und welche noch bereitgestellt werden müssen.
Ausgangsdatenrate und Sensorbandbreite sind verwandte, aber unterschiedliche Spezifikationen. Ein digitaler Beschleunigungsmesser kann Proben mit hoher Geschwindigkeit melden, während ein interner Filter das nutzbare Signalband begrenzt. Umgekehrt können hochfrequente Geräusche oder Vibrationen, die in einen unzureichend gefilterten Erfassungspfad gelangen, in das interessierende Band gelangen. Der Hinweis zur Geräuschleistung von Analog Devices veranschaulicht Filterung und Bandbreite für ein bestimmtes Modell; seine Figuren sind keine universellen Einstellungen.
Warum das Analysefenster wichtig ist
Die Abtastrate bestimmt nicht, wie gut benachbarte Frequenzen unterschieden werden können. Auch die Länge des erfassten Zeitfensters und die Analysemethode spielen eine Rolle. Bei einer einfachen Fourier-Transformation ist der Frequenz-Bin-Abstand die Abtastrate dividiert durch die Anzahl der Abtastwerte, was dem Kehrwert der Aufzeichnungsdauer entspricht. Ein Zwei-Sekunden-Datensatz hat nominelle Bins mit einem Abstand von 0,5 Hz; Diese Aussage allein garantiert nicht, dass zwei nahe beieinander liegende Komponenten aufgelöst werden können, da auch Fensterung, Rauschen und Signalverhalten von Bedeutung sind.
Kurze Aufzeichnungen können ein intermittierendes Ereignis übersehen; Lange Datensätze können verschiedene Maschinenzustände vermischen. Erfassen Sie die Betriebsgeschwindigkeit und -last und verwenden Sie für die Fragestellung geeignete Analyseeinstellungen. Wenn eine Maschine während einer Messung beschleunigt, kann es während der Aufzeichnung zu einer Verschiebung einer Frequenzspitze kommen. Eine bei konstanter Geschwindigkeit erfasste Basislinie sollte nicht automatisch mit einer Transientenkurve verglichen werden, ohne diesen Unterschied zu bemerken.
Die Verarbeitungskette kann auch die gemeldete Amplitude ändern. Ein Hochpassfilter kann einen langsamen Trend unterdrücken, während die Mittelung kurze Auswirkungen verbergen kann. Speichern Sie nach Möglichkeit die Rohdaten oder die am wenigsten verarbeiteten Daten zusammen mit Abtastrate, Filter, Fenster und Einheiten. In diesem Kontext kann ein anderer Ingenieur die Berechnung reproduzieren und entscheiden, ob eine spätere Änderung physischer Natur ist oder durch eine Konfigurationsaktualisierung verursacht wird.
Achse, Standort und Montageausrichtung
A single-axis sensor measures along its sensitive direction. A three-axis device supplies multiple components, but its axes still need to be aligned and documented. Mark the sensor's coordinate system relative to the machine or structure. A change in orientation can change a trend even when the underlying motion is unchanged. Cross-axis sensitivity and alignment error also matter when comparing small components.
Platzieren Sie einen Maschinenvibrationssensor dort, wo für die Diagnose relevante Bewegungen zuverlässig in den Sensor übertragen werden, häufig in der Nähe des Lagers oder der interessierenden Komponente. Ein dünner Schutz, eine lose Abdeckung oder eine flexible Halterung können eine eigene Vibrationsreaktion haben. Der beste Standort hängt von der Maschine, dem Fehlermechanismus und der Überwachungsmethode ab; Ein Sensor auf einem praktischen Bedienfeld ist nicht unbedingt repräsentativ für die Peilung.
Bewerten Sie bei einer leichten Komponente die Massenbelastung durch Sensor, Kabel und Halterung. Verlegen Sie die Kabel so, dass sie nicht am Sensor ziehen, an beweglichen Teilen reiben oder Bewegungen verursachen. Überprüfen Sie die Dichtigkeit des Steckers und die Zugentlastung für die Umgebung. Wiederholen Sie Messungen mit derselben Position, Achse und Montagemethode, wenn Trendvergleichbarkeit wichtig ist.
Elektrische Ausgangs- und Erfassungskompatibilität
MEMS-Beschleunigungsmesser können analoge Spannung, digitale serielle Daten oder einen industriellen Ausgang auf Modulebene liefern. Bestätigen Sie Versorgungsspannung, Ausgabeformat, Skalierung, Abtastrate und Timing mit dem Empfänger. Für die genaue Konfiguration müssen digitale Werte anhand der Empfindlichkeit und des ausgewählten Bereichs umgerechnet werden. Eine Firmware-Änderung, die die Filterung oder Datenrate ändert, sollte im Messverlauf aufgezeichnet werden.
Piezoelektrische Systeme können einen Ladungsausgang verwenden, der einen geeigneten Ladungsverstärker erfordert, oder ein Design mit integrierter Elektronik wie IEPE, das eine kompatible Konstantstromanregung und Signalaufbereitung erfordert. Ihre Verkabelungs- und Versorgungsanforderungen sind unterschiedlich. Es kann nicht davon ausgegangen werden, dass ein Standardspannungseingang einen IEPE-Sensor ordnungsgemäß mit Strom versorgt, und ein Ladungsausgangssensor kann nicht als normaler Spannungstransmitter behandelt werden. Die vollständige Kombination finden Sie in den Sensor- und Erfassungshandbüchern.
Der NI-Vibrationsführung erklärt den Zusammenhang zwischen Sensortyp, Anregung, Kopplung und Datenerfassung. Überprüfen Sie die Temperaturgrenzen sowohl für das Sensorelement als auch für seine Elektronik und beachten Sie, ob die angegebene Kabellänge oder Steckeranordnung Auswirkungen auf die Installation hat.
Berücksichtigen Sie Leistung, Temperatur und das gesamte Gehäuse
The sensor's storage temperature, operating temperature and range over which accuracy is specified may be different. A device that survives a hot machine enclosure does not necessarily meet its room-temperature accuracy there. Check temperature effects on sensitivity and zero, as well as connector, cable and mounting limits. Repeated thermal cycles may also change a mount or cable routing even when the electronics continue to operate.
Feuchtigkeit, Abwaschungen, Öl und elektromagnetische Störungen können das installierte System beeinträchtigen. Eine Schutzart sollte unter den definierten Testbedingungen interpretiert werden; Es stellt nicht automatisch die Kompatibilität mit einer bestimmten Reinigungschemikalie oder kontinuierliches Eintauchen sicher. Berücksichtigen Sie bei einer Außen- oder batteriebetriebenen Installation das Erfassungsgerät, die Kommunikation und das Gehäuse sowie den Sensor selbst.
Beim Vergleich von Low-Power-Geräten beziehen Sie sich auf den aktuellen Verbrauch für die tatsächliche Leistung, Filtereinstellung und Betriebsart. Eine Wake-on-Motion-Funktion reduziert möglicherweise die durchschnittliche Leistung, kann jedoch je nach Schwellenwert und Wake-Latenz die Aufzeichnung von Ereignissen übersehen oder verändern. Entscheiden Sie, ob das System die gesamte Wellenform beibehalten oder nur ein Ereignis kennzeichnen soll, und testen Sie dieses Verhalten in der beabsichtigten Konfiguration.
Überprüfen Sie dies, bevor Sie sich auf den Trend verlassen
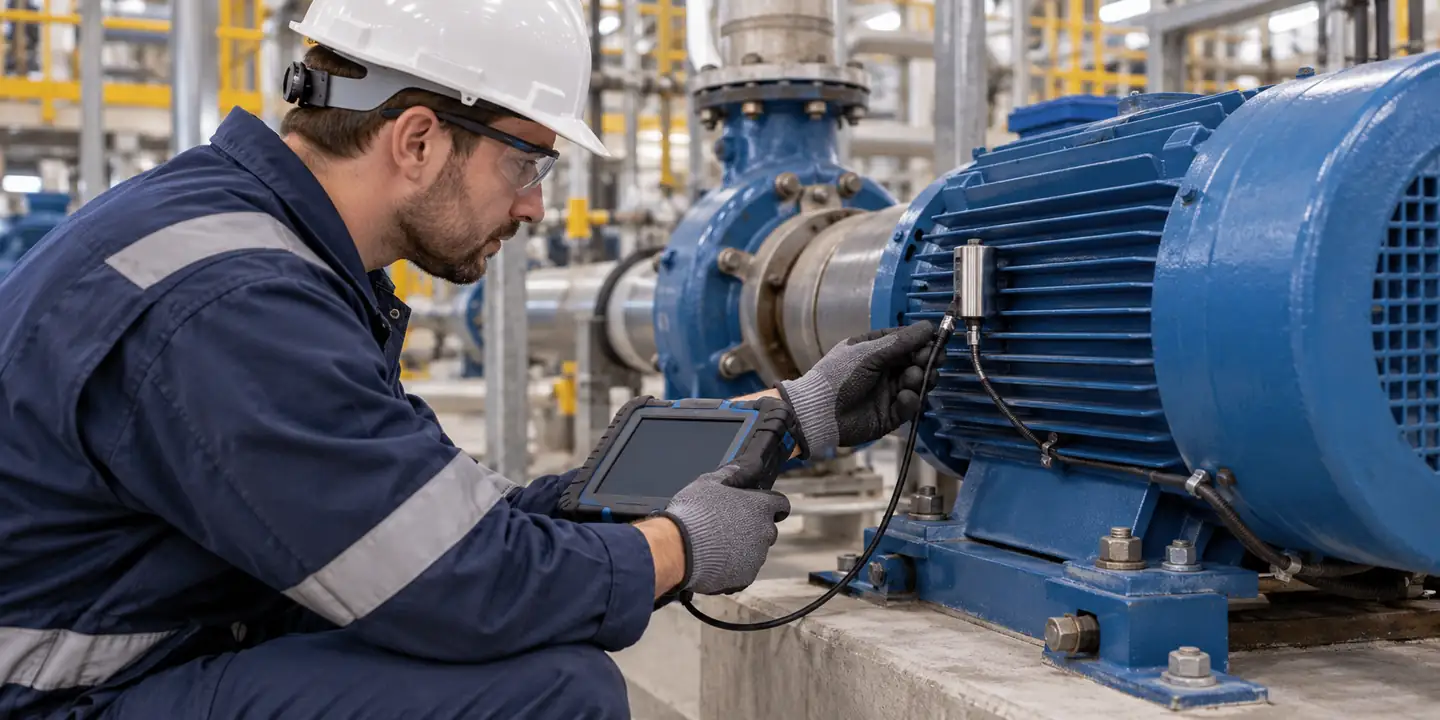
Record the sensor model, serial number, sensitive axis, mounting position, orientation, hardware, range, sample rate, filter settings and date of installation. Confirm that the instrument reports the expected units and that the acquisition channel uses the correct sensitivity. A value can appear plausible with a factor-of-ten scaling error, so verify the configured conversion against the sensor's calibration information.
Bei einem auf Gleichstrom reagierenden Beschleunigungsmesser, der für die Neigung verwendet wird, kann eine kontrollierte Ausrichtungsprüfung gegen die Schwerkraft einen Achsen- oder groben Skalierungsfehler aufdecken. Es allein stellt keinen dynamischen Frequenzgang, keine rauscharme Leistung oder keine vollständige Kalibrierung her. Verwenden Sie für Vibrationsmessungen eine geeignete Referenz oder einen geeigneten Kalibrator innerhalb der spezifizierten Bedingungen. Notieren Sie den Eingang, die Frequenz, die Sensorkonfiguration und den beobachteten Ausgang. Befolgen Sie die geltenden Hersteller- oder Laborverfahren.
| Symptom | Mögliche Mitwirkende | Nützlicher erster Check |
|---|---|---|
| Flache Gipfel | Sensor-, Verstärker- oder ADC-Clipping. | Überprüfen Sie die Rohwellenform, den Bereich und den Ausgangs-Headroom. |
| Unerwartete Hochfrequenzänderung | Lockere Montage, Kabelbewegung, Sensorreaktion oder eine echte strukturelle Veränderung. | Überprüfen Sie die Montage und vergleichen Sie sie im gleichen Maschinenzustand. |
| Offensichtliche Niederfrequenzdrift | Vorspannung, Temperatur, Integration oder Bewegung des Trägers. | Überprüfen Sie vor der Integration die Temperatur und die Rohbeschleunigung. |
| Die Frequenz erscheint im falschen Band | Aliasing oder falsche Sample-Rate-Konfiguration. | Überprüfen Sie Filter, Datenrate und Erfassungseinstellungen. |
| Unterschiedliche Ergebnisse nach Austausch | Achse, Halterung, Empfindlichkeit oder Verarbeitung geändert. | Vergleichen Sie Installationsaufzeichnungen und Konfiguration. |
Die Kalibrierung unterstützt die Rückverfolgbarkeit unter angegebenen Bedingungen. Es kann nicht garantiert werden, dass eine Installation über die richtige Montage, Bandbreite oder den richtigen Standort verfügt. Eine aussagekräftige Abnahmeprüfung folgt dem Signal der mechanischen Schnittstelle durch Erfassung, Konditionierung, Probenahme, Verarbeitung und Anzeige.
Auswahlarbeitsblatt
Schreiben Sie zunächst den Antrag und die Entscheidung auf. Geben Sie dann das Frequenzband und den Amplitudenbereich an, ob eine DC-Antwort erforderlich ist, die Anzahl der Achsen, relevante Rausch- und Bias-Grenzwerte, die Montageoberfläche, Umgebungsbedingungen, Kabelanforderungen und die verfügbare Erfassungsschnittstelle. Berücksichtigen Sie den glaubwürdigsten Übergang und die kleinste Änderung, die von Bedeutung ist.
Bitten Sie die Anbieter, die genaue Teilenummer, Frequenzgangtoleranz, Messbereich, Stoßfestigkeit, Geräusch- und Temperaturbedingungen anzugeben. Fordern Sie Montage- und elektrische Anforderungen für die vorgeschlagene Konfiguration an. Wenn ein Filter, eine Montagebasis oder ein externer Konditionierer benötigt wird, beziehen Sie diese in die Bewertung mit ein; Eine reine Sensorspezifikation kann nicht die vollständige installierte Reaktion beschreiben.
Führen Sie nach Möglichkeit ein Pilotprojekt unter repräsentativen Bedingungen durch. Vergleichen Sie den montierten Ausgang mit einer geeigneten Referenz und prüfen Sie ihn auf Clipping, lockere Montage, Aliasing und inkonsistente Betriebszustände. Bewahren Sie bei einer Trendanwendung die Rohdaten auf und dokumentieren Sie die Verarbeitungseinstellungen, damit zukünftige Messwerte auf derselben Basis verglichen werden können.
Drei Beispiele für Auswahlpfade
Langsames Kippen eines stationären Gehäuses. Beginnen Sie mit einem auf Gleichstrom reagierenden Sensor und einem definierten Ausrichtungsbereich. Fragen Sie, wie sich Schwerelosigkeitsversatz, Empfindlichkeitsfehler, Achsenausrichtung und Temperatur auf den abgeleiteten Winkel auswirken. Überprüfen Sie den Messwert bei bekannten Ausrichtungen und unter den erwarteten Temperaturbedingungen. Ein Sensor mit ausgezeichnetem Hochfrequenzverhalten kann nur einen geringen Mehrwert bieten, wenn die Bias-Stabilität für die Winkelentscheidung nicht ausreicht.
Routinemäßiger Vibrationstrend an einem Motor. Identifizieren Sie das Lager oder den Messpunkt, die erwartete Maschinengeschwindigkeit, das Frequenzband und den normalen Betriebszustand. Wählen Sie einen Sensor und eine Montageanordnung mit angemessener installierter Reaktion und dynamischem Bereich; Bestätigen Sie, dass das Erfassungssystem bei Bedarf die richtige Anregung liefert. Legen Sie eine Basislinie mit wiederholbarer Belastung und Geschwindigkeit fest. Eine numerische Änderung identifiziert keinen bestimmten Lagerfehler ohne den entsprechenden Diagnosekontext.
Kurze Auswirkung auf ein Produkt. Schätzen Sie den glaubwürdigen Höhepunkt und die Dauer des Ereignisses und überprüfen Sie dann sowohl den Messbereich als auch die Überlebensfähigkeit. Der Sensor, der Conditioner und der ADC benötigen alle ausreichend Spielraum. Wählen Sie Sampling und Filterung aus, um die interessierenden Ereignismerkmale beizubehalten, und verwenden Sie eine Montageanordnung, die dem Objekt folgt, ohne das Ereignis wesentlich zu verändern. Untersuchen Sie die Rohwellenform auf Übersteuerung, bevor Sie deren Spitze melden.
Bei diesen Beispielen handelt es sich um Design-Ausgangspunkte und nicht um universelle Teileempfehlungen. Ein System benötigt möglicherweise mehrere Sensoren oder zusätzliche Messungen, um verschiedene Standorte, Achsen oder Betriebsmodi zu erfassen. Die Auswahl aus einem Katalog sollte der Feldfrage und deren Unsicherheitsanforderung folgen.
Fragen, die Sie stellen sollten, bevor Sie ein Angebot annehmen
Welche Frequenzgangtoleranz gilt für die vorgeschlagene Montagekonfiguration? Ist der angegebene Bereich der lineare Messbereich oder die überlebensfähige Schockgrenze? Wird Rauschen als Dichte oder Gesamt-RMS angegeben und welche Bandbreite und welcher Filter wurden verwendet? Wie hoch sind die Empfindlichkeit und Nullpunktänderungen über der Temperatur? Welche Ausgangsdatenrate und welcher interne Filter werden für ein digitales Gerät ausgewählt? Welche Anregung und Eingangskopplung sind für ein IEPE-System erforderlich?
Erkundigen Sie sich auch, wie der Sensor kalibriert ist, welche Referenzfrequenz verwendet wird und ob ein Kalibrierzertifikat für die gesamte Baugruppe oder nur für den Sensor gilt. Diese Fragen machen scheinbar ähnliche Katalogeinträge vergleichbar und zeigen, wo ggf. gesonderte Montage- oder Anschaffungskosten anfallen.
Sorgen Sie dafür, dass die Messungen über einen längeren Zeitraum hinweg vergleichbar sind
For a monitoring program, give each measurement location a stable identifier and retain photographs or drawings of the sensor position and orientation. Record the machine's speed, load and operating mode at the time of the reading. A change in sensor position or processing can create an apparent trend even if the machine itself has not changed.
Wenn ein Sensor ausgetauscht wird, vergleichen Sie das neue Gerät nach Möglichkeit mit der vorherigen Messanordnung unter repräsentativen Bedingungen. Dokumentempfindlichkeit, Kalibrierung, Kabel, Halterung und Filtereinstellungen. Wenn ein genauer Vergleich nicht möglich ist, kommentieren Sie die Änderung, anstatt zwei Datenreihen stillschweigend zu verbinden. Ein nützlicher Trend ist ein Trend, dessen Messbedingungen gut genug bekannt sind, um zu erklären, was sich geändert hat.
Häufig gestellte Fragen
Kann ein Beschleunigungsmesser die Neigung messen?
Ein auf Gleichstrom reagierender Beschleunigungsmesser kann die stationäre Neigung anhand von Schwerkraftkomponenten abschätzen. Während der Bewegung können lineare Beschleunigung und Vibration diese Schätzung beeinflussen; Die dynamische Ausrichtung erfordert möglicherweise zusätzliche Sensoren und Verarbeitung.
Ist MEMS immer weniger leistungsfähig als piezoelektrisch?
No. MEMS and piezoelectric devices span different ranges of performance. Compare the particular sensor's bandwidth, noise, range, temperature behavior and interface against the task.
Garantiert eine hohe Abtastrate genaue Hochfrequenzdaten?
Nein. Sensorreaktion, zunehmende Resonanz, Anti-Aliasing-Filterung und Erfassungsbandbreite begrenzen ebenfalls das nutzbare Messband. Eine hohe Ausgangsrate kann keine Bewegung wiederherstellen, der montierte Sensor kann nicht genau messen.
Was ist der Unterschied zwischen Empfindlichkeit und Auflösung?
Die Empfindlichkeit setzt eine Änderung der Eingangsbeschleunigung mit einer Änderung der Ausgangsleistung in Beziehung. Die Auflösung betrifft die kleinste wahrnehmbare Änderung unter bestimmten Bedingungen und hängt von Rauschen, Bandbreite und Signalverarbeitung ab.
Kann ich die Beschleunigung integrieren, um die Verschiebung zu erhalten?
Unter geeigneten Bedingungen ist dies möglich, aber Offsets, Rauschen, Filterung und unbekannte Anfangsbedingungen können zu erheblicher Drift führen. Validieren Sie die resultierende Verschiebung für das beabsichtigte Frequenzband und entscheiden Sie.
Entspricht eine Magnethalterung einer Bolzenhalterung?
Not necessarily. The added mass and stiffness of the mount affect mechanical response, particularly at higher frequencies. Test and use the manufacturer's guidance for the actual mounting assembly.
Technische Referenzen
- Analog Devices wählt einen MEMS-Beschleunigungsmesser.
- Analog Devices, Beschleunigungsmesser-Spezifikationsdefinitionen.
- PCB-Piezotronik, Montage von Testbeschleunigungsmessern.
- NI, Messung von Vibrationen mit Beschleunigungsmessern.
- PCB Piezotronik, Einführung in industrielle Beschleunigungsmesser.





Hinterlasse eine Antwort