
Wählen Sie einen Laser-Triangulations-Wegsensor für den Abstand und die Oberfläche, die er in der Maschine messen soll. Legen Sie den Teilebezugspunkt fest, ermitteln Sie die nächstgelegenen und entferntesten Zielpositionen und prüfen Sie, dass sowohl der Laserstrahl als auch die Rückkehr zum Empfänger frei bleiben. Stellen Sie dann sicher, dass der Spot zum kleinsten Merkmal an diesen Positionen passt und dass der Controller während des Durchgangs dieses Merkmals genügend gültige Proben empfängt. Bestätigen Sie die zusammengebaute Messung anhand einer unabhängigen Referenz unter Verwendung von Produktionsteilen bei der vorgesehenen Geschwindigkeit.
Ein Sensor, der sich auf einem stationären Kalibrierungsziel auf wenige Mikrometer genau wiederholt, kann immer noch eine schmale Stufe übersehen, einer glänzenden Reflexion folgen oder eine Bewegung seiner eigenen Montagehalterung melden. Eine sinnvolle Auswertung trennt die optische Rückführung, die Messgeometrie und das Controller-Timing, sodass jeder Fehler am Prüfstand oder an der Linie erkannt werden kann.
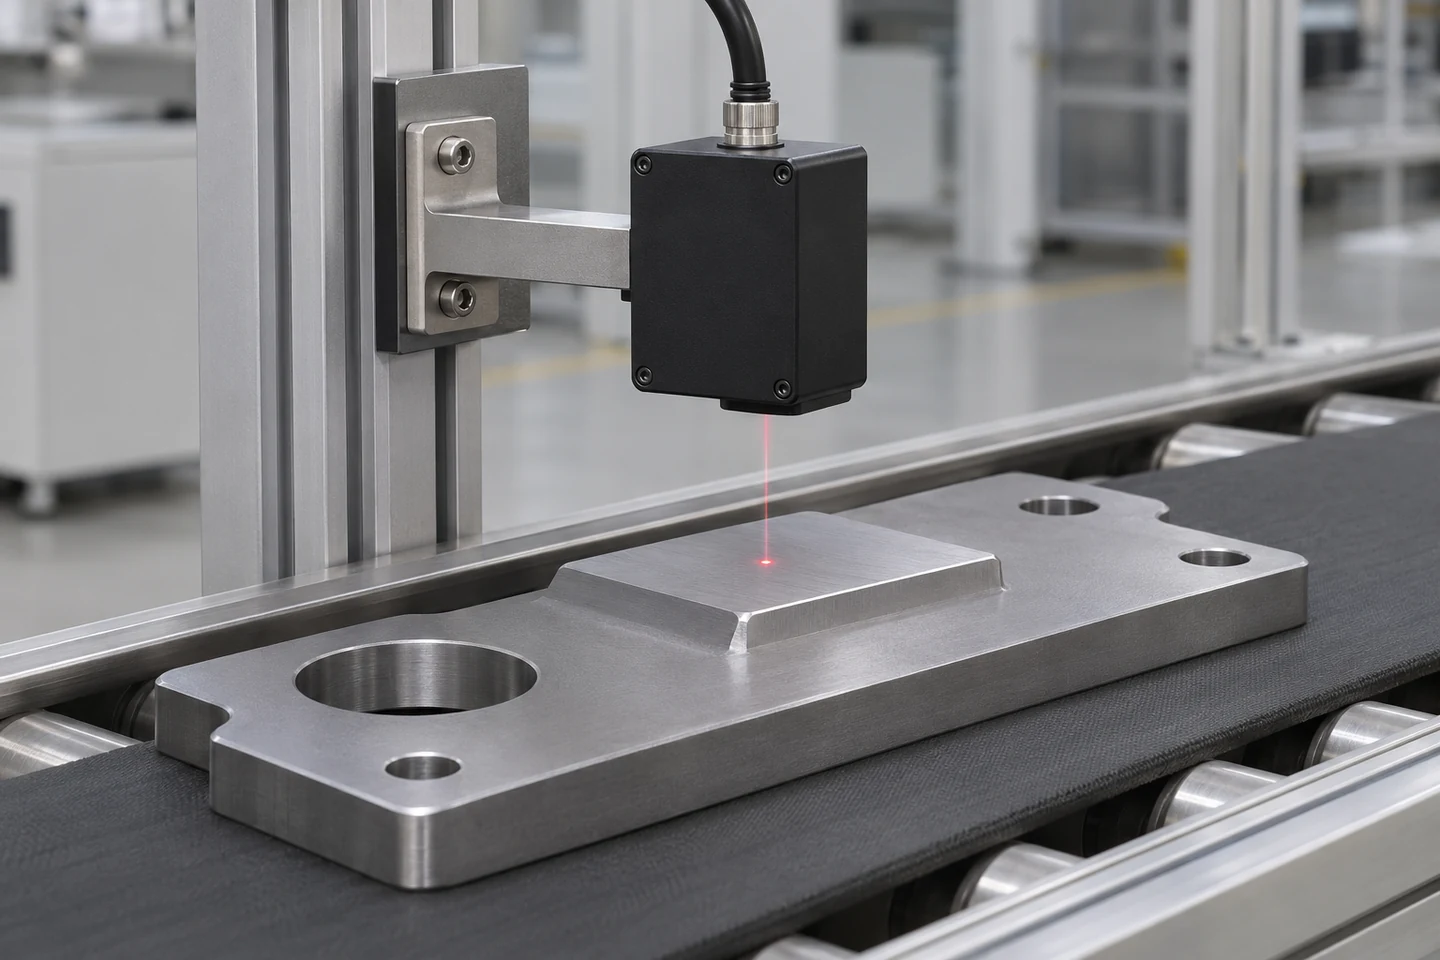
An overhead head observes one area of the passing part. The chosen datum and the controller's selection of samples determine what dimension the station reports.
Definieren Sie die Messung und den Bezugspunkt
A point triangulation head projects a spot on the target. A receiver lens, offset from the emitter, forms an image of returned light on a position-sensitive detector. A change in target distance moves that image on the detector. The head or its controller maps the detected image position to distance using its calibrated optical geometry. The return has to reach the receiver with a shape and intensity the sensor can interpret. The manufacturer's explanation shows how detector position, optical angle and usable span relate. Prinzipien der Vitrek-Lasertriangulation
Distinguish the head's distance reading from the dimension the machine needs. For an overhead head with a vertical beam, the top moving up makes the gap smaller. If the control screen defines upward displacement as positive, compute Referenzlücke minus aktuelle Lücke. Für die Höhe über einem festen Maschinenbezugspunkt ist der Referenzabstand der Abstand zu diesem Bezugspunkt in derselben Geometrie. Berechnen Sie für eine Stufe den Abstand zur unteren Terrasse abzüglich des Abstands zur oberen Terrasse. Wenn der Sensor relativ zur interessierenden Dimension geneigt ist, schneidet der Strahl einen anderen Punkt, wenn sich der Abstand ändert. Ermitteln Sie die Konvertierungs- und Punktposition mit der tatsächlichen Vorrichtung und dem Teil, insbesondere auf einer geneigten Fläche.
| Messaufgabe | Was muss gehalten oder gemessen werden? | Welcher Punktkopf kann mit dem Ergebnis verwechseln |
|---|---|---|
| Weg eines Anschlags oder Aktors | Ein stabiler Sensorrahmen, definierte Messachse und eine Referenzposition | Halterungsflex, Zielrotation oder Bewegung des Spots über einen Hang |
| Obere Höhe über einer Vorrichtung | Bekannter Abstand zu einem festen und wiederholbaren Stützpunkt | Teile heben sich, Sitzrückstände oder Verschleiß in der Stütze |
| Stufenhöhe auf einem vorbeifahrenden Teil | Zwei gültige Lesungen auf den entsprechenden Terrassen oder ein gemeinsames Profil mit teilweiser Referenz | Fixture-Bewegung zwischen Lesevorgängen, Flankenrückläufen oder Samples, die der falschen Terrasse zugewiesen sind |
| Dicke eines frei beweglichen Blechs | Beide Flächen an übereinstimmenden Positionen und Zeiten und einem kalibrierten Abstand zwischen den Messursprüngen | Vertikale Blattbewegung, wenn nur die Oberseite beobachtet wird |
Für gegenüberliegende Köpfe auf einer gemeinsamen Achse, mit Abständen, die von einem bekannten Abstand nach innen gemessen werden, Dicke = Abstand − oberer Spalt − unterer Spalt. Die einfache Subtraktion geht von einer stabilen relativen Montage und ausgerichteten Messwerten aus. Beispielsweise kann eine vertikale Blattbewegung mit 40 mm/s und einem Zeitversatz von 0,5 ms zu einem Fehler von etwa 0,020 mm in diesem Moment führen. Eine punktuelle Fehlausrichtung auf einem geneigten oder gewellten Blatt führt zu einem separaten Fehler, da die beiden Köpfe unterschiedliche Positionen abfragen. Wenn die Unterseite an einer bewährten Referenz anliegt, kann ein einzelner Kopf die Dicke relativ zu dieser Stütze messen.
If a moving part can pitch or lift while one head reads its two terraces, an aligned pair or a 2D laser line profiler can capture both heights together. A profiler also helps when a narrow feature can drift sideways out of the point head's path. A single spot works well where the measurement track and datum are fixed or can be identified repeatably. Time-of-flight distance sensing uses a different ranging principle and has its own spot, range and timing specifications. KEYENCE-Anleitung zur Messung der Stufenhöhe Übersicht über die optischen Sensoren von Sensor1stop
Passen Sie das installierte Abstandsfenster an
A range specification needs two endpoints. A head rated for a 10 mm measuring span could work from 20 to 30 mm, with a 25 mm reference distance. The 10 mm span describes how far the target can move within the measurement interval. The 25 mm reference tells you where the head and part sit relative to each other. Find the drawing's distance origin on the head and note which mounting mode the drawing describes. For a head with diffuse and specular mounting configurations, read the drawing and limits for the intended configuration.
Erstellen Sie in einer gemeinsamen Schilderkonferenz ein Entfernungsbudget. Berücksichtigen Sie die Höhentoleranz des Teils, die Position oder den Rundlauf, die Wiederholgenauigkeit der Vorrichtung, die Halterungseinstellung und alle Abweichungen, die den Kopf relativ zum Teil bewegen können. Verwenden Sie realistische Extremkombinationen. Angenommen, bei einem nominalen Abstand von 60 mm kann sich der Abstand durch Teile- und Prozessvariationen um bis zu 3,0 mm in beide Richtungen verschieben, und die Vorrichtungs- und Montagevariationen summieren sich jeweils auf weitere 1,5 mm. Das erforderliche Intervall beträgt 55,5 bis 64,5 mm bevor Sie einen Designspielraum hinzufügen. Bei einem Katalogintervall von 55 bis 65 mm würden an jedem Ende nur 0,5 mm verbleiben. Dieser Spielraum verschwindet möglicherweise nach einem Spannmittelwechsel oder bei einer neuen Teilevariante. Der Halter muss außerdem für eine physische Freigabe für Teileübertragungen und anormale Bewegungen sorgen.
Überprüfen Sie die nutzbare optische Leistung innerhalb des Entfernungsfensters und nicht nur, ob der Messwert innerhalb der Reichweite bleibt. Als Beispiel nennt der Micro-Epsilon ILD1320-10 20, 25 und 30 mm als Start, Mittelpunkt und Ende. Die aufgeführten Punktabmessungen an diesen Punkten betragen 100 × 130, 45 × 50 und 158 × 200 µm. Die größte nominale Spotabmessung am anderen Ende ist viermal so groß wie die größte in der Mitte. Der Katalog gibt eine Toleranz von ±10 % für die Punktabmessungen an. Ein Merkmal, das auf einem zentrierten Werkbankteil sauber misst, benötigt daher möglicherweise mehr Kantenabstand an der entferntesten Produktionslücke. Verwenden Sie die Spottabelle für den tatsächlichen Kopf und die Positionen, die Ihr Prozess einnimmt. Micro-Epsilon optoNCDT-Katalog
| Datenblattbegriff | Was ist vor dem Vergleich von Modellen zu klären? |
|---|---|
| Wiederholbarkeit | Ziel, Abstand, Messrate, Mittelung und ob es sich bei der Statistik um eine Standardabweichung, einen Spread oder eine andere gemeldete Größe handelt |
| Auflösung | Kleinste gemeldete oder erkennbare Änderung unter den angegebenen Bedingungen und unabhängig davon, ob die Anzahl durch Rauschen, Digitalisierung oder die Ausgabeschnittstelle begrenzt ist |
| Linearität | Referenzkurve oder -linie, gültiges Intervall, Einheiten und ob die Zahl typisch oder ein Grenzwert ist |
| Temperaturstabilität | Referenztemperatur, Einheiten pro Grad und ob die Sensorkörperdrift eine Ausdehnung des Montagerahmens ausschließt |
| Messrate | Erfassungseinstellung, gelieferte Ausgaberate und ob Trigger-, Filter- oder Schnittstelleneinstellungen diese ändern |
| Ansprechzeit | Verzögerungs- oder Einschwingdefinition, Testbedingungen, Filterung und der verwendete Schnittstellenpfad |
Linearität und Wiederholbarkeit beantworten unterschiedliche Fragen. Wenn der Ausgang um bis zu 0,05 % einer 100-mm-Vollausschlagsspanne von seiner Referenzlinie abweicht, entspricht dies 0.05 mm oder 50 µm. Eine Wiederholbarkeitszahl von 2 µm auf einem festen Ziel könnte mit dieser größeren Abweichung über den Verfahrweg einhergehen. Eine Anzeige kann Inkremente von einem Mikrometer anzeigen, während die Messung um viel mehr schwankt. Halten Sie diese Angaben im Fehlerbudget getrennt. Behandeln Sie bekannte Verzerrungen, zufällige Streuungen, Abweichungen, Aussetzer und Unsicherheiten in der Referenz als separate Beweise. Um sie zu einer einzigen Fähigkeitszahl zusammenzufassen, sind eine festgelegte Methode und Kenntnisse darüber erforderlich, wie sie interagieren.
One datasheet may quote results with a bright ceramic target and smoothing that would be inappropriate for a fast, dark surface. For example, Panasonic's HG-C technical page gives conditions including white ceramic, 20 °C and a 10 ms response setting for specifications where conditions are otherwise unspecified. Ask for equivalent data on the intended finish and response setting before ranking a shortlist by the repeatability column. KEYENCE-Messterminologie Panasonic HG-C-Spezifikationen und Montageanleitung
Qualifizieren Sie die Lichtrückgabe auf realen Oberflächen
The relevant property is the light reaching the receiver from the intended surface at the head's wavelength and installed angles. A polished flat can provide a strong return in a narrow direction and lose it as the part tilts. A dark matte surface can send a weak return over a broad range of directions. Two parts sold under the same material name can behave differently after brushing, blasting, coating or oiling. Evaluate finish, curvature, contamination and angle together.
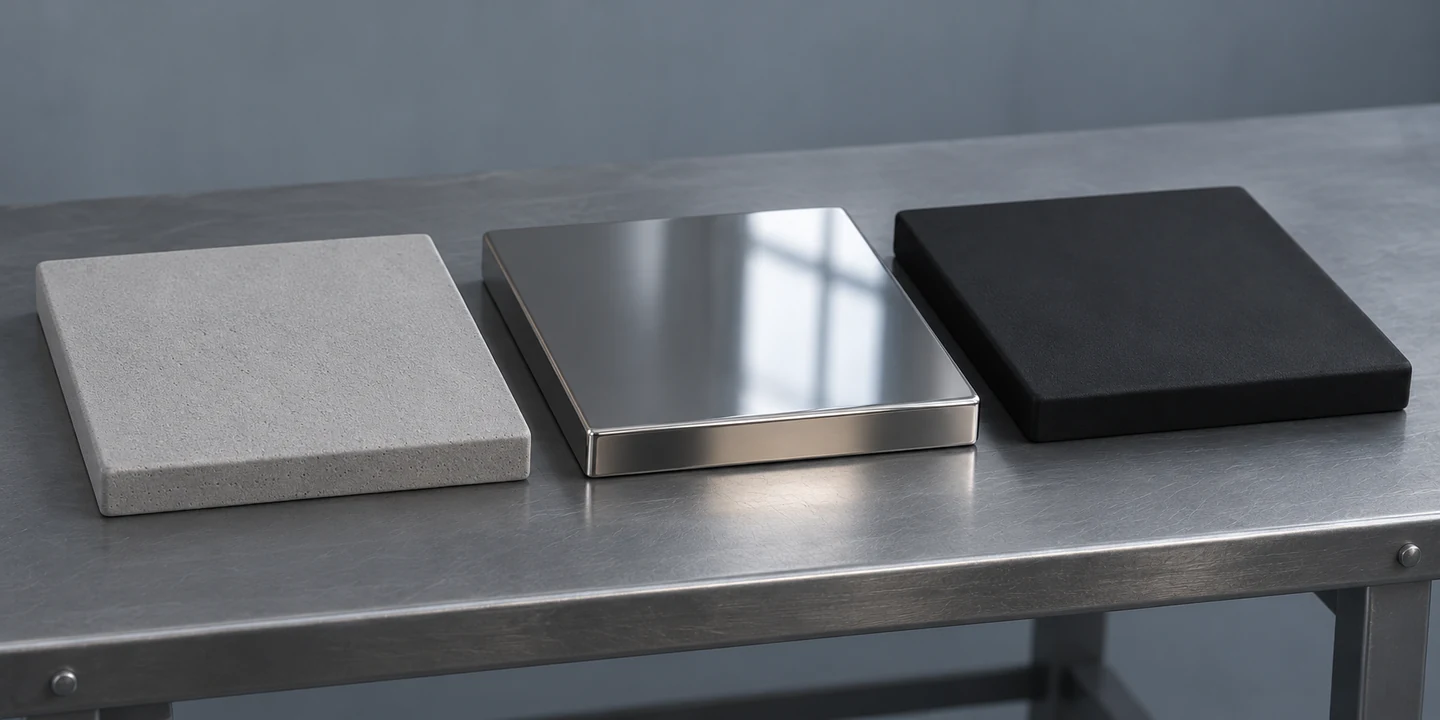
Das Finish und die Ausrichtung des tatsächlichen Teils bestimmen, ob der Empfänger die vorgesehene Stelle identifizieren kann. Diese Muster veranschaulichen drei Ausführungen, die es wert sind, separat getestet zu werden.
| Ziel oder Bedingung | Optisches Risiko | So qualifizieren Sie den Kopf |
|---|---|---|
| Helle matte Farbe oder Keramik | Ein starkes Echo bei einer Einstellung kann bei einer anderen Einstellung abschneiden, und die Textur kann die Messwerte verschieben, wenn sich der Punkt bewegt | Überprüfen Sie die Reaktion an Nah- und Fernpositionen, über einer repräsentativen Textur und bei der gewählten Erfassungsrate |
| Dunkler Gummi oder beschichtetes Metall | Ein schwaches Bild kann die Streuung verstärken oder zu fehlenden Messungen führen, insbesondere wenn die Belichtungszeit begrenzt ist | Führen Sie das dunkelste zulässige Ziel mit voller Geschwindigkeit durch und zeichnen Sie sowohl akzeptierte als auch ungültige Werte auf |
| Poliertes Metall oder glänzender, gebogener Kunststoff | Ein schmaler Rückstrahl kann sich vom Empfänger entfernen oder ihn sättigen, wenn sich die Oberflächennormale ändert | Test the full angular envelope in the head's prescribed diffuse or direct-reflection geometry |
| Klares Glas, Folie oder durchscheinendes Polymer | Echos von verschiedenen Grenzflächen, durchgelassenes Licht oder Streulicht unter der Oberfläche können das erkannte Bild verschieben oder aufspalten | Verschieben Sie das beabsichtigte Gesicht um einen bekannten Betrag, variieren Sie den Hintergrund und überprüfen Sie, welche Schnittstelle der Kopf verfolgt |
| Abwechselnde Oberflächen oder nasse und trockene Teile | Die optische Reaktion kann sich auch bei konstanter Höhe ändern. Belichtungsänderungen können sich auch auf das Übergangsverhalten auswirken | Führen Sie eine Produktionssequenz mit der gleichen Höhe über alle Enden durch und wiederholen Sie sie dann mit bekannten physikalischen Schritten |
| Staub, Nebel, Öl oder Beleuchtung in der Nähe | Ein Fenster kann die Transmission verlieren und Streureflexionen oder Umgebungslicht können mit der gewünschten Rendite konkurrieren | Vergleichen Sie die sauberen und erwarteten Betriebsbedingungen mit der endgültigen Abschirmung, dem Fenster und der benachbarten Ausrüstung |
Sehen Sie sich die optische Diagnose an, sofern das Gerät eine solche bietet. Ein schwacher Peak, ein abgeschnittener Peak, ein sich ändernder Hintergrund oder zwei plausible Peaks können Entfernungsverschiebungen erklären, selbst wenn der gemeldete Wert innerhalb des Bereichs bleibt. Ein Kunststoffteil kann den empfangenen Peak durch das Eindringen verbreitern, was einer der Gründe dafür ist, dass manche Köpfe eine materialspezifische Einstellung haben. Platzieren Sie für einen sauberen Test zwei Oberflächen in derselben Ebene und verschieben Sie sie unter den Balken. Vergleichen Sie die gemeldete Änderung mit einer unabhängigen Höhenprüfung. Ein offensichtlicher Schritt an einer Materialgrenze ist ein Hinweis darauf, dass die Rückkehr oder Montage untersucht werden muss, bevor die Ausschussschwelle angepasst wird. Micro-Epsilon optoNCDT 1320 Bedienungsanleitung
Ein für direkte Reflexion konzipierter Kopf eignet sich für eine kontrollierte spiegelähnliche Oberfläche, wenn Sender, Empfänger und Ziel in der vom Hersteller angegebenen Geometrie ausgerichtet sind. Eine andere Laserwellenlänge kann bei einigen Zielen hilfreich sein, einschließlich bestimmter durchscheinender oder leuchtender Materialien, je nach optischer Durchdringung und Hintergrundlicht. Einige blaue Laserköpfe verwenden auch spezielle Direktreflexionsoptiken. Überprüfen Sie das Ziel und die erforderliche Schnittstelle anhand des genauen Modells. Für transparente Dicken ist ein Kopf oder System erforderlich, das explizit darauf ausgelegt ist, die relevanten Schnittstellen zu trennen und das Material und die Geometrie zu berücksichtigen. Beispiele für blauen Micro-Epsilon-Laser und Direktreflexion
Passen Sie den Spot und die Empfängeransicht an das Feature an
Die Spotgröße definiert den Bereich, der zur Rendite beiträgt. Die Entfernungsauflösung beschreibt die Größe einer Tiefenänderung, die der Kopf unter bestimmten Bedingungen erkennen kann. Ein Kopf kann eine kleine Änderung in der Entfernung erkennen, während sein Fleck viel breiter ist als das Merkmal, das die Station messen soll. Auf einer Stufe können zwei Ebenen zu einem Detektorbild beitragen. Der Ausgang kann zwischen den Pegeln wechseln, zwischen ihnen fallen oder ungültig werden, je nachdem, welche Signale den Empfänger erreichen und wie der Sensor sie interpretiert.
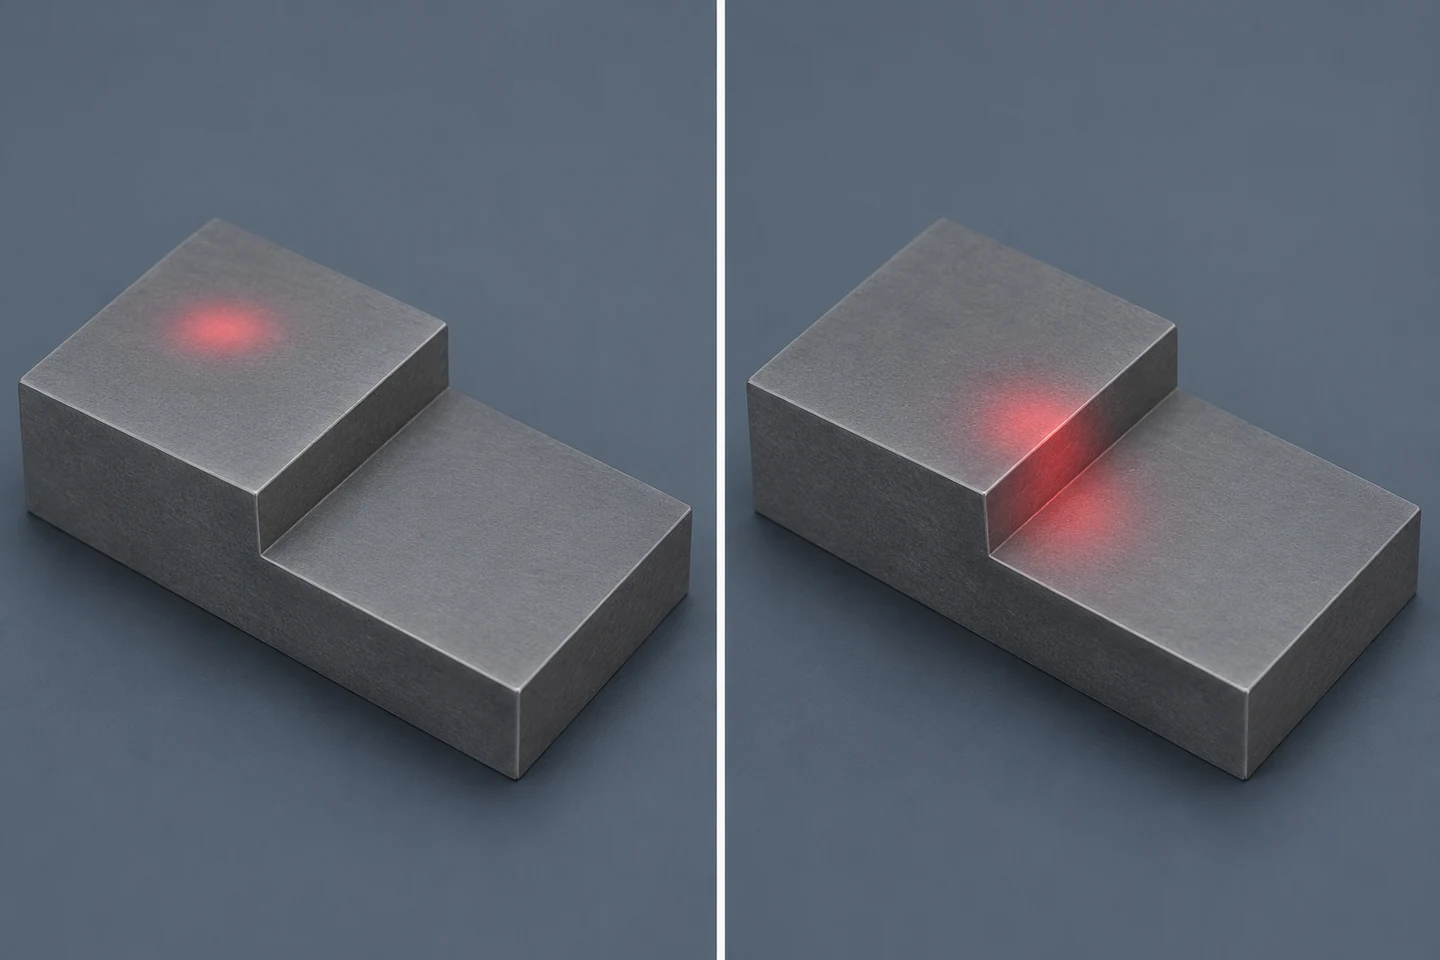
Use samples from the terrace interior for step height. When illumination spans the edge, the reported value depends on the competing returns and the head's processing.
Use the footprint dimension along the direction in which the feature crosses the beam. A quoted diameter typically uses a defined light intensity and leaves some light outside that boundary, so a nearby bright edge can still influence a nominally centered measurement. For an elliptical spot, this depends on head orientation. Tilt can also enlarge or move the projected footprint. Include placement variation across guides or fixtures and allow room for the real transition, such as a chamfer, radius or burr. Measure those allowances on production parts. Rotating a head may improve the footprint orientation, but also rotates the receiver's view. On a rough continuous surface a broader footprint can reduce sensitivity to individual texture peaks, while on a narrow land it can erase the useful measurement window.
At a recess, a clear path for the emitted beam establishes only half the geometry. The offset receiver also needs a view of the illuminated area. A wall can block that view at one end of the gap range or when the part drifts in the guide. Check the optical drawing in plan and side elevation with the worst expected part pose. Where changing the head orientation is allowed, try placing the receiver along the recess and verify that both paths stay clear. For a rotating cylindrical part, start near the intended radial line and test axial wander, eccentricity and surface angle over a revolution. Panasonic's product guidance shows examples for moving steps, rotating objects and recesses. The drawing of your selected head determines the installation orientation. Montageanleitung für Panasonic HG-C
Berechnen Sie, wie viele nützliche Proben die Linie erfassen kann
Teilen Sie bei einem Förderband mit konstanter Geschwindigkeit die Liniengeschwindigkeit durch die effektive Probenrate, um die zwischen den Proben zurückgelegte Distanz zu erhalten. Verwenden Sie die Rate, die der Logik zur Verfügung steht, die das Feature auswertet. Ein Kopf kann mit mehreren Kilohertz erfassen, während der Controller nur einmal pro Scan das neueste Ergebnis liest. Wenn der Sensor oder ein Datenmodul jedes Sample mit seinem Timing oder seiner Encoderposition puffert, kann ein langsamerer Controller trotzdem die höhere Rate nutzen. Bestätigen Sie, ob der Datenstrom jede Erfassung, dezimierte Aktualisierungen oder wiederholte Werte enthält. Unterscheiden Sie zwischen der Ausgabefrequenz und der Antwortverzögerung.
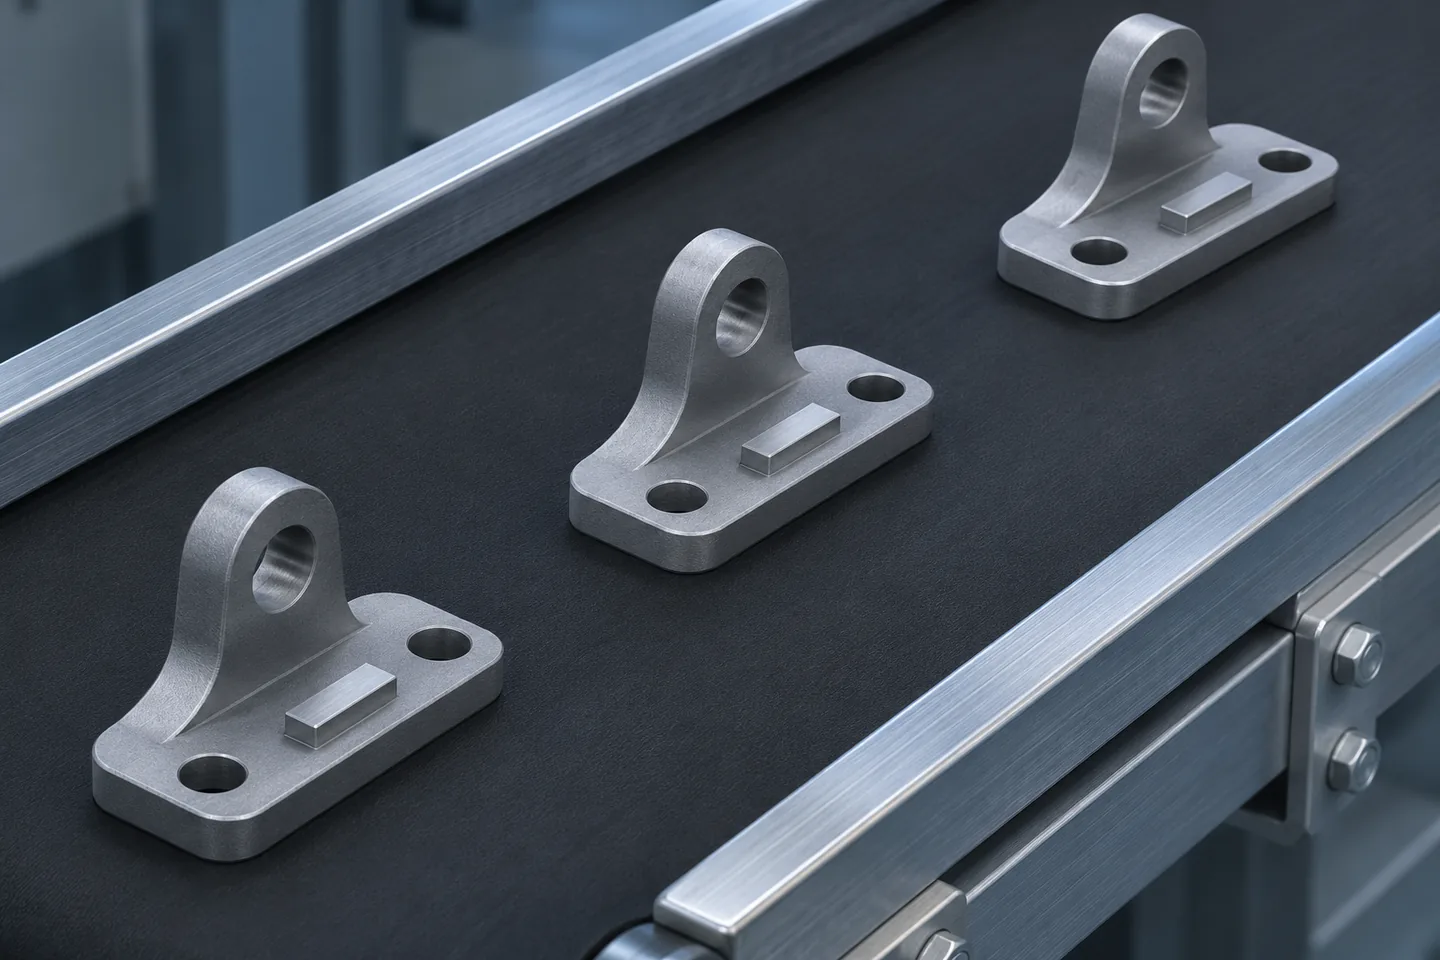
Für eine Schätzung der oberen Höhe steht nur der Innenraum jedes beweglichen Polsters zur Verfügung. Der Controller benötigt außerdem separate Messungen auf der unteren Bezugsfläche, wenn der gemeldete Wert die Stufenhöhe ist.
Stellen Sie sich eine Station vor, die eine Stufe an einem sich bewegenden bearbeiteten Teil misst 600 mm/s. Das Oberland ist 1,60 mm lange Reise. Gehen Sie bei der schlechtesten zulässigen Entfernung und Ausrichtung davon aus, dass der Fußabdruck entlang der Fahrt gleich ist 0.40 mm. Reservieren Sie ein weiteres 0.10 mm an jeder Kante für Unsicherheit bei der Registrierung und für den Kantenübergang. Für dieses Gestaltungsbeispiel werden mindestens die vorgesehenen Musterzentren beibehalten 0.20 + 0,10 = 0,30 mm von jeder Kante. Die nutzbare Länge beträgt 1,60 − 2 × 0,30 = 1,00 mm. Die untere Terrasse benötigt ein eigenes nutzbares Fenster, das auf die gleiche Weise gestaltet ist.
Bei 4.000 gelieferten Proben pro Sekunde beträgt der Abstand 600 ÷ 4.000 = 0,15 mm. Bei gleichmäßigem Abstand und ohne Aussetzer gibt es unabhängig von der Probenphase mindestens sechs nominelle Probenzentren im 1,00-mm-Fenster. Bei 1.000 gelieferten Proben pro Sekunde beträgt der Abstand 0,60 mm, was nur eine garantierte nominale Mitte ergibt. Ein Rezept, das mehrere gültige Messungen pro Merkmal erfordert, würde bei dieser Rate phasenempfindlich sein, selbst wenn die stationäre Wiederholbarkeit ausgezeichnet ist.
Angenommen, der Kopf verwendet einen kausalen gleitenden Durchschnitt aus vier Stichproben, der bei jeder Erfassung aktualisiert wird. Bei 4.000 Abtastwerten pro Sekunde betragen die Mittelpunkte der ersten und letzten Abtastwerte in jedem Mittelwert drei Intervalle oder 0,45 mm auseinander. Für jede beitragende Probe, die innerhalb des nutzbaren Fensters von 1,00 mm liegt, erstrecken sich nur die Positionen der neuesten Proben 0.55 mm. Bei denselben idealen Timing-Annahmen sind nur drei vollständig unterstützte Ausgabeaktualisierungen garantiert. Benachbarte Durchschnittswerte teilen sich ebenfalls Stichproben. Drei reibungslose Aktualisierungen liefern nicht die gleichen statistischen Beweise wie drei unabhängige Messungen. Eine Station kann einen ungefilterten Stream verwenden, gültige Proben nach Position sammeln und innerhalb jedes Terrassenfensters ein robustes Ergebnis berechnen. Labordaten können zeigen, wie viel Filterung notwendig ist.
Ein gleitender Vier-Punkte-Durchschnitt bei dieser Rate verschiebt die Mitte seiner Unterstützung um 1,5 Abtastperioden nach hinten, oder 0.375 ms. Das vollständige System kann Belichtungs-, Übertragungs-, Eingabekonvertierungs- und Verarbeitungszeit hinzufügen. Erreicht eine abgeschlossene Messung die Steuerung 3 ms nach der zugehörigen Zielposition, hat sich das Teil bewegt 1,8 mm bei 600 mm/s. Durch Anpassen eines solchen Werts an die aktuelle Förderbandposition kann das Tor vollständig vom Pad entfernt werden. Messen Sie die Verzögerung von Ende zu Ende mit dem vorgesehenen Signalpfad. Wenn es auf das Timing ankommt, erfassen Sie die Encoderposition oder einen synchronisierten Zeitstempel bei der Erfassung. Ein am Band befestigter Encoder benötigt noch eine Prüfung auf Teileschlupf oder einen unabhängigen Teileauslöser.
Check exposure time on the darkest approved target at maximum speed. The part moves during each exposure, so the return can include motion across the finish or edge even when the sample centers seem adequately spaced. If exposure is automatically adjusted, compare the relevant settings or diagnostics on bright and dark lots and across the transition between them. Allow for jitter, delays and invalids before deciding that a marginal sample count is acceptable. Set the acceptance gate and minimum valid sample count for each terrace. If either terrace lacks enough valid data, route that part through the inspection system's defined unresolved-measurement path.
Behandeln Sie ungültige Messungen am Ausgang
Fragen Sie, wie das genaue Modell zu wenig Licht, Sättigung, Bereichsfehler oder eine unterbrochene Verbindung meldet. Einige Köpfe liefern einen Fehlerstatus oder einen eindeutigen Ausgabewert. Andere können so konfiguriert werden, dass der letzte gültige Abstand für mehrere Zyklen beibehalten wird. Eine unveränderte plausible Distanz kann daher veraltet sein. Beispielsweise dokumentiert das Handbuch zum optoNCDT 1320 sowohl die explizite Fehlerausgabe als auch Modi, die den letzten Wert beibehalten. Bestätigen Sie, wie das konfigurierte Verhalten am tatsächlichen Controller-Eingang aussieht. Micro-Epsilon optoNCDT 1320 Bedienungsanleitung
Log validity or error state alongside the distance, trigger position and timestamp where supported. Check whether a held value is marked as held, whether the hold counts acquisition cycles, and whether the PLC can distinguish freshness when communications stop. For an analog connection, verify scaling, input range, noise and the response to the manufacturer's specified error signal. For a digital connection, verify units, sample counters or timestamps, and behavior when frames are missing. Try a known target loss during commissioning and check what the final decision logic records.
Montieren Sie den Kopf und überprüfen Sie das montierte Maß
Choose a short, stiff mounting arrangement tied to the machine datum. An independent support that moves relative to the part can look like real target displacement. Check bracket movement with actuators cycling, under changing cable loads and as equipment warms. A stationary target referenced to the machine frame can help separate sensor or fixture motion from part variation. Tighten to the head and bracket manufacturer's mounting instructions and provide repeatable locating features if the head must be removed for service.
Keep both optical paths accessible for cleaning and protection. A shield can stop stray light yet obstruct the receiver at the far position. A protective window can add reflections, contamination or a geometry change, so test the installed window and its exact orientation. Verify that nearby heads do not interfere when they run together. Carry the model's installation instructions and laser classification into the machine's integration review.
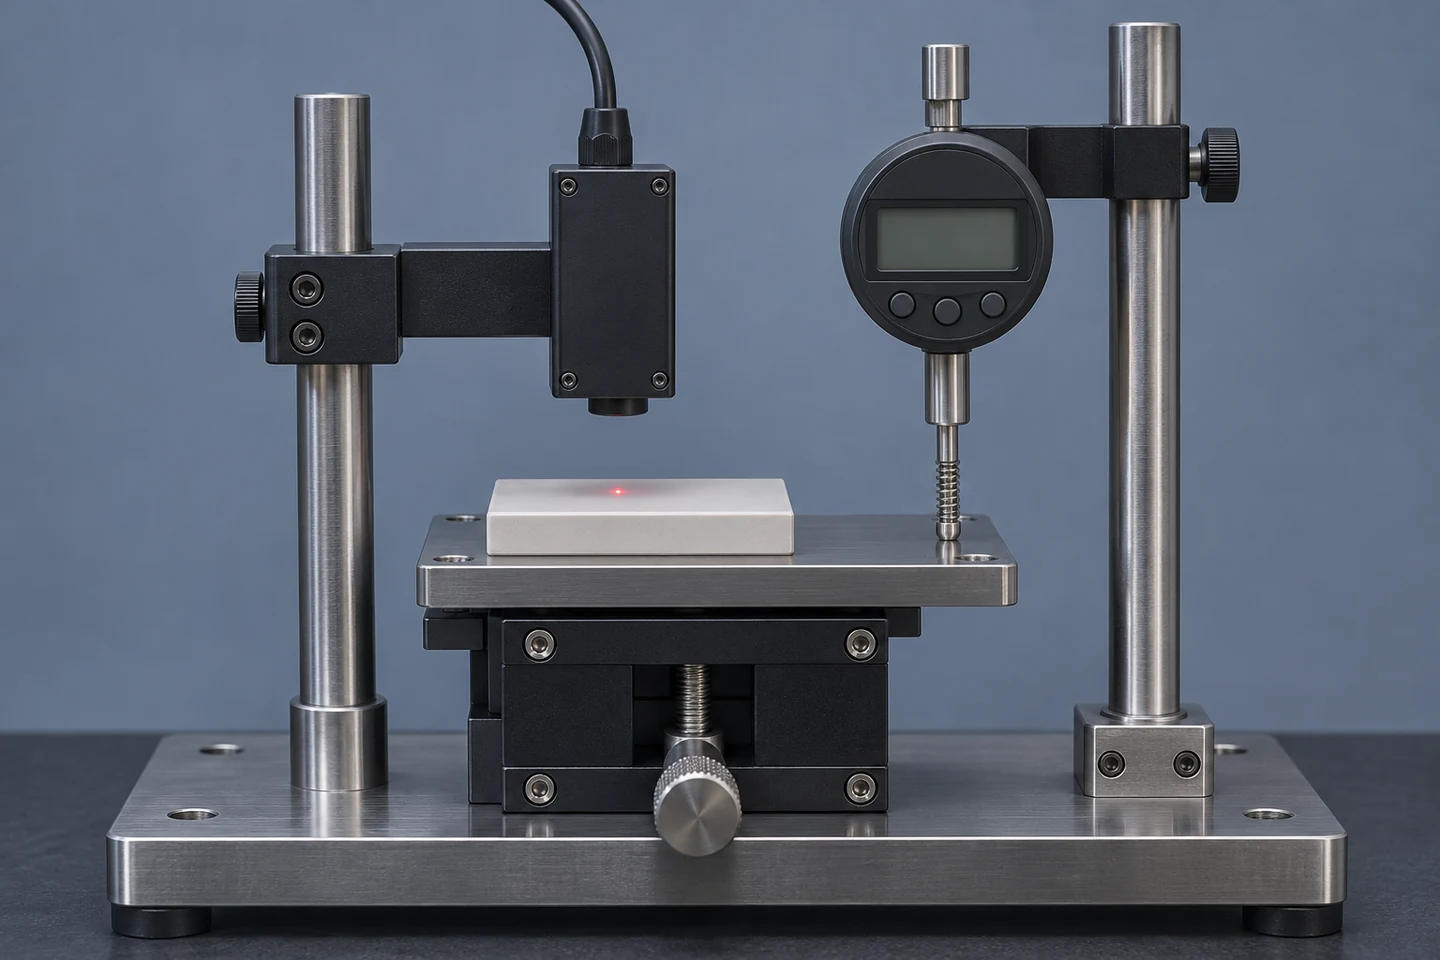
Auf einer Bank bewegen sich das Ziel und der Kontaktpunkt des Indikators auf derselben starren Bühne. Minimieren Sie die Neigung und stellen Sie sicher, dass die Position des Indikators und des Lasers die gleiche Verschiebung erfährt.
Beginnen Sie mit einer stationären Überprüfung unter Verwendung einer geeigneten unabhängigen Referenz, z. B. einer kalibrierten Stufe, die von einem Indikator mit ausreichender Unsicherheit abgelesen wird, oder eines dimensionell charakterisierten Stufenartefakts. Überprüfen Sie mehr als eine Position und fahren Sie Positionen aus beiden Richtungen an. Verwenden Sie nach Möglichkeit die gleiche Vorrichtung und Geometrie wie bei der installierten Messung. Halten Sie bei einer Bühne die Referenz- und Laserspuren so nah beieinander, dass die Bühnenhöhe kaum zum Unterschied beiträgt. Ein großer Abstand zwischen der Referenz- und der Laserkontaktlinie kann eine kleine Drehung in einen scheinbaren Unterschied im Weg verwandeln. Notieren Sie neben den Ergebnissen auch die Referenzmethode und die Unsicherheit.
Zeroing against a known part aligns one point. It can correct an offset at that position while leaving a slope error, a range-dependent deviation or a surface-related bias. After zeroing, verify near, nominal and far positions with independent references. Return to nominal at the end of the sequence to check drift or seating. Then repeat with representative parts, since the artifact's finish can give a cleaner optical signal than the surface encountered on the line.
| Inbetriebnahmeversuch | Was zu variieren ist | Was ist aufzuzeichnen und zu vergleichen? |
|---|---|---|
| Stationäre Referenzfahrten | Nah-, Mittel- und Fernpositionen, aus beiden Richtungen angefahren | Referenz, Mittelwert, Bias und Wiederholungsspanne an jeder Position |
| Produktionsende und Pose | Finish-Extreme, Bürstrichtung, Zielneigung, seitliche Verschiebung und repräsentative Partien | Scheinbare Höhe bei übereinstimmender Referenz, Diagnosesignal und ungültiger Zählung |
| Dynamischer Funktionslauf | Von langsamer bis voller Geschwindigkeit, verschiedene Triggerphasen, realistische Abstände und Filtereinstellungen | Mindestens nutzbare Samples pro Fenster, gemessener Schritt und Controller-Verzögerung |
| Maschinenzustand und Umgebung | Aufwärmen, Vibration, Beleuchtung, benachbarte Köpfe, installiertes Fenster und einigermaßen repräsentative Verschmutzung | Referenzdrift, Rauschen, Änderungen der ungültigen Rate und Unterbrechungen |
| Entscheidungsweg | Bekannte akzeptable und inakzeptable Merkmale, Grenzwerte, fehlende Zielwerte und veraltete Messwerte | Endgültige Entscheidung, Teileidentität, Fehlerstatus und Behandlung nicht schlüssiger Fälle |
Legen Sie die Akzeptanzgrenzen anhand der tatsächlichen Aufgabe fest, bevor Sie diese Versuche ausführen. Eine Verschiebungsrückkopplungsschleife benötigt Nachweise zur Verzögerung und zur nutzbaren Bewegungsbandbreite. Eine Qualitätsstation benötigt einen definierten zulässigen Fehler, eine Mindestanzahl gültiger Proben, eine Richtlinie für ungültige Messungen und den Nachweis, dass die Entscheidung in der Nähe ihrer Toleranzgrenzen zuverlässig bleibt. Verfolgen Sie ungültige Proben nach Merkmal und Teil. Eine kleine durchschnittliche Ungültigkeitsrate kann einen wiederkehrenden Fehler genau bei der kurzen Funktion verbergen, die zur Entscheidungsfindung herangezogen wurde.
Wenn sich die Ergebnisse nur bei Produktionsgeschwindigkeit verschlechtern, vergleichen Sie das Rohsignal, die verarbeitete Distanz und die von der Steuerung gespeicherten Werte. Rohe Rückführungen, die in der Nähe der Kante aufbrechen, weisen auf Optik oder Geometrie hin. Eine saubere, ungefilterte Distanzkurve, gefolgt von einem abgerundeten verarbeiteten Plateau, weist auf eine Filterung hin. Ein sauberer Sensorstrom gepaart mit Werten an der falschen Teileposition weist auf Timing, Datenzuordnung oder Verlust im Empfangssystem hin. Wenn sich eine feste Referenz bewegt, wenn ein Aktuator startet, überprüfen Sie die Struktur und die Referenzvorrichtung, bevor Sie den Filter neu einstellen.
Bewahren Sie Modell, Firmware, Montageposition, Setup-Datei, Lichtmodus, Abtastrate, Mittelung, Ausgangsskalierung und Gültigkeitsverhalten mit dem Messprotokoll auf. Markieren Sie die Referenzfläche und ausgewählte Teilefenster in der Maschinendokumentation. Ein Austausch des Kopfes, eine Änderung der Vorrichtung, ein zusätzliches Schutzfenster oder eine neue Oberfläche sollten eine Wiederholung der Prüfungen veranlassen, die sich auf diese Änderungen auswirken können.
Häufig gestellte Fragen
Kann ein Laser-Wegsensor sowohl schwarze als auch glänzende Teile messen?
Ein einzelner Kopf kann beides bewältigen, wenn die dunkelste Oberfläche ein ausreichendes Signal bei Zeilengeschwindigkeit liefert und die hellste oder glänzendste Oberfläche über die zulässigen Winkel hinweg interpretierbar bleibt. Testen Sie die Reihenfolge der Endbearbeitungen sowie jede einzeln. Einige Belichtungseinstellungen, die auf dunklen Oberflächen hilfreich sind, verändern die Reaktion in der Nähe einer Grenze. Messen Sie Bias und Unzulänglichkeiten bei der Produktionsrate mit den gleichen Einstellungen und Optiken, die die Maschine verwenden wird.
Kann ich ein 0,2 mm breites Merkmal mit einem Sensor messen, der auf 1 µm genau ist?
Nur wenn der effektive Footprint, die Teileplatzierung und die Empfängeransicht einen nutzbaren Bereich auf dem Feature hinterlassen und die Linie in diesem Bereich genügend gültige Proben liefert. Der Wert von 1 µm beschreibt die wiederholte Abstandsmessung unter den angegebenen Bedingungen. Es gibt keinen direkten Hinweis auf die minimale Merkmalsbreite. Beginnen Sie mit den Punktabmessungen über der installierten Lücke und berücksichtigen Sie Kanten, Bewegung und Ausrichtung.
Erleichtert die Verwendung einer größeren Reichweite die Installation eines Sensors?
Ein größerer Bereich kann mehr Spaltschwankungen absorbieren, der Kopf kann jedoch einen anderen Arbeitsabstand, einen größeren Messfleck oder einen größeren absoluten Linearitätsfehler aufweisen. Vergleichen Sie einzelne Modelle bei gleichen relevanten Distanzen und Zielen. Wenn die Bewegung der Halterung und des Teils gut kontrolliert wird, kann ein kürzerer Bereich mit ausreichendem Spielraum zu einer besseren Passform führen. Wenn Setup-Variationen einen größeren Bereich erzwingen, prüfen Sie, ob das kleinste Merkmal an beiden Enden messbar bleibt.
Warum ist der Abstand stabil, aber falsch?
Ein stabiler Wert kann eine verzerrte Rückgabe einer transparenten Schnittstelle, ein falscher Referenzoffset, ein Skalierungsfehler oder ein gehaltenes Ergebnis nach einem Signalverlust sein. Bewegen Sie die vorgesehene Oberfläche um einen bekannten Betrag und überprüfen Sie gemeinsam die Rohdiagnose, die Gültigkeit und den endgültigen Controller-Wert. Ändern Sie dann den Hintergrund oder die reflektierende Oberfläche in der Nähe, während Sie das beabsichtigte Ziel festhalten. Durch diese Prüfungen sollte eine korrekte Ausgabe der beabsichtigten Oberfläche folgen.
Kann ich zwei Kopfmessungen mitteln, um Blattbewegungen zu beseitigen?
Für die Dicke mit gegenüberliegenden Köpfen verwenden Sie den kalibrierten Abstand abzüglich der Summe der beiden nach innen gerichteten Abstände. Damit die gemeinsame vertikale Bewegung aufgehoben wird, müssen beide Köpfe gleichzeitig den entsprechenden Bereich beobachten. Auf einem geneigten oder sich bewegenden Blech führen ungleiche seitliche Positionen oder Verzögerungen zu offensichtlichen Dickenänderungen. Vergleichen Sie das Paar mit einer bekannten Dicke über die erwartete Bewegung, den erwarteten Winkel und die erwartete Geschwindigkeit.
Was sollte ich von einem Sensorlieferanten nachweisen müssen?
Stellen Sie Teilemuster, Zeichnungen beider optischer Pfade, zulässigen Abstand und Neigung, minimale Strukturbreite, Liniengeschwindigkeit, Toleranz und die vorgesehene Controller-Schnittstelle bereit. Fordern Sie eine Demonstration des Distanzfehlers, der Reaktion und der ungültigen Handhabung mit den genauen Optik- und Ausgangseinstellungen an den Extremen an. Fordern Sie Roh- oder Diagnosedaten an, sofern verfügbar, und überprüfen Sie die vorgeschlagene Einrichtung auf der Produktionsvorrichtung. Ein stationäres Ergebnis auf einem Demonstrationsziel beantwortet nur einen Teil der Auswahlfrage.




Hinterlasse eine Antwort